Perfil de la empresa
Edificio A1, Parque Industrial Runteng, N.º 4 Xishan Road, Longteng Community, Shiyan Subdistrict, distrito de Bao'an, Shenzhen 518000, China
Socios globales
Lunes a viernes: 7:00-19:00
Fin de semana: 10:00 - 17:00
Perfil de la empresa
Edificio A1, Parque Industrial Runteng, N.º 4 Xishan Road, Longteng Community, Shiyan Subdistrict, distrito de Bao'an, Shenzhen 518000, China
Socios globales
Lunes a viernes: 7:00-19:00
Fin de semana: 10:00 - 17:00

Consulta los 19 videos oficiales de JHIMS sobre la máquina de atornillado y desatornillado ZM500, desde el primer encendido hasta el desatornillado.

El curso completo de operador para la máquina de atornillado y desatornillado de tres ejes ZM500: los 19 vídeos oficiales de JHIMS en el orden en que se grabaron, desde la conexión de la corriente y el aire, la fijación del primer módulo LED y la enseñanza de las coordenadas de los tornillos, pasando por la calibración de la cámara y el modo de profundidad y el modo de par, hasta el desatornillado, el volver a atornillar y el cambio de tamaño de tornillo.
Respuesta directa: Los 19 vídeos siguientes son la serie de formación oficial de JHIMS para la máquina de atornillado y desatornillado ZM500, y todos se reproducen dentro de esta página. Los números de vídeo de esta página coinciden con los números Part de YouTube, así que Part 7 es el vídeo 7. Si la máquina es nueva, mira primero los vídeos 1 a 8: cubren el hardware, el primer programa, la enseñanza de coordenadas, la calibración y el modo de profundidad. Si ya trabajas con la máquina, usa la tabla de fallos de más abajo para saltar al vídeo y al minuto exactos que resuelven tu problema.
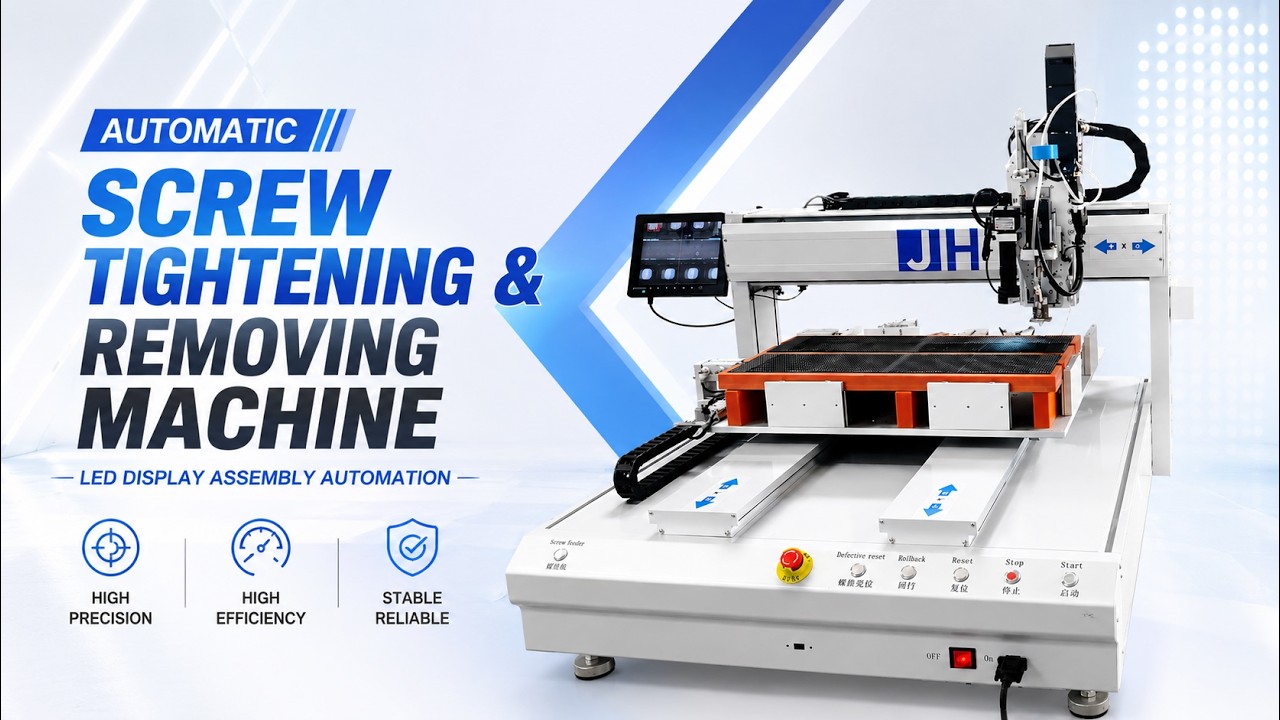
Los 19 vídeos son la serie oficial de JHIMS ZM500 en nuestro propio canal de YouTube: Part 1 a Part 19, en el orden de grabación, sin subidas de terceros.
Sigue las cinco fases en orden. Cada entrada de video indica el procedimiento que se muestra en esa entrega y, a continuación, las notas que se explican en el video original.
Conexiones de alimentación, señal y aire, el alimentador de plato vibratorio, las fijaciones neumáticas, la cámara CCD y el panel de control.
Video 1 — Recorrido por el hardware: alimentación, cables de señal, aire, alimentador y panel de control (9:40)
Momentos clave: 00:00 Conexión del cable de alimentación y del cable de señal · 00:19 Conecta los cables de señal al alimentador de tornillos · 01:56 Conexión de la manguera de entrada de presión de aire · 02:34 Tensión y frecuencia del controlador del alimentador de tornillos · 04:16 Enciende la alimentación principal de la máquina
Nota: El controlador del plato vibratorio viene ajustado de fábrica. Solo se pueden ajustar la tensión (U) y la frecuencia (F): no toques nada más en ese controlador (ver vídeo 9).
Nota: Pulsa Reiniciar después de encender para que la alarma se borre y el cabezal vuelva al origen, y pulsa Reiniciar otra vez antes de apagar la máquina.
Video 9 — Repaso del hardware: controlador del alimentador, fijaciones, cámara y motor del destornillador (8:12)
Momentos clave: 01:37 Cambia el idioma de la pantalla · 02:09 Empieza el cableado en el panel trasero · 02:22 Conecta la manguera de entrada de aire principal · 03:27 Ajusta el controlador del plato vibratorio (U/F) · 04:25 Fija el cilindro sobre el módulo LED
Nota: El tubo de aire debe pasar por el sensor antes de llegar al cabezal: si va por fuera del sensor, la máquina no ve llegar el tornillo.
Nota: La tensión y la frecuencia del controlador del alimentador se ajustaron antes del envío; cambiarlas es la causa más frecuente de que los tornillos dejen de alimentarse de forma uniforme.
Cambia el controlador al inglés, ajusta los parámetros por defecto, adapta el utilaje al tamaño del módulo y crea un programa con nombre.
Video 2 — Cambia el controlador al inglés y ajusta los primeros parámetros del programa (9:25)
Momentos clave: 00:06 Abre el Menú 4 para configurar el idioma · 00:29 Cambia el controlador al idioma inglés · 04:37 Introduce 1 para fijar el producto · 05:14 Alinea el cursor rojo con el centro del orificio del tornillo · 05:49 Registra la primera coordenada con la tecla Location
Nota: Entrar en el menú de idioma es la misma combinación de teclas en todas las ZM500: Parar + Menú 1 y luego Menú 4.
Nota: El producto debe estar fijado antes de enseñar cualquier coordenada; de lo contrario, todas las posiciones que registres serán erróneas.
Video 3 — Adapta el utilaje al tamaño del módulo LED y crea un programa con nombre (12:13)
Momentos clave: 00:06 Afloja los tornillos para mover el utilaje de cilindro · 02:18 Abre el Menú 3 para fijar el módulo · 03:41 Empieza a crear un programa nuevo · 05:22 Cambia el método de entrada para el nombre del programa · 07:57 Ajusta la longitud de seguimiento a cero
Nota: El tamaño máximo de producto de la ZM500 es L500 × W500 mm; el utilaje de cilindro se puede mover a cualquier punto dentro de ese margen.
Nota: Si el módulo no está plano antes de la fijación, las coordenadas tomadas después se desviarán tanto como esté inclinado el módulo.
Video 10 — Prepara el desatornillado: fija la pieza, cambia la boquilla e inicia un programa (8:20)
Momentos clave: 00:06 Empieza a sacar tornillos de la placa · 00:53 Ajusta el utilaje con el cilindro fijado · 03:59 Inicia el cambio de boquilla para el desatornillado · 06:06 Instala el tubo de aire antes de sacar los tornillos · 07:24 Cambia el método de entrada para escribir el nombre del producto
Nota: Si la pieza de desatornillado no asienta, afloja el pequeño tornillo del soporte en lugar de forzar la pieza: forzarla deforma la punta.
Nota: Ajustar el cilindro después de la fijación es lo que evita que el producto se mueva mientras se sacan los tornillos.
Localiza cada orificio de tornillo con la cámara CCD, regístralo con el mando, copia en bloque los patrones de orificios idénticos y después calibra la cámara respecto al cabezal.
Video 4 — Programación parte 1: fija el módulo y enseña cada orificio de tornillo con la cámara CCD (17:07)
Momentos clave: 00:32 Suelta la fijación del cilindro con Reiniciar · 01:55 Cambia el valor de la opción 5 para fijar · 02:53 Insertar la orden de desatornillado · 09:07 Centrar el cursor en el primer orificio de tornillo · 14:00 Revisar y corregir las coordenadas guardadas
Nota: Si las coordenadas de un orificio están desviadas, el tornillo no se puede montar ni desatornillar correctamente: la retícula debe estar en el centro del orificio, no en su borde.
Nota: En los módulos LED, retira o levanta la máscara cuando oculte los orificios; el vídeo 5 muestra el atajo de enseñar a partir de un módulo que ya tiene tornillos.
Video 5 — Programación rápida: copiar un patrón de tornillos en la sección idéntica (8:02)
Momentos clave: 00:43 Presentar el método de copia de coordenadas · 02:14 Mover la cámara CCD al primer orificio de tornillo inferior · 04:00 Pulsar 1 para seleccionar la opción de copia · 05:59 Copiar las coordenadas superiores por debajo de la línea 39 · 07:09 Volver a centrar cada coordenada de tornillo copiada
Nota: La copia en bloque solo funciona cuando la segunda zona tiene la misma distancia entre orificios que la primera: los patrones irregulares hay que enseñarlos orificio a orificio (vídeo 13).
Nota: Incluso una copia correcta necesita una comprobación visual: un orificio desviado es un tornillo que no entrará.
Video 6 — Calibrar la cámara CCD respecto al cabezal (7:42)
Momentos clave: 01:00 Abrir el Menú 4 para la calibración · 01:45 Calibrar la distancia entre la cámara y el cabezal · 04:39 Taladrar la marca con ambos botones · 05:58 Localizar la marca taladrada con la cámara CCD · 07:15 Pulsar Intro para confirmar la calibración
Nota: Vuelve a calibrar siempre que la cámara se haya desmontado o golpeado, cuando se haya cambiado la boquilla o cuando la posición de montaje parezca imprecisa: la calibración sirve precisamente para restablecer la distancia entre cámara y cabezal.
Nota: Una punta de boquilla doblada o deformada también necesita calibración después de sustituirla.
Video 11 — Enseñar coordenadas con el mando: velocidades, retícula y tecla de registro (15:16)
Momentos clave: 00:01 Empezar la enseñanza de las coordenadas de tornillo · 00:38 Ajustar el enfoque de la cámara para una imagen nítida · 01:11 Cambiar a velocidad lenta cerca del orificio del tornillo · 01:52 Registrar la primera coordenada con la tecla 1 · 13:01 Insertar la instrucción de desatornillado
Nota: Pulsar 1 varias veces seguidas registra coordenadas duplicadas: una pulsación, un orificio.
Nota: Se usa el mismo procedimiento de coordenadas para el montaje y para el desatornillado; el modo se define después en los parámetros, no durante la enseñanza.
Video 13 — Registrar todas las coordenadas de los orificios y copiar un bloque en la sección siguiente (11:09)
Momentos clave: 01:03 Pulsar 1 para registrar la coordenada · 02:54 Demostrar la copia por lotes de coordenadas de tornillo · 03:50 Elegir la opción de copia en el menú 1 · 05:48 Volver a alinear con el centro de los tornillos las coordenadas copiadas · 07:59 Demostrar la operación incorrecta al duplicar coordenadas
Nota: La copia en bloque no es válida para patrones de orificios irregulares: si la distancia varía, enseña los orificios uno a uno.
Nota: Cuando copies, comprueba que la separación de destino coincide con la de origen antes de aceptar.
Ajusta la altura del eje Z, elige modo de profundidad o modo de par, fija el límite de vida útil de la punta, comprueba los parámetros por defecto y ejecuta el programa, incluido cómo saltar un tornillo después de una alarma.
Video 7 — Ajustar la altura de montaje del eje Z y elegir el modo de profundidad o el modo de par (10:49)
Momentos clave: 00:22 Bajar lentamente el eje Z hasta la superficie · 02:27 Editar por lotes todas las alturas del eje Z · 04:02 Seleccionar el modo de profundidad en el Menú 4 · 06:00 Reiniciar la máquina para aplicar el modo · 07:45 Empezar el valor de par en 0,03
Nota: El modo de profundidad detiene el atornillador cuando el sensor detecta la columna telescópica; el modo de par lo detiene al alcanzar el par de apriete ajustado. No mezcles nunca los dos ajustes en un mismo programa.
Nota: El pisador blanco debe tocar solo la superficie del LED: presionarlo cambia la altura que acabas de registrar.
Video 8 — Ejecutar el programa y saltar un tornillo tras una alarma de profundidad (13:33)
Momentos clave: 01:18 Abrir la página 2, opción 7, en el menú 3 · 01:37 Ajustar la opción cinco en 1 para la fijación por cilindro · 02:20 Cambiar el movimiento de la cámara a movimiento de taladro · 04:37 Leer la luz del sensor para encontrar el tope del taladro · 07:32 Girar la regla telescópica para ajustar la profundidad de atornillado
Nota: Una anomalía de profundidad significa que el tornillo no se atornilló hasta la profundidad ajustada: la máquina se detiene en lugar de seguir apretando. Saltarlo es seguro para ese tornillo, pero márcalo para revisarlo.
Nota: No dejes un tornillo saltado sin registrar: la placa que se entrega al cliente no puede salir con un tornillo flojo.
Video 12 — Límite de vida útil de la punta de destornillador, prueba del motor y punto de referencia de la cámara CCD (13:23)
Momentos clave: 00:00 Ajustar el límite de vida útil de la punta de destornillador · 05:27 Abrir el menú 4 con Parada más menú 1 · 06:25 Seleccionar el modo de profundidad introduciendo 1 · 08:36 Ajustar el valor de par en la opción cuatro · 09:52 Apagar tras ajustar el parámetro de par
Nota: El contador de vida de la punta es un recordatorio, no una medición: la máquina no puede ver el desgaste. Revisa la punta cuando dé la alarma.
Nota: Elegir una referencia equivocada (cámara o boquilla) es una causa habitual de que las coordenadas enseñadas caigan de pronto descentradas.
Video 17 — Referencia de parámetros por defecto: montaje frente a desatornillado (3:01)
Momentos clave: 00:08 Ajustar el parámetro de velocidad de seguimiento · 00:51 Activar el ajuste de detección de tornillos · 01:22 En cerrado atornilla, en abierto desatornilla · 02:32 Subir la altura de desatornillado a 15 o 20 · 02:49 Activar el interruptor de desatornillado
Nota: El interruptor de desatornillado debe introducirse como 1 para desatornillar y 0 para atornillar: un valor incorrecto es la causa habitual de que una pasada de desatornillado no haga nada.
Nota: Comprueba la altura de desatornillado respecto al producto antes de cada ciclo de desatornillado: si es demasiado baja, el cabezal golpea el módulo.
Video 18 — Montaje en modo de par: columna telescópica y valor de par (4:40)
Momentos clave: 00:00 Desenroscar la columna telescópica fuera del sensor · 00:53 Seleccionar 0 para el modo de par · 01:15 Abrir intelligent batch settings, opción 7 · 02:32 Bajar el parámetro de par a 0,04 · 03:33 Pulsar OK para guardar los parámetros
Nota: 0,15 N·m ya es un valor alto para estos tornillos; ve subiendo desde un par bajo en lugar de empezar alto.
Nota: En modo de par, el sensor de profundidad no debe activarse; de lo contrario, la máquina se detiene antes de alcanzar el par.
Cambia el cabezal para el desatornillado, ejecuta el desatornillado desde el cursor, vuelve a atornillar los tornillos después, pasa un programa de desatornillado otra vez a montaje y rehaz las coordenadas tras cambiar el utilaje.
Vídeo 14 — Ajusta la altura del eje Z y luego ejecuta el desatornillado desde el cursor (6:09)
Momentos clave: 00:09 Ajusta las coordenadas del eje Z para el montaje · 02:27 Introduce el valor de altura del eje Z: 68,6 mm · 03:11 Prueba un tornillo en modo paso a paso · 04:32 Ajusta el tiempo máximo de atornillado a 0,5 para el desatornillado · 05:30 Ejecuta desde el cursor para quitar los tornillos restantes
Nota: La boquilla debe quedar ligeramente por encima de la superficie del LED, sin presionar sobre ella: el destornillador aún tiene recorrido cuando baja.
Nota: Ejecutar desde el cursor continúa desde la coordenada actual, así que si la posición del cursor es incorrecta la máquina empieza por el tornillo equivocado.
Vídeo 15 — Volver a atornillar tras el desatornillado y cambiar piezas del alimentador para otro tamaño de tornillo (9:00)
Momentos clave: 00:09 Cambia la boquilla · 00:42 Levanta el utilaje e inserta la broca · 01:42 Cambia el tubo de aire del transportador de tornillos · 05:34 Cambia las piezas del alimentador para el nuevo tamaño de tornillo · 07:30 Instala la guía de tornillos M1.0
Nota: Un tubo de aire que no está metido hasta el fondo es una causa clásica de que los tornillos no lleguen al cabezal.
Nota: Cambiar el tamaño de tornillo implica cambiar a la vez las piezas del alimentador y la punta: una punta que no corresponde daña tanto la cabeza del tornillo como la punta.
Vídeo 16 — Convertir un programa de desatornillado de nuevo a montaje (15:49)
Momentos clave: 00:07 Cambia el tiempo de atornillado a 1,5 segundos · 01:15 Desactiva el modo de desatornillado · 03:56 Copia el programa al controlador · 07:33 Introduce la altura del eje Z: 60,8 · 14:46 Ejecuta desde el cursor para los tornillos restantes
Nota: El montaje y el desatornillado comparten la lista de coordenadas, pero no los tiempos: el tiempo de desatornillado y el tiempo de atornillado se ajustan por separado.
Nota: No subas ni bajes el cilindro de fijación demasiado rápido: desplaza el producto y las coordenadas enseñadas dejan de encajar.
Vídeo 19 — Rehacer las coordenadas tras cambiar el utilaje y continuar la ejecución (13:22)
Momentos clave: 00:15 Desactiva el modo de desatornillado · 00:48 Las coordenadas se desplazan al añadir el utilaje · 02:18 Selecciona la opción 9 para enseñar el desfase · 09:12 Sube el par de apriete de 0,04 a 0,045 · 12:45 Ejecuta desde el cursor para terminar el montaje
Nota: Añadir o mover el utilaje cambia la posición del producto, así que las coordenadas enseñadas antes dejan de ser válidas: vuelve a enseñar en lugar de ajustar un solo orificio.
Nota: Una prueba paso a paso en el primer tornillo confirma el programa rehecho antes de la ejecución automática.
Todo lo que sigue procede de la especificación del producto y de los vídeos de formación. Compruébalo antes del primer tornillo y después de cualquier cambio de producto, tamaño de tornillo o utilaje.
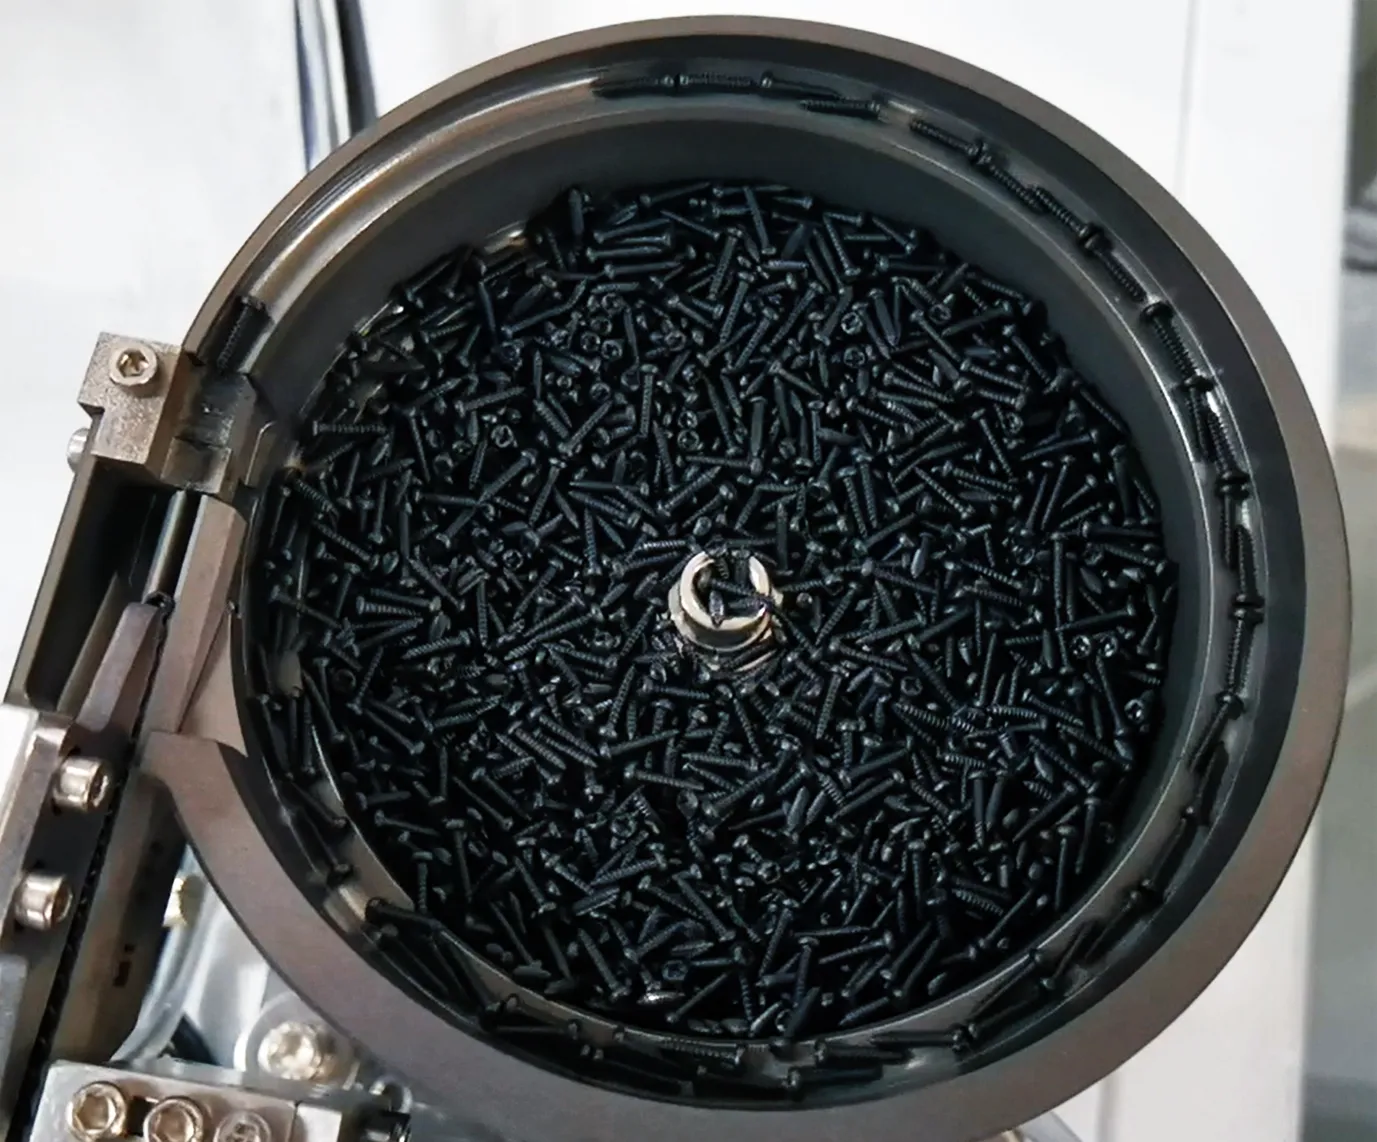
Nota: La ZM500 almacena hasta 1.000 programas, así que guardar un programa por producto es la forma más rápida de cambiar de referencia: recuperar, fijar, ejecutar.
Los números de vídeo coinciden con los números de Part de YouTube. Usa esta tabla para decidir qué vídeo necesitas antes de empezar a verlo.
| Video | Fase | Tema | Esto puedes hacerlo después |
|---|---|---|---|
| Video 1 | Phase 1 | Recorrido por el hardware: alimentación, cables de señal, aire, alimentador y panel de control | Identifica todos los componentes de la ZM500 y realiza correctamente las conexiones eléctricas, de señal y neumáticas. |
| Video 2 | Phase 2 | Cambia el controlador al inglés y ajusta los primeros parámetros del programa | Abre los menús de parámetros, cambia el idioma de la interfaz e introduce los valores por defecto que la ZM500 necesita antes de enseñar un programa. |
| Video 3 | Phase 2 | Adapta el utilaje al tamaño del módulo LED y crea un programa con nombre | Mueve las fijaciones neumáticas y los bloques de apoyo para adaptarlos al módulo y luego guarda el trabajo con su propio nombre de programa. |
| Video 4 | Phase 3 | Programación, parte 1: fija el módulo y enseña cada agujero de tornillo con la cámara CCD | Registra las coordenadas de los agujeros de tornillo una a una, usando la retícula de la cámara y las teclas del mando. |
| Video 5 | Phase 3 | Programación rápida: copia un patrón de tornillos en la sección idéntica | Reduce el tiempo de programación copiando un bloque de coordenadas ya enseñado en una segunda zona idéntica del mismo producto. |
| Video 6 | Phase 3 | Calibra la cámara CCD respecto al cabezal | Enséñale a la máquina dónde está la cámara respecto a la boquilla, para que cada coordenada enseñada caiga realmente en el agujero del tornillo. |
| Video 7 | Phase 4 | Ajusta la altura de montaje del eje Z y elige modo de profundidad o modo de par | Ajusta la altura a la que se atornilla y entiende la diferencia entre el modo de profundidad y el modo de par. |
| Video 8 | Phase 4 | Ejecuta el programa y salta un tornillo después de una alarma de profundidad | Completa el conjunto de parámetros, ejecuta el programa y resuelve las alarmas que la ZM500 genera durante la ejecución. |
| Video 9 | Phase 1 | Repaso del hardware: controlador del alimentador, fijaciones, cámara y motor del destornillador | Un segundo recorrido más detallado de los componentes: útil cuando estás revisando una conexión de la que no estás seguro. |
| Video 10 | Phase 2 | Preparar el desatornillado: fijar, cambiar la boquilla e iniciar un programa | Pasa la máquina de atornillar a desatornillar y confirma que el producto está bien apoyado antes de registrar nada. |
| Video 11 | Phase 3 | Enseñar coordenadas con el mando: velocidades, retícula y tecla de registro | Usa el mando correctamente: cambio de velocidad, teclas de desplazamiento X/Y y la regla de una sola pulsación para registrar un orificio. |
| Video 12 | Phase 4 | Límite de vida útil de la broca, prueba del motor y punto de referencia de la CCD | Ajusta el contador de vida de la broca y aprende qué tecla de recuperación usar para cada alarma. |
| Video 13 | Phase 3 | Registra todas las coordenadas de los agujeros y copia un bloque completo a la sección siguiente | Completa un conjunto de coordenadas completo y copia un rango de coordenadas en los números de serie siguientes. |
| Video 14 | Phase 5 | Ajusta la altura del eje Z y luego ejecuta el desatornillado desde el cursor | Ajusta la referencia de altura para el montaje e inicia una ejecución automática de desatornillado desde la posición actual. |
| Video 15 | Phase 5 | Volver a atornillar tras el desatornillado y cambiar piezas del alimentador para otro tamaño de tornillo | Vuelve a poner los tornillos después de una ejecución de desatornillado y adapta el alimentador y el cabezal a otro tamaño de tornillo. |
| Video 16 | Phase 5 | Convertir un programa de desatornillado de nuevo a montaje | Reutiliza un programa creado para el desatornillado, para que atornille en lugar de desatornillar. |
| Video 17 | Phase 4 | Referencia de parámetros por defecto: montaje frente a desatornillado | Lee la pantalla de parámetros por defecto y aprende qué valores corresponden a atornillar y cuáles a desatornillar. |
| Video 18 | Phase 4 | Montaje en modo de par: columna telescópica y valor de par | Ejecuta la máquina en modo de par: el sensor no se activa y el par sube gradualmente hasta que el tornillo queda apretado. |
| Video 19 | Phase 5 | Rehacer las coordenadas tras cambiar el utilaje y continuar la ejecución | Recupera un programa cuyas coordenadas ya no coinciden con el producto después de cambiar el utilaje. |
Los síntomas en el orden en que los operadores los comunican, con el vídeo y el minuto que trata cada uno. Indica el número de vídeo y el minuto cuando contactes con nuestros ingenieros: te ahorra una ronda de preguntas.
| Síntoma o alarma | Causa más probable | Qué hacer | Video |
|---|---|---|---|
| Los tornillos han dejado de alimentarse, no hay tornillo en el cabezal | Tornillo atascado en el tubo de suministro, o tubo no metido hasta el fondo de su racor | Pulsa la pestaña blanca y mete el tubo de aire hasta el fondo del racor, comprueba la guía del alimentador y luego reanuda | 15 |
| El alimentador vibra, pero no salen tornillos | Se ha cambiado la tensión o la frecuencia del plato vibratorio | Restaura U y F a los valores de fábrica: en ese controlador solo se pueden ajustar U y F | 9 |
| La máquina da alarma tras un número de tornillos determinado | El contador de vida útil de la broca ha llegado a su límite | Inspecciona la punta de destornillador; si aún está en buen estado, aumenta el límite en el ajuste de vida útil de la punta | 12 |
| Alarma de deslizamiento / tornillo que se escapa de la punta | Tornillo no asentado, punta desgastada o accionamiento interrumpido | Despeja el tornillo del cabezal; si el tornillo ya está atornillado, pulsa Start; si no, usa el interruptor de prueba del motor | 12 |
| Alarma de anomalía de profundidad durante la ejecución | El tornillo no alcanzó la profundidad ajustada | Pulsa Start una vez para omitir ese tornillo y continuar; marca el tornillo omitido para revisarlo de nuevo | 8 |
| Tornillos atornillados que siguen flojos en modo de par | Par de apriete demasiado bajo o el sensor está detectando la columna telescópica | Baja la columna roscándola para que el sensor no se active; después sube el par de apriete paso a paso y prueba | 18 |
| Los tornillos quedan descentrados | Coordenada no centrada o punto de referencia de cámara/boquilla incorrecto | Vuelve a centrar la retícula y pulsa Location; comprueba el ajuste del punto de la cámara CCD | 4 / 12 |
| Todas las coordenadas incorrectas tras un cambio de utilaje | La posición del producto se desplazó con el utilaje | Vuelve a crear la lista de coordenadas para la nueva posición y después ejecuta desde el cursor | 19 |
| La ejecución de desatornillado no hace nada | Modo de desatornillado no activado | Ajusta el modo de desatornillado a 1 (0 atornilla, 1 desatornilla) | 17 |
| El cabezal de desatornillado choca con el producto | Altura de desatornillado ajustada demasiado baja | Sube la altura de desatornillado: en el vídeo se usa 15 o 20 cuando el cabezal toca | 17 |
| El cabezal choca o cae sobre el producto | Apagado sin retorno al origen | Pulsa Reiniciar antes de apagar, siempre | 1 / 2 |
| La máquina no se mueve tras el encendido | Alarma al arrancar | Pulsa el botón para reiniciar: el cabezal vuelve al origen y la alarma desaparece | 2 |
Las piezas que cambiarás durante el funcionamiento normal y dónde se muestra cada cambio. Al cambiar el tamaño de tornillo se sustituyen a la vez tres piezas del alimentador y la punta.
| Parte | Cuándo sustituir o comprobar | Demostrado en |
|---|---|---|
| Driver bit | Al alcanzar el límite de vida útil ajustado en el controlador o en cuanto la punta empiece a saltar de las cabezas de los tornillos | 12 |
| Boquilla (montaje) | Cuando la boquilla recibe golpes, se deforma o no sujeta el tornillo recto | 1, 10 |
| Pieza de desatornillado | Se monta para los trabajos de desatornillado y se retira de nuevo para el montaje | 10, 15 |
| Piezas del alimentador según el tamaño de tornillo | Siempre que cambie el tamaño de tornillo: M0.8, M1.0 y M1.7 necesitan sus propias piezas | 15 |
| Tubo de aire | Cuando un tornillo ya no llega al cabezal; vuelve a asentarlo hasta el fondo del racor | 15 |
| Bloques de apoyo y posición de las fijaciones | En cada cambio de producto | 3, 10 |
| Calibración cámara-cabezal | Después de desmontar o golpear la cámara, o tras cualquier cambio de boquilla | 6 |
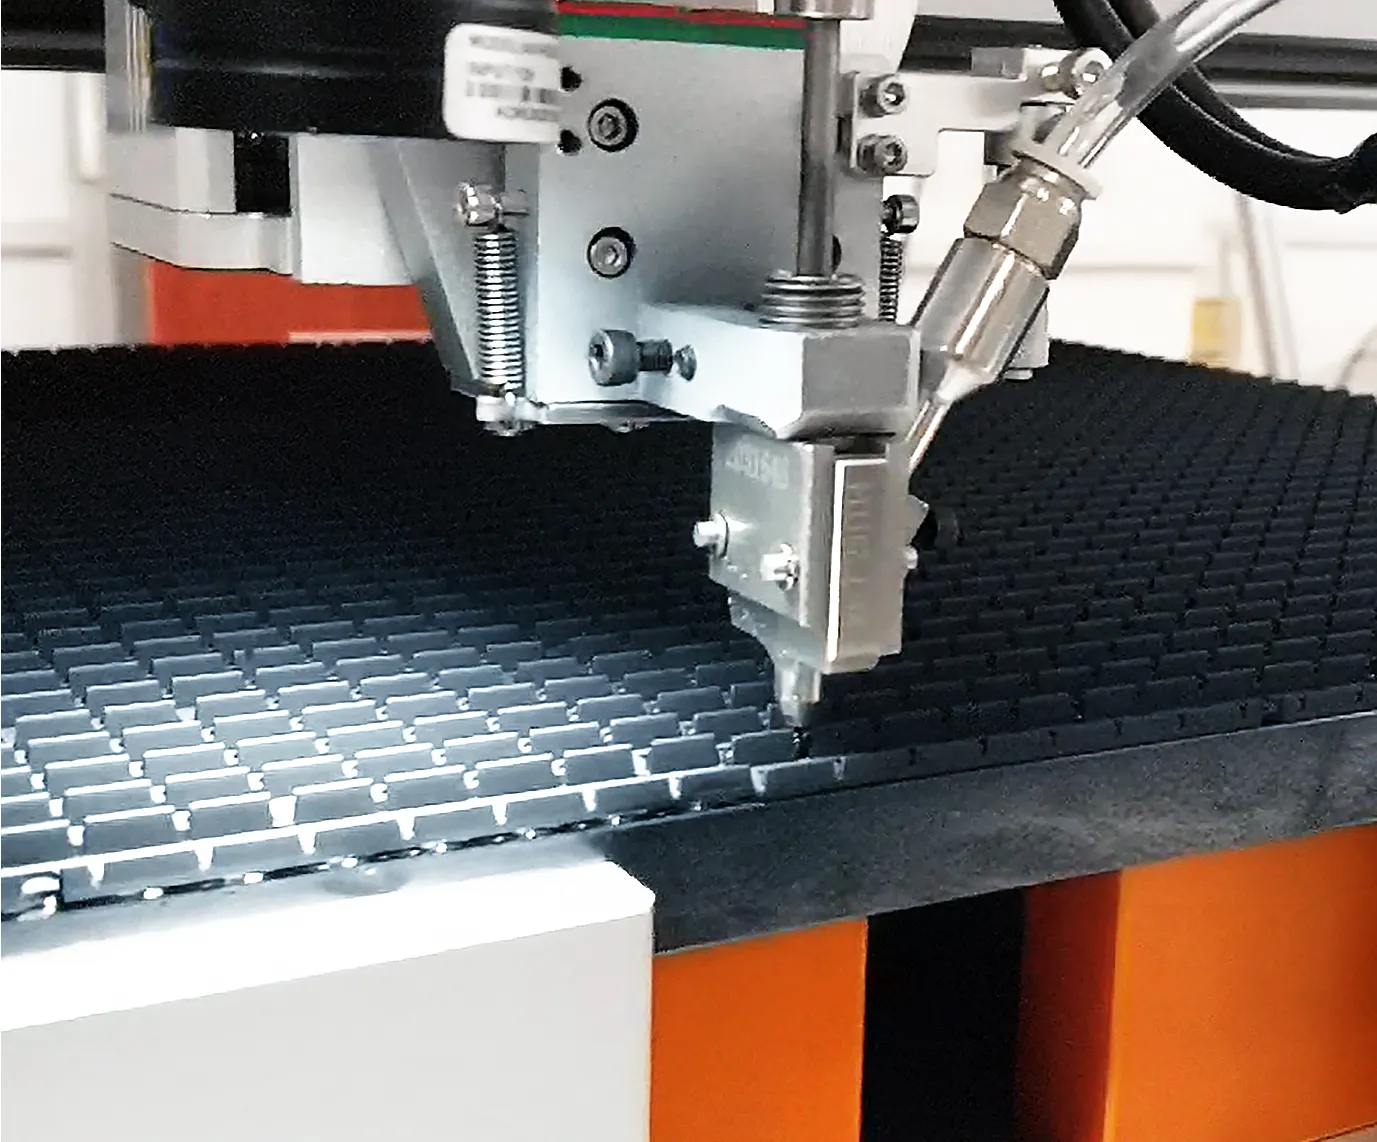
La ZM500 utiliza las mismas coordenadas y el mismo pórtico para el montaje y para el desatornillado. Cambian cuatro cosas, y las cuatro se muestran en los vídeos 10 a 19.
Nota: Después de una ejecución de desatornillado, vuelve a atornillar los tornillos con la boquilla de montaje (vídeo 15) y comprueba siempre la punta antes de atornillar de nuevo un patrón completo.
Valores tal como se publican en la página de producto de la ZM500: usa estos, no los que recuerdes de una máquina más antigua.
| Tema | Especificación | Tema | Especificación |
|---|---|---|---|
| Modelo | ZM500 | Especificación de los tornillos | M0.8–M1.7 |
| Número de ejes | 3+1 ejes (eje Y auxiliar) | Precisión de posicionamiento | ±0,025 mm |
| Repetibilidad | ±0,025 mm | Tamaño de producto compatible | L500 × W500 mm |
| Eficiencia de atornillado | 0,9–1,2 s por tornillo | Destornilladores simultáneos | 1 (destornillador eléctrico servo) |
| Recorrido útil (X/Y/Z) | 520 × 520 × 100 mm | Dimensiones totales | 960 × 900 × 750 mm |
| Peso de la máquina | Aprox. 110 kg | Método de control | Tarjeta de control + mando |
| Fuente de alimentación | AC 220V, 50 Hz | Presión de aire de trabajo | 0,55–0,65 MPa |
| Método de alimentación | Por soplado (neumático) | Feeder type | Plato vibratorio de precisión |
| Almacenamiento de programas | 1,000 programas | Pantalla | Pantalla táctil |
| Método de alineación | Asistido por cámara | Modo de utilaje | uno a uno |
| Funciones de alarma | Deslizamiento, anomalía de alimentación | Detección de profundidad | Módulo de sensor integrado |
Estas respuestas utilizan los mismos números de vídeo y marcas de tiempo que la serie ZM500 de 19 capítulos anterior.
Esta máquinaMáquina de atornillado y desatornillado JHIMS ZM500Máquina de tres ejes para atornillar y desatornillar tornillos M0.8–M1.7 en módulos LED de hasta 500 × 500 mm.Abrir → Fijación de tornillosMáquina de atornillado vertical de 4 ejes JHIMS BL18 para armarios de pantalla LEDMáquina de fijación vertical de cuatro ejes para carcasas de pantallas LED, con su propio curso de 19 vídeos.Abrir →
 Fijación de tornillosMáquina de atornillado de sobremesa de cuatro ejes con soplado de aire JHIMS ZM320Máquina de sobremesa de cuatro ejes para fijación de tornillos, con el mismo controlador y alimentación por soplado.Abrir →
 Atornillado2P-LXS500 Atornilladora automática de alta velocidad para módulos LEDPlataforma de atornillado de alta velocidad para módulos LED, pensada para líneas de mayor volumen.Abrir →
 Complemento de líneaMáquina automática de dispensación de adhesivo de alta precisión JH-D900Máquina automática de dosificación de cola que se usa junto al atornillado en líneas de montaje de módulos LED y PCB.Abrir →
 Automatización de alimentaciónAlimentador vibratorio de lentes DPS-2Alimentador vibratorio automático de lentes para líneas SMT de colocación de componentes.Abrir →Other guideGuía en vídeo de la BL18El mismo formato de formación en 19 vídeos aplicado a la máquina de fijación BL18 para carcasas de pantallas LED.Abrir →
 Preguntas frecuentesPreguntas frecuentes de solución de problemas de la BL1853 soluciones síntoma-vídeo para la BL18: el mismo método de solución de problemas que se usa en esta página.Abrir →
 Other guideGuía en vídeo de la R6-UEl formato de vídeo en 19 pasos aplicado a la máquina de marcado láser UV R6-U.Abrir →
 Case studyCaso práctico: Arabia SaudíUn fabricante de pantallas LED que sustituyó los destornilladores manuales por una plataforma automatizada de atornillado.Abrir →
 Case studyInstalación en ArgentinaPuesta en marcha y formación de operadores para una máquina de fijación de gabinetes en Sudamérica.Abrir →
 SOPORTESoporte técnicoDiagnóstico remoto, repuestos y solicitudes de servicio para máquinas JHIMS.Abrir →
Envíanos una foto de la pantalla del controlador o el texto de la alarma y el número de vídeo que estabas siguiendo: nuestros ingenieros responden en un día laborable.















