آدرس
ساختمان A1، شهرک صنعتی Runteng، خیابان Xishan شماره 4، محله Longteng، بخش Shiyan، منطقه Bao'an، شنژن 518000، چین
ساعات کاری
دوشنبه تا جمعه: ۷:۰۰ تا ۱۹:۰۰
آخر هفته: ۱۰:۰۰ تا ۱۷:۰۰
آدرس
ساختمان A1، شهرک صنعتی Runteng، خیابان Xishan شماره 4، محله Longteng، بخش Shiyan، منطقه Bao'an، شنژن 518000، چین
ساعات کاری
دوشنبه تا جمعه: ۷:۰۰ تا ۱۹:۰۰
آخر هفته: ۱۰:۰۰ تا ۱۷:۰۰

همه 19 ویدیوی رسمی JHIMS برای دستگاه بستن و بازکردن پیچ ZM500 را از اولین روشنکردن تا بازکردن پیچ تماشا کنید.

دوره کامل اپراتوری دستگاه سهمحوره بستن و بازکردن پیچ ZM500 – همه 19 ویدیوی رسمی JHIMS به همان ترتیبی که فیلمبرداری شدهاند؛ از اتصال برق و هوا، گیرهبندی نخستین ماژول LED و آموزش مختصات پیچها، تا کالیبراسیون دوربین، حالت عمق و گشتاور، و سپس بازکردن پیچ، بستن مجدد و تغییر سایز پیچ.
پاسخ مستقیم: 19 ویدیوی زیر مجموعه آموزشی رسمی JHIMS برای دستگاه بستن و بازکردن پیچ ZM500 است و همه آنها داخل همین صفحه پخش میشوند. شماره ویدیوها در این صفحه همان شماره Part در YouTube است، بنابراین Part 7 همان ویدیوی 7 است. اگر دستگاه نو است، ابتدا ویدیوهای 1 تا 8 را ببینید – این ویدیوها سختافزار، نخستین برنامه، آموزش مختصات، کالیبراسیون و حالت عمق را پوشش میدهند. اگر دستگاه را از قبل اجرا میکنید، از جدول خطاها در پایین صفحه استفاده کنید تا مستقیم به همان ویدیو و زمانبندی بروید که مشکل شما را رفع میکند.
همه 19 ویدیو، مجموعه رسمی JHIMS ZM500 در کانال YouTube خودمان است – Part 1 تا Part 19، به ترتیب فیلمبرداری، بدون آپلود شخص ثالث.
پنج مرحله را به ترتیب دنبال کنید. هر مدخل ویدیو روشی را که در آن قسمت نشان داده میشود فهرست میکند و پس از آن نکات بیانشده در ویدیوی منبع میآید.
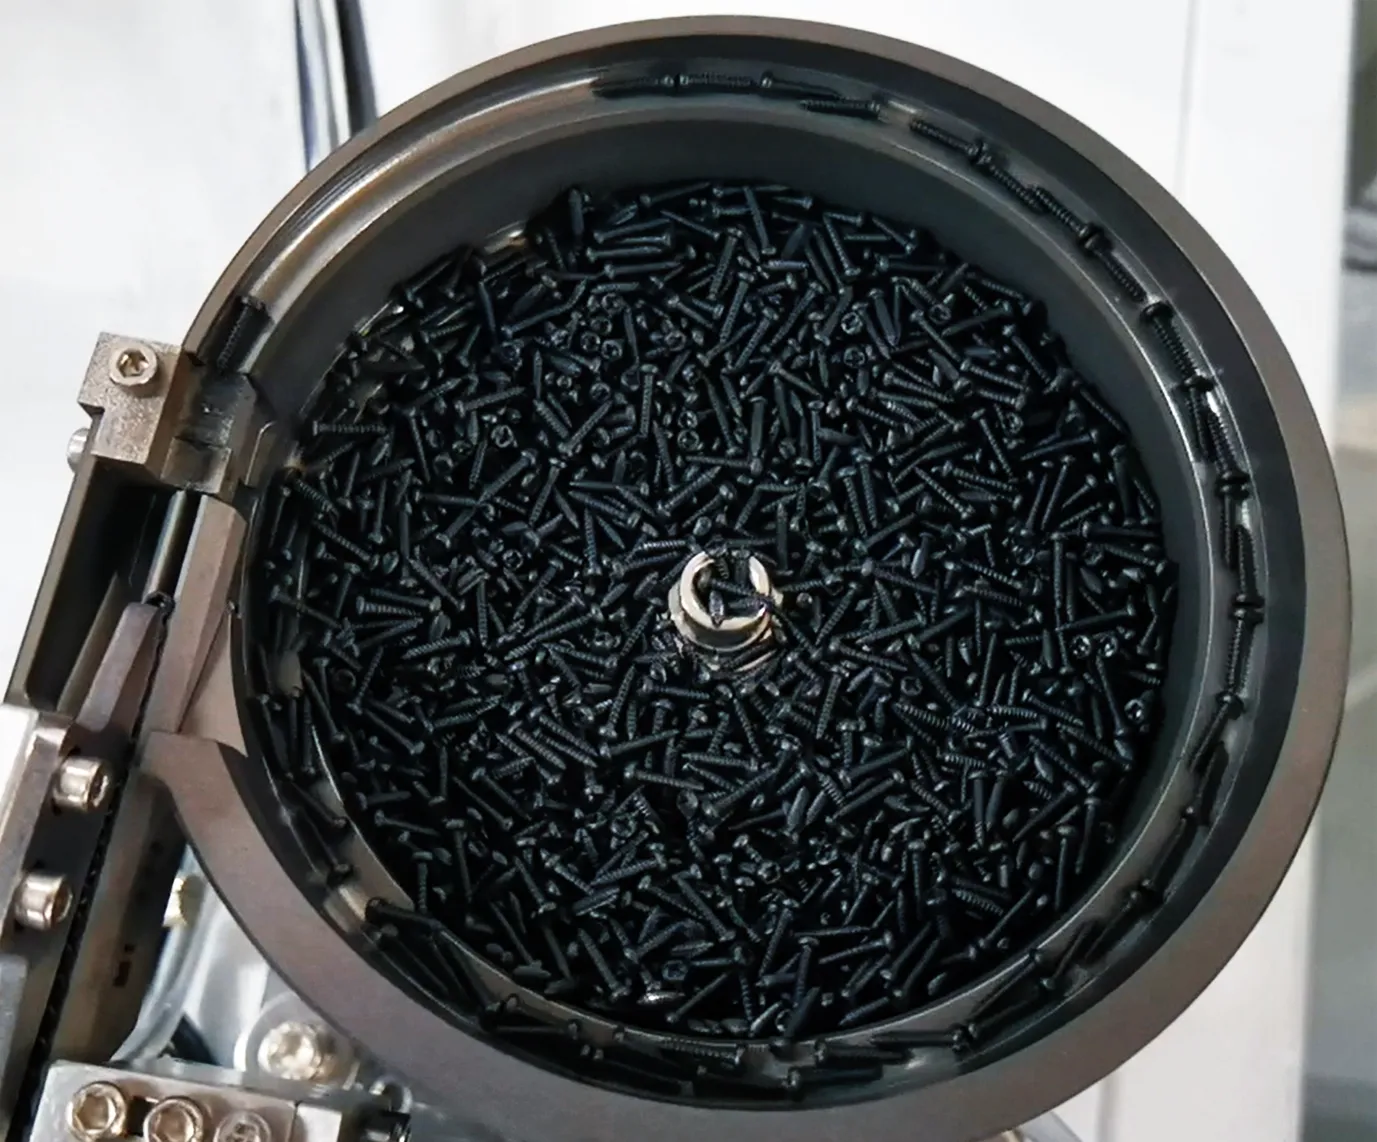
اتصالات برق، سیگنال و هوا، فیدر دیسک ویبره، گیرههای پنوماتیک، دوربین CCD و پنل کنترل.
Video 1 — گشت سختافزار: برق، کابلهای سیگنال، هوا، فیدر و پنل کنترل (9:40)
نکتههای مهم: 00:00 اتصال کابل برق و کابل سیگنال · 00:19 اتصال سیمهای سیگنال به فیدر پیچ · 01:56 اتصال شیلنگ ورودی فشار هوا · 02:34 ولتاژ و فرکانس کنترلر فیدر پیچ · 04:16 روشنکردن برق اصلی دستگاه
نکته: کنترلر دیسک ویبره در کارخانه تنظیم شده است. فقط ولتاژ (U) و فرکانس (F) قابل تنظیم است – به هیچ چیز دیگری روی آن کنترلر دست نزنید (ویدیوی 9 را ببینید).
نکته: پس از روشنکردن برق، بازنشانی را فشار دهید تا آلارم برطرف شود و هد به مبدأ بازگردد، و پیش از خاموشکردن برق دوباره بازنشانی را فشار دهید.
Video 9 — مرور سختافزار: کنترلر فیدر، گیرهها، دوربین و موتور درایور (8:12)
نکتههای مهم: 01:37 تغییر زبان نمایشگر · 02:09 شروع سیمکشی از پنل پشتی · 02:22 اتصال شیلنگ ورودی هوای اصلی · 03:27 تنظیم کنترلر دیسک ویبره (U/F) · 04:25 سیلندر گیره روی ماژول LED
نکته: لوله هوا باید پیش از رسیدن به هد از میان سنسور عبور کند – اگر بیرون از سنسور مسیریابی شود، دستگاه نمیتواند رسیدن پیچ را ببیند.
نکته: ولتاژ و فرکانس کنترلر فیدر پیش از ارسال تنظیم شده است؛ تغییر آنها شایعترین علت تغذیهنشدن یکنواخت پیچها است.
کنترلر را به انگلیسی تغییر دهید، پارامترهای پیشفرض را تنظیم کنید، فیکسچر را با اندازه ماژول تطبیق دهید و یک برنامه نامدار بسازید.
Video 2 — کنترلر را به انگلیسی تغییر دهید و پارامترهای اولین برنامه را تنظیم کنید (9:25)
نکتههای مهم: 00:06 بازکردن منوی 4 برای تنظیم زبان · 00:29 تغییر کنترلر به زبان انگلیسی · 04:37 وارد کردن 1 برای گیرهبندی محصول · 05:14 تراز کردن مکاننمای قرمز با مرکز سوراخ پیچ · 05:49 ثبت اولین مختصات با کلید Location
نکته: ورود به منوی زبان در همه دستگاههای ZM500 با یک ترکیب کلید انجام میشود: توقف + منوی 1، سپس منوی 4.
نکته: محصول باید گیرهبندی شده باشد تا بتوانید هر مختصاتی را آموزش دهید، در غیر این صورت هر موقعیتی که ثبت میکنید نادرست است.
Video 3 — فیکسچر را با اندازه ماژول LED تطبیق دهید و یک برنامه نامدار بسازید (12:13)
نکتههای مهم: 00:06 شلکردن پیچها برای جابهجایی فیکسچر سیلندری · 02:18 بازکردن منوی 3 برای گیرهبندی ماژول · 03:41 شروع ساخت یک برنامه جدید · 05:22 تغییر روش ورودی برای نام برنامه · 07:57 تنظیم طول follow-up روی صفر
نکته: حداکثر اندازه محصول برای ZM500 برابر L500 × W500 mm است؛ فیکسچر سیلندری را میتوان در هر نقطه داخل این محدوده جابهجا کرد.
نکته: اگر ماژول پیش از گیرهبندی صاف نباشد، مختصات گرفتهشده به اندازه کجشدن ماژول خطا خواهند داشت.
Video 10 — آمادهسازی برای بازکردن پیچ: گیرهبندی کنید، نازل را عوض کنید و یک برنامه را شروع کنید (8:20)
نکتههای مهم: 00:06 شروع بازکردن پیچها از صفحه · 00:53 تنظیم فیکسچر با سیلندر گیرهبندیشده · 03:59 شروع تعویض نازل برای بازکردن پیچ · 06:06 نصب لوله هوا پیش از بازکردن پیچها · 07:24 تغییر روش ورودی برای تایپ نام محصول
نکته: اگر قطعه بازکردن جا نمیافتد، پیچ کوچک روی نگهدارنده را شل کنید و قطعه را به زور نگذارید – فشار دادن آن، بیت را تغییر شکل میدهد.
نکته: تنظیم سیلندر پس از گیرهبندی همان چیزی است که مانع حرکت محصول در حین بازکردن پیچها میشود.
هر سوراخ پیچ را از طریق دوربین CCD پیدا کنید، آن را با دسته ثبت کنید، الگوهای سوراخ یکسان را بهصورت انبوه کپی کنید، سپس دوربین را نسبت به هد کالیبره کنید.
Video 4 — برنامهنویسی بخش 1: ماژول را گیرهبندی کنید و هر سوراخ پیچ را با دوربین CCD آموزش دهید (17:07)
نکتههای مهم: 00:32 آزادکردن گیره سیلندر با بازنشانی · 01:55 تغییر مقدار گزینه 5 به گیرهبندی · 02:53 وارد کردن فرمان بازکردن پیچ · 09:07 قرار دادن نشانگر در مرکز اولین سوراخ پیچ · 14:00 بازبینی و اصلاح مختصات ذخیرهشده
نکته: اگر مختصات یک سوراخ جابهجا باشد، پیچ بهدرستی بسته یا باز نمیشود – کراسهیر باید در مرکز سوراخ باشد، نه روی لبه آن.
نکته: برای ماژولهای LED، اگر ماسک جلوی سوراخها را گرفته باشد آن را بردارید یا بالا ببرید؛ ویدیو 5 میانبر آموزش از ماژولی که پیچهایش از قبل بسته شده را نشان میدهد.
Video 5 — برنامهنویسی سریع: کپی یک الگوی پیچ روی بخش یکسان (8:02)
نکتههای مهم: 00:43 معرفی روش کپی مختصات · 02:14 بردن CCD به اولین سوراخ پیچ پایینی · 04:00 فشردن 1 برای انتخاب گزینه copy · 05:59 کپی مختصات بالایی زیر خط 39 · 07:09 مرکزیابی مجدد هر مختصات پیچ کپیشده
نکته: کپی انبوه فقط زمانی کار میکند که ناحیه دوم همان فاصله سوراخهای ناحیه اول را داشته باشد – الگوهای نامنظم باید سوراخ به سوراخ آموزش داده شوند (ویدیوی 13).
نکته: حتی یک کپی درست هم به بازرسی چشمی نیاز دارد: یک سوراخ جابهجا یعنی یک پیچ که بسته نمیشود.
Video 6 — کالیبراسیون دوربین CCD نسبت به هد (7:42)
نکتههای مهم: 01:00 باز کردن Menu 4 برای کالیبراسیون · 01:45 کالیبراسیون فاصله دوربین تا هد · 04:39 سوراخ کردن نشانگر با هر دو کلید · 05:58 یافتن نشانگر سوراخشده با CCD · 07:15 فشردن Enter برای تأیید کالیبراسیون
نکته: هر بار که دوربین برداشته یا ضربه خورده، نازل عوض شده، یا موقعیت بستن نادقیق به نظر میرسد، دوباره کالیبراسیون کنید – هدف اصلی کالیبراسیون بازتعیین فاصله دوربین تا هد است.
نکته: یک نازل خمشده یا تغییرشکلیافته هم پس از تعویض نیاز به کالیبراسیون دارد.
Video 11 — آموزش مختصات با دسته: سرعتها، نشانگر صلیبی و کلید ثبت (15:16)
نکتههای مهم: 00:01 شروع آموزش مختصات پیچها · 00:38 تنظیم فوکوس دوربین برای دید واضح · 01:11 تغییر به سرعت آهسته نزدیک سوراخ پیچ · 01:52 ثبت اولین مختصات با کلید 1 · 13:01 وارد کردن دستور بازکردن پیچ
نکته: فشار دادن پشتسرهم 1 چند بار، مختصات تکراری ثبت میکند – یک فشار، یک سوراخ.
نکته: همین رویه مختصات برای مونتاژ و برای بازکردن استفاده میشود؛ حالت بعداً در پارامترها تنظیم میشود، نه هنگام آموزش.
Video 13 — ثبت همه مختصات سوراخها و کپی گروهی یک بلوک به بخش بعدی (11:09)
نکتههای مهم: 01:03 فشردن 1 برای ثبت مختصات · 02:54 نمایش کپی گروهی مختصات پیچها · 03:50 انتخاب گزینه copy در menu 1 · 05:48 همتراز کردن مجدد مختصات کپیشده با مرکز پیچها · 07:59 نمایش عملکرد نادرست که باعث تکرار مختصات میشود
نکته: کپی انبوه برای الگوهای سوراخ نامنظم معتبر نیست – اگر فاصلهها متفاوت است، سوراخها را جداگانه آموزش دهید.
نکته: هنگام کپی، پیش از پذیرش بررسی کنید که فاصله مقصد با فاصله مبدأ مطابقت دارد.
ارتفاع محور Z را تنظیم کنید، حالت عمق یا حالت گشتاور را انتخاب کنید، حد عمر مفید بیت را بگذارید، پارامترهای پیشفرض را بررسی کنید و برنامه را اجرا کنید – از جمله نحوه رد کردن یک پیچ پس از آلارم.
Video 7 — تنظیم ارتفاع مونتاژ محور Z و انتخاب حالت عمق یا حالت گشتاور (10:49)
نکتههای مهم: 00:22 پایین آوردن آهسته محور Z تا سطح · 02:27 ویرایش گروهی همه ارتفاعهای محور Z · 04:02 انتخاب حالت عمق در Menu 4 · 06:00 راهاندازی مجدد دستگاه برای اعمال حالت · 07:45 شروع مقدار گشتاور از 0.03
نکته: حالت عمق وقتی سنسور ستون تلسکوپی را تشخیص دهد درایور را متوقف میکند؛ حالت گشتاور وقتی گشتاور تنظیمشده رسید آن را متوقف میکند. هرگز این دو تنظیم را در یک برنامه ترکیب نکنید.
نکته: پرس سفید باید فقط سطح LED را لمس کند – پایین فشار دادن آن، ارتفاعی را که همین حالا ثبت کردید تغییر میدهد.
Video 8 — اجرای برنامه و رد کردن یک پیچ پس از آلارم عمق (13:33)
نکتههای مهم: 01:18 باز کردن صفحه 2 گزینه 7 در menu 3 · 01:37 تنظیم گزینه پنج روی 1 برای گیره سیلندری · 02:20 تغییر حرکت دوربین به حرکت مته · 04:37 خواندن چراغ سنسور برای یافتن نقطه توقف مته · 07:32 چرخاندن خطکش تلسکوپی برای تنظیم عمق بستن
نکته: خطای عمق یعنی پیچ تا عمق تعیینشده بسته نشده است – دستگاه بهجای ادامه دادن متوقف میشود. رد کردن برای همان یک پیچ بیخطر است، اما آن را برای بازبینی علامت بزنید.
نکته: پیچ ردشده را بدون ثبت نگذارید: برد نهایی مشتری نباید با پیچ شل ارسال شود.
Video 12 — حد عمر مفید مته، تست موتور و نقطه مرجع CCD (13:23)
نکتههای مهم: 00:00 تنظیم حد عمر مفید مته · 05:27 باز کردن menu 4 با Stop و menu 1 · 06:25 انتخاب حالت عمق با وارد کردن 1 · 08:36 تنظیم مقدار گشتاور در گزینه چهار · 09:52 خاموش کردن برق پس از تنظیم پارامتر گشتاور
نکته: شمارنده عمر مته یک یادآور است، نه یک اندازهگیری: دستگاه سایش را نمیبیند. وقتی آلارم داد مته را بازرسی کنید.
نکته: انتخاب مرجع اشتباه (دوربین در مقابل نازل) یکی از دلایل رایج خارج شدن ناگهانی مختصات آموزشدادهشده از مرکز است.
Video 17 — مرجع پارامترهای پیشفرض: مونتاژ در مقابل بازکردن (3:01)
نکتههای مهم: 00:08 تنظیم پارامتر سرعت پیروی · 00:51 روشن کردن تنظیم تشخیص پیچ · 01:22 بسته یعنی قفل شدن پیچها، باز یعنی بازکردن · 02:32 افزایش ارتفاع بازکردن به 15 یا 20 · 02:49 فعال کردن کلید بازکردن پیچ
نکته: کلید بازکردن باید برای بازکردن پیچها 1 و برای بستن آنها 0 وارد شود – مقدار اشتباه، دلیل معمول بینتیجه ماندن اجرای بازکردن است.
نکته: پیش از هر اجرای بازکردن، ارتفاع بازکردن را با محصول بررسی کنید: اگر خیلی کم باشد، هد به ماژول برخورد میکند.
Video 18 — مونتاژ در حالت گشتاور: ستون تلسکوپی و مقدار گشتاور (4:40)
نکتههای مهم: 00:00 باز کردن ستون تلسکوپی از سنسور با پیچاندن · 00:53 انتخاب 0 برای حالت گشتاور · 01:15 باز کردن گزینه 7 تنظیمات دستهای هوشمند · 02:32 کاهش پارامتر گشتاور به 0.04 · 03:33 فشردن OK برای ذخیره پارامترها
نکته: 0.15 N·m برای این پیچها از قبل مقدار بالایی است؛ بهجای شروع از مقدار بالا، از گشتاور پایین شروع کنید و بالا بروید.
نکته: در حالت گشتاور، سنسور عمق باید غیرفعال بماند، در غیر این صورت ماشین پیش از رسیدن به گشتاور متوقف میشود.
هد را برای خارج کردن پیچ عوض کنید، خارج کردن را از کرسر اجرا کنید، سپس پیچها را مجدداً قفل کنید، یک برنامه خارج کردن را به مونتاژ برگردانید و پس از تغییر فیکسچر، مختصات را بازسازی کنید.
Video 14 — ارتفاع محور Z را تنظیم کنید، سپس خارج کردن پیچ را از کرسر اجرا کنید (6:09)
نکتههای مهم: 00:09 تنظیم مختصات محور Z برای مونتاژ · 02:27 وارد کردن مقدار ارتفاع محور Z برابر 68.6 mm · 03:11 آزمایش یک پیچ در حالت تکمرحلهای · 04:32 تنظیم حداکثر زمان قفل روی 0.5 برای خارج کردن پیچ · 05:30 اجرای Run from cursor برای خارج کردن پیچهای باقیمانده
نکته: نازل باید کمی بالاتر از سطح LED بماند و روی آن فشار نیاورد – درایور هنگام پایین آمدن هنوز مسیر دارد.
نکته: Run from cursor از مختصات فعلی ادامه میدهد، بنابراین کرسر اشتباه باعث میشود ماشین از پیچ اشتباه شروع کند.
Video 15 — قفل مجدد پس از خارج کردن پیچ، و تغییر قطعات فیدر برای سایز پیچ دیگر (9:00)
نکتههای مهم: 00:09 تعویض نازل · 00:42 بالا بردن فیکسچر و وارد کردن دریل · 01:42 تعویض لوله هوای کانوایر پیچ · 05:34 تعویض قطعات فیدر برای سایز جدید پیچ · 07:30 نصب ریل پیچ M1.0
نکته: لوله هوایی که تا انتها وارد نشده باشد، یکی از دلایل کلاسیک نرسیدن پیچها به هد است.
نکته: تغییر سایز پیچ یعنی عوض کردن همزمان قطعات فیدر و بیت – بیت ناهماهنگ هم سر پیچ و هم بیت را آسیب میزند.
Video 16 — تبدیل یک برنامه خارج کردن پیچ به مونتاژ (15:49)
نکتههای مهم: 00:07 تغییر زمان قفل به 1.5 ثانیه · 01:15 خاموش کردن حالت خارج کردن پیچ · 03:56 کپی کردن برنامه در کنترلر · 07:33 وارد کردن ارتفاع محور Z برابر 60.8 · 14:46 اجرای Run from cursor برای پیچهای باقیمانده
نکته: مونتاژ و خارج کردن پیچ فهرست مختصات یکسانی دارند اما زمانبندی نه: زمان خارج کردن و زمان قفل جداگانه تنظیم میشوند.
نکته: سیلندر گیره را خیلی سریع بالا و پایین نبرید – محصول جابهجا میشود و مختصات آموزشدادهشده دیگر منطبق نیست.
Video 19 — بازسازی مختصات پس از تغییر فیکسچر و ادامه اجرا (13:22)
نکتههای مهم: 00:15 غیرفعال کردن حالت خارج کردن پیچ · 00:48 جابهجایی مختصات پس از افزودن فیکسچر · 02:18 انتخاب گزینه 9 برای آموزش آفست · 09:12 افزایش گشتاور از 0.04 به 0.045 · 12:45 اجرای Run from cursor برای اتمام مونتاژ
نکته: افزودن یا جابهجا کردن فیکسچر، موقعیت محصول را تغییر میدهد، بنابراین مختصات قبلاً آموزشدادهشده دیگر معتبر نیست – بهجای تنظیم یک سوراخ، دوباره آموزش دهید.
نکته: آزمایش تکمرحلهای روی پیچ اول، برنامه بازسازیشده را پیش از اجرای خودکار تأیید میکند.
همه موارد زیر از مشخصات محصول و ویدیوهای آموزشی گرفته شده است. آنها را پیش از بستن پیچ اول و پس از هر تغییر محصول، سایز پیچ یا فیکسچر بررسی کنید.
نکته: ZM500 تا 1,000 برنامه ذخیره میکند، بنابراین نگه داشتن یک برنامه برای هر محصول سریعترین راه تغییر است: فراخوانی، گیرهبندی، اجرا.
شماره ویدیوها با شماره Part در YouTube یکسان است. پیش از شروع تماشا، با این جدول مشخص کنید به کدام ویدیو نیاز دارید.
| ویدیو | فاز | موضوع | این کار را میتوانید بعداً انجام دهید |
|---|---|---|---|
| Video 1 | Phase 1 | گشت سختافزاری: برق، کابلهای سیگنال، هوا، فیدر و پنل کنترل | همه اجزای ZM500 را شناسایی کنید و اتصالات برقی، سیگنال و پنوماتیک را درست برقرار کنید. |
| Video 2 | Phase 2 | تغییر زبان کنترلر به انگلیسی و تنظیم پارامترهای اولین برنامه | منوهای پارامتر را باز کنید، زبان رابط را تغییر دهید و مقادیر پیشفرضی را که ZM500 پیش از آموزش یک برنامه نیاز دارد وارد کنید. |
| Video 3 | Phase 2 | تطبیق فیکسچر با سایز ماژول LED و ساخت یک برنامه نامدار | گیرههای بادی و بلوکهای نگهدارنده را متناسب با ماژول جابهجا کنید، سپس کار را با نام برنامه خودش ذخیره کنید. |
| Video 4 | Phase 3 | برنامهنویسی بخش 1: گیرهبندی ماژول و آموزش هر سوراخ پیچ با دوربین CCD | مختصات سوراخهای پیچ را یکییکی، با استفاده از نشانگر تقاطع دوربین و کلیدهای دسته، ثبت کنید. |
| Video 5 | Phase 3 | برنامهنویسی سریع: کپی یک الگوی پیچ روی بخش یکسان | با کپی کردن یک بلوک مختصات آموزشدادهشده روی ناحیه دوم و یکسان همان محصول، زمان برنامهنویسی را کاهش دهید. |
| Video 6 | Phase 3 | کالیبره کردن دوربین CCD نسبت به هد | به ماشین آموزش دهید دوربین نسبت به نازل کجاست، تا هر مختصات آموزشدادهشده واقعاً روی سوراخ پیچ بیفتد. |
| Video 7 | Phase 4 | تنظیم ارتفاع مونتاژ محور Z و انتخاب حالت عمق یا حالت گشتاور | ارتفاعی که پیچ در آن بسته میشود را تنظیم کنید و تفاوت حالت عمق و حالت گشتاور را درک کنید. |
| Video 8 | Phase 4 | اجرای برنامه و رد کردن یک پیچ پس از آلارم عمق | مجموعه پارامترها را کامل کنید، برنامه را اجرا کنید و از آلارمهایی که ZM500 در حین اجرا میدهد بازیابی کنید. |
| Video 9 | Phase 1 | مرور سختافزار: کنترلر فیدر، گیرهها، دوربین و موتور درایور | مرور دوم و دقیقتر قطعات – وقتی اتصالی را بررسی میکنید که از آن مطمئن نیستید، مفید است. |
| Video 10 | Phase 2 | آمادهسازی خارج کردن پیچ: گیرهبندی، تعویض نازل و شروع یک برنامه | ماشین را از بستن پیچ به خارج کردن پیچ تغییر دهید و پیش از ثبت هر چیزی تأیید کنید که محصول صاف نشسته است. |
| Video 11 | Phase 3 | آموزش مختصات با دسته: سرعتها، نشانگر تقاطع و کلید ثبت | از دسته بهدرستی استفاده کنید – تغییر سرعت، کلیدهای جابهجایی X/Y و قاعده یکبار فشار دادن برای ثبت سوراخ. |
| Video 12 | Phase 4 | محدودیت عمر مفید مته، تست موتور و نقطه مرجع CCD | شمارنده عمر مته را تنظیم کنید و بدانید برای هر آلارم از کدام کلید بازیابی استفاده کنید. |
| Video 13 | Phase 3 | ثبت همه مختصات سوراخها و کپی گروهی یک بلوک به بخش بعدی | یک مجموعه کامل مختصات را تکمیل کنید و محدودهای از مختصات را روی شماره سریهای بعدی کپی کنید. |
| Video 14 | Phase 5 | تنظیم ارتفاع محور Z، سپس اجرای خارج کردن پیچ از کرسر | مرجع ارتفاع را برای مونتاژ تنظیم کنید و یک اجرای خودکار خارج کردن پیچ را از موقعیت فعلی شروع کنید. |
| Video 15 | Phase 5 | قفل مجدد پس از خارج کردن پیچ، و تغییر قطعات فیدر برای سایز پیچ دیگر | پس از اجرای خارج کردن پیچ، پیچها را دوباره ببندید و فیدر و هد را برای سایز پیچ دیگری تبدیل کنید. |
| Video 16 | Phase 5 | تبدیل یک برنامه خارج کردن پیچ به مونتاژ | برنامهای را که برای خارج کردن پیچ ساختهاید دوباره استفاده کنید تا پیچها را ببندد نه اینکه بیرون بکشد. |
| Video 17 | Phase 4 | مرجع پارامترهای پیشفرض: مونتاژ در برابر خارج کردن پیچ | صفحه پارامترهای پیشفرض را بخوانید و بدانید کدام مقادیر مربوط به بستن پیچ و کدام مربوط به خارج کردن آن است. |
| Video 18 | Phase 4 | مونتاژ در حالت گشتاور: ستون تلسکوپی و مقدار گشتاور | دستگاه را در حالت گشتاور اجرا کنید – سنسور فعال نمیشود و گشتاور بهتدریج تا محکم شدن پیچ افزایش مییابد. |
| Video 19 | Phase 5 | بازسازی مختصات پس از تغییر فیکسچر و ادامه اجرا | برنامهای را بازیابی کنید که مختصاتش پس از تغییر فیکسچر دیگر با محصول مطابقت ندارد. |
نشانهها به همان ترتیبی که اپراتورها گزارش میکنند، همراه با ویدیو و زمانبندی مربوط به هرکدام. هنگام تماس با مهندسان ما، شماره ویدیو و زمانبندی را بدهید – این کار یک دور پرسشوپاسخ را حذف میکند.
| نشانه یا آلارم | محتملترین علت | چه باید کرد | ویدیو |
|---|---|---|---|
| تغذیه پیچ متوقف شده، پیچی در هد نیست | پیچ در لوله انتقال گیر کرده، یا لوله تا انتهای اتصال خود وارد نشده است | بست سفید را فشار دهید و لوله هوا را کاملاً تا انتهای اتصال وارد کنید، ریل فیدر را بررسی کنید، سپس ادامه دهید | 15 |
| فیدر میلرزد اما پیچی بیرون نمیآید | ولتاژ یا فرکانس دیسک ویبره تغییر کرده است | U و F را به مقادیر کارخانه برگردانید – روی آن کنترلر فقط U و F قابل تنظیم است | 9 |
| آلارم ماشین پس از تعداد تعیینشدهای پیچ | شمارنده عمر مفید مته به حد خود رسیده است | بیت را بازرسی کنید؛ اگر هنوز سالم است، حد مجاز را در تنظیم عمر بیت افزایش دهید | 12 |
| هشدار لغزش / لیزخوردن دندانه پیچ | پیچ در جای خود قرار نگرفته، بیت فرسوده شده، یا درایو قطع شده است | پیچ گیرکرده در هد را آزاد کنید؛ اگر پیچ قبلاً بسته شده است Start را فشار دهید، در غیر این صورت از کلید تست موتور استفاده کنید | 12 |
| هشدار ناهنجاری تشخیص عمق در میانه اجرا | پیچ به عمق تنظیمشده نرسید | یک بار Start را فشار دهید تا از آن پیچ صرفنظر شود و کار ادامه یابد؛ پیچ صرفنظر شده را برای بازبینی علامتگذاری کنید | 8 |
| پیچهای سفتشده در حالت گشتاور هنوز شل هستند | گشتاور بیش از حد پایین است، یا سنسور ستون تلسکوپی را تشخیص میدهد | ستون را پایین بپیچانید تا سنسور فعال نشود، سپس گشتاور را پلهپله افزایش دهید و تست کنید | 18 |
| پیچها خارج از مرکز مینشینند | مختصات در مرکز نیست، یا نقطه مرجع دوربین/نازل اشتباه است | کراسهیر را دوباره در مرکز قرار دهید و Location را فشار دهید؛ تنظیم نقطه CCD را بررسی کنید | 4 / 12 |
| همه مختصات پس از تعویض فیکسچر اشتباه میشوند | موقعیت محصول همراه با فیکسچر جابهجا شده است | فهرست مختصات را برای موقعیت جدید بازسازی کنید، سپس از نشانگر اجرا کنید | 19 |
| اجرای بازکردن پیچ هیچ کاری انجام نمیدهد | حالت بازکردن پیچ فعال نشده است | حالت بازکردن پیچ را روی 1 قرار دهید (0 پیچها را میبندد، 1 آنها را باز میکند) | 17 |
| هد بازکردن به محصول برخورد میکند | ارتفاع بازکردن بیش از حد پایین تنظیم شده است | ارتفاع بازکردن را بالا ببرید – در ویدیو وقتی هد تماس پیدا میکند، 15 یا 20 استفاده میشود | 17 |
| هد برخورد میکند یا روی محصول میافتد | برق بدون مرجعگیری (homing) خاموش شده است | هر بار پیش از خاموش کردن برق، بازنشانی را فشار دهید | 1 / 2 |
| دستگاه پس از روشن شدن حرکت نمیکند | هشدار در زمان راهاندازی صادر میشود | دکمه بازنشانی را فشار دهید – هد به مبدأ برمیگردد و آلارم پاک میشود | 2 |
قطعاتی که در حین بهرهبرداری عادی تعویض میکنید و محل نمایش هر تعویض. با تغییر اندازه پیچ، سه قطعه فیدر و بیت با هم تعویض میشوند.
| بخش | زمان تعویض یا بازرسی | محل نمایش |
|---|---|---|
| Driver bit | در مرز عمر مفید تنظیمشده در کنترلر، یا بهمحض اینکه بیت از سر پیچها در برود | 12 |
| نازل (مونتاژ) | وقتی نازل ضربه میخورد، تغییر شکل میدهد یا پیچ را عمود نگه نمیدارد | 1, 10 |
| قطعه بازکردن پیچ | برای کارهای بازکردن نصب میشود و برای مونتاژ دوباره برداشته میشود | 10, 15 |
| قطعات فیدر برای اندازه پیچ | هر بار که سایز پیچ تغییر میکند – M0.8، M1.0 و M1.7 هر یک قطعات خودشان را نیاز دارند | 15 |
| لوله انتقال هوا | وقتی پیچ دیگر به هد نمیرسد؛ آن را تا انتهای اتصال دوباره جا بیندازید | 15 |
| بلوکهای نگهدارنده و موقعیت گیرهبندی | در هر تعویض محصول | 3, 10 |
| کالیبراسیون دوربین تا هد | پس از برداشتن یا ضربه زدن به دوربین، یا پس از هر تعویض نازل | 6 |
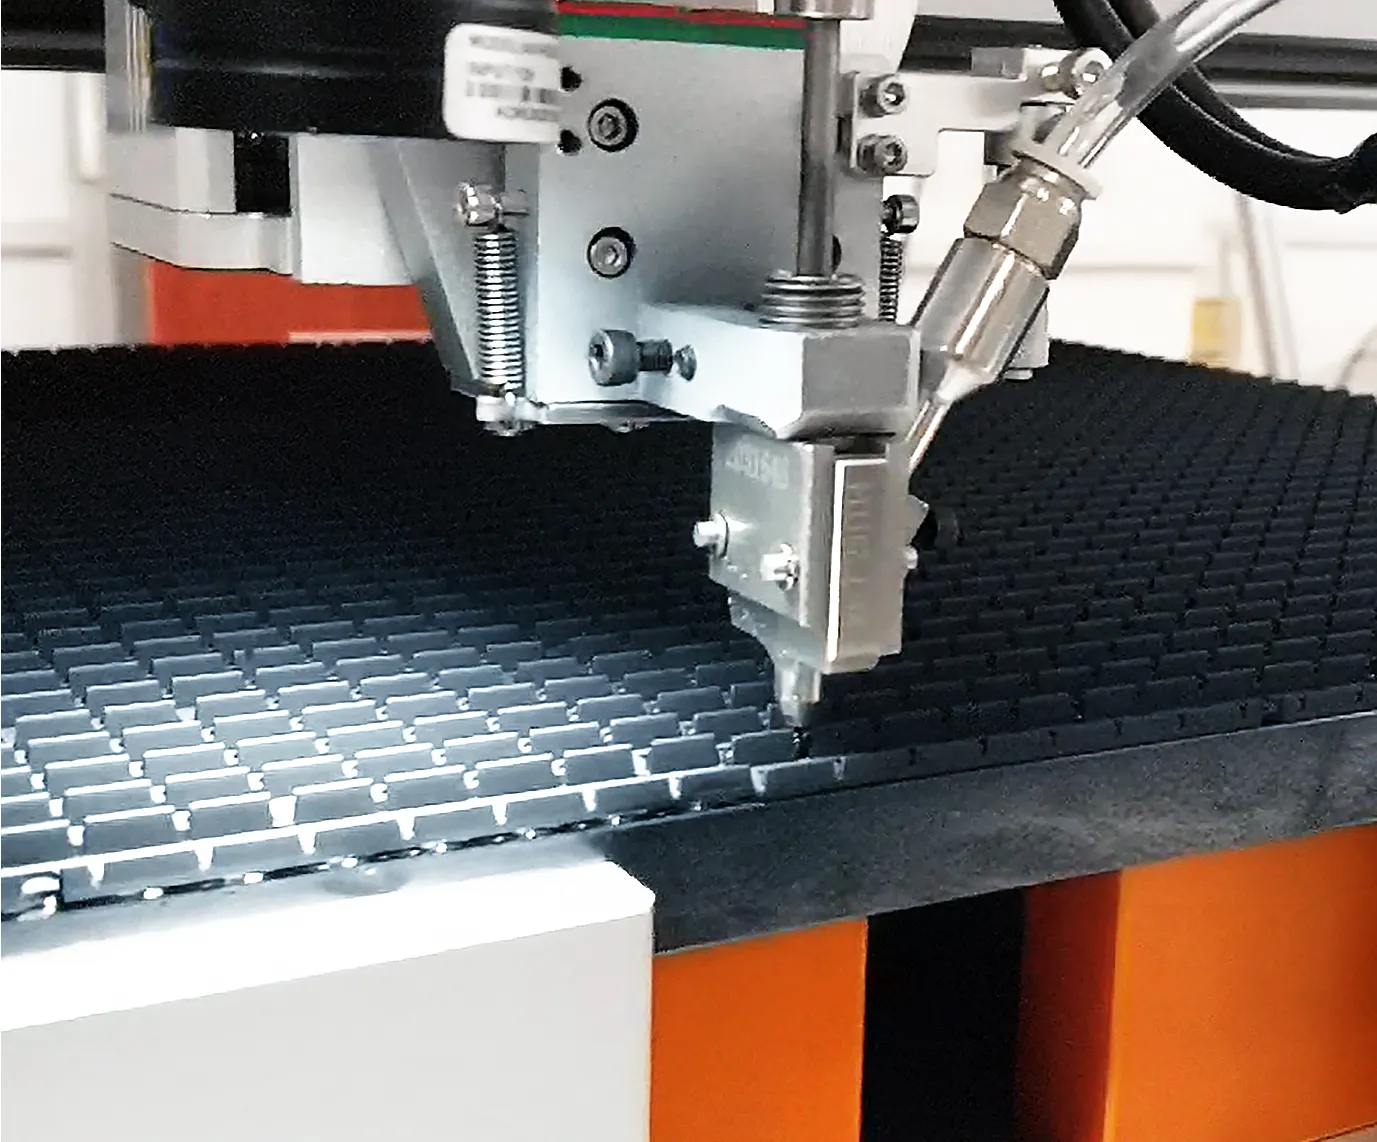
ZM500 برای مونتاژ و برای بازکردن از همان مختصات و همان گانتری استفاده میکند. چهار چیز تغییر میکند و هر چهار مورد در ویدیوهای 10 تا 19 نشان داده شدهاند.
نکته: پس از یک اجرای بازکردن، پیچها را با نازل مونتاژ دوباره قفل کنید (ویدیو 15) و همیشه پیش از بستن یک الگوی کامل، بیت را بررسی کنید.
مقادیر همانطور که در صفحه محصول ZM500 منتشر شده است – از اینها استفاده کنید، نه مقادیری که ممکن است از دستگاه قدیمیتر به یاد داشته باشید.
| مورد | مشخصات | مورد | مشخصات |
|---|---|---|---|
| مدل | ZM500 | مشخصات پیچ | M0.8–M1.7 |
| تعداد محورها | 3+1 محور (محور Y کمکی) | دقت موقعیتدهی | ±0.025 mm |
| تکرارپذیری | ±0.025 mm | اندازه محصول سازگار | L500 × W500 mm |
| بازدهی قفلکردن | 0.9–1.2 s برای هر پیچ | درایورهای همزمان | 1 (درایور برقی سرو) |
| کورس مؤثر (X/Y/Z) | 520 × 520 × 100 mm | ابعاد کلی | 960 × 900 × 750 mm |
| وزن دستگاه | حدود 110 kg | روش کنترل | کارت کنترل + دسته |
| منبع تغذیه | AC 220V, 50 Hz | فشار هوای کاری | 0,55–0,65 MPa |
| روش فیدر | نوع دمشی (پنوماتیک) | Feeder type | دیسک ارتعاشی دقیق |
| ذخیرهسازی برنامه | 1,000 برنامه | نمایشگر | صفحه لمسی |
| روش همترازی | به کمک دوربین | حالت فیکسچر | یک به یک |
| عملکردهای هشدار | لغزش، ناهنجاری فیدر | تشخیص عمق | ماژول سنسور داخلی |
این پاسخها از همان شماره ویدیوها و همان زمانهای مجموعه 19 بخشی ZM500 در بالا استفاده میکنند.
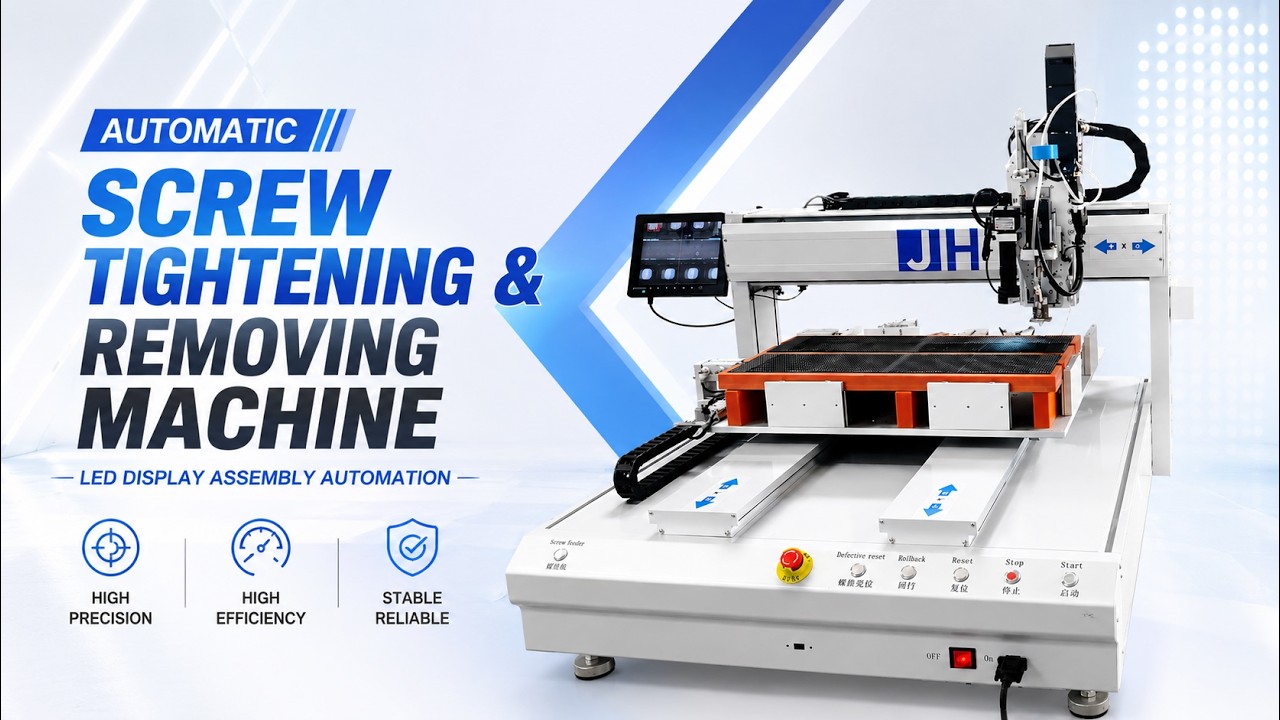
این دستگاهدستگاه سفتکردن & بازکردن پیچ JHIMS ZM500دستگاه سهمحوره برای بستن و بازکردن پیچهای M0.8–M1.7 روی ماژولهای LED تا 500 × 500 mm.باز کردن → بستن پیچدستگاه پیچبند خودکار 4 محوره عمودی JHIMS BL18 برای کابینت نمایشگر LEDدستگاه بستن چهارمحوره عمودی برای کابینتهای نمایشگر LED، همراه با دوره 19 ویدیویی اختصاصی.باز کردن →
 بستن پیچدستگاه پیچبند خودکار رومیزی چهارمحوره با دمش هوا JHIMS ZM320دستگاه رومیزی بستن چهارمحوره پیچ، با استفاده از همان کنترلر و فیدر نوع دمشی.باز کردن →
 سفتکردن پیچدستگاه پیچبندی پرسرعت ماژول LED مدل 2P-LXS500پلتفرم سفتکردن پیچ ماژول LED با سرعت بالا برای خطوط با حجم بالاتر.باز کردن →
 همراه خطدستگاه چسبزن خودکار با دقت بالا JH-D900دستگاه دیسپنسینگ چسب خودکار که در کنار بستن، در خطوط مونتاژ ماژول LED و PCB استفاده میشود.باز کردن →
 اتوماسیون فیدرفیدر ارتعاشی لنز DPS-2فیدر کاسهای ارتعاشی خودکار لنز برای خطوط SMT pick-and-place.باز کردن →Other guideراهنمای ویدیویی BL18همان قالب آموزش 19 ویدیویی که برای دستگاه بستن کابینت نمایشگر LED BL18 به کار رفته است.باز کردن →
 پرسشهای متداولپرسشهای متداول عیبیابی BL1853 راهحل نشانهبهویدیو برای BL18 – همان روش رفع عیب که در این صفحه استفاده شده است.باز کردن →
 Other guideراهنمای ویدیویی R6-Uقالب ویدیویی 19 مرحلهای که برای دستگاه علامتگذاری لیزری UV مدل R6-U به کار رفته است.باز کردن →
 Case studyمطالعه موردی عربستان سعودییک تولیدکننده نمایشگر LED که پیچگوشتیهای دستی را با یک سکوی خودکار بستن پیچ جایگزین کرد.باز کردن →
 Case studyنصب در آرژانتینراهاندازی و آموزش اپراتور برای دستگاه بستن کابینت در آمریکای جنوبی.باز کردن →
 پشتیبانیپشتیبانی فنیعیبیابی از راه دور، قطعات یدکی و درخواستهای خدمات برای دستگاههای JHIMS.باز کردن →
عکسی از صفحه کنترلر یا متن آلارم و شماره ویدیویی که دنبال میکردید را برای ما بفرستید – مهندسان ما در کمتر از یک روز کاری پاسخ میدهند.















