Địa chỉ
Building A1, Runteng Industrial Park, No. 4 Xishan Road, Longteng Community, Shiyan Subdistrict, Bao'an District, Shenzhen 518000, China
Giờ làm việc
Thứ Hai – Thứ Sáu: 7:00 – 19:00
Cuối tuần: 10:00 – 17:00
Địa chỉ
Building A1, Runteng Industrial Park, No. 4 Xishan Road, Longteng Community, Shiyan Subdistrict, Bao'an District, Shenzhen 518000, China
Giờ làm việc
Thứ Hai – Thứ Sáu: 7:00 – 19:00
Cuối tuần: 10:00 – 17:00

Xem tất cả 19 video chính thức của JHIMS về máy siết và tháo vít ZM500, từ lần bật nguồn đầu tiên đến khi tháo vít.

Khóa học vận hành đầy đủ cho máy siết và tháo vít ba trục ZM500 – toàn bộ 19 video chính thức của JHIMS theo đúng thứ tự quay, từ việc đấu nguồn điện và khí nén, kẹp giữ module LED đầu tiên và dạy tọa độ vít, qua hiệu chuẩn camera, chế độ phát hiện độ sâu và chế độ mô-men xoắn, đến tháo vít, khóa lại và đổi cỡ vít.
Trả lời trực tiếp: 19 video dưới đây là loạt bài đào tạo chính thức của JHIMS cho máy siết và tháo vít ZM500, và tất cả đều phát ngay trong trang này. Số video trên trang này trùng với số Part trên YouTube, nên Part 7 là video 7. Nếu máy còn mới, hãy xem video 1 đến 8 trước – các video này trình bày phần cứng, chương trình đầu tiên, dạy tọa độ, hiệu chuẩn và chế độ phát hiện độ sâu. Nếu bạn đã vận hành máy, hãy dùng bảng lỗi ở phía dưới để nhảy đến đúng video và mốc thời gian xử lý sự cố của bạn.
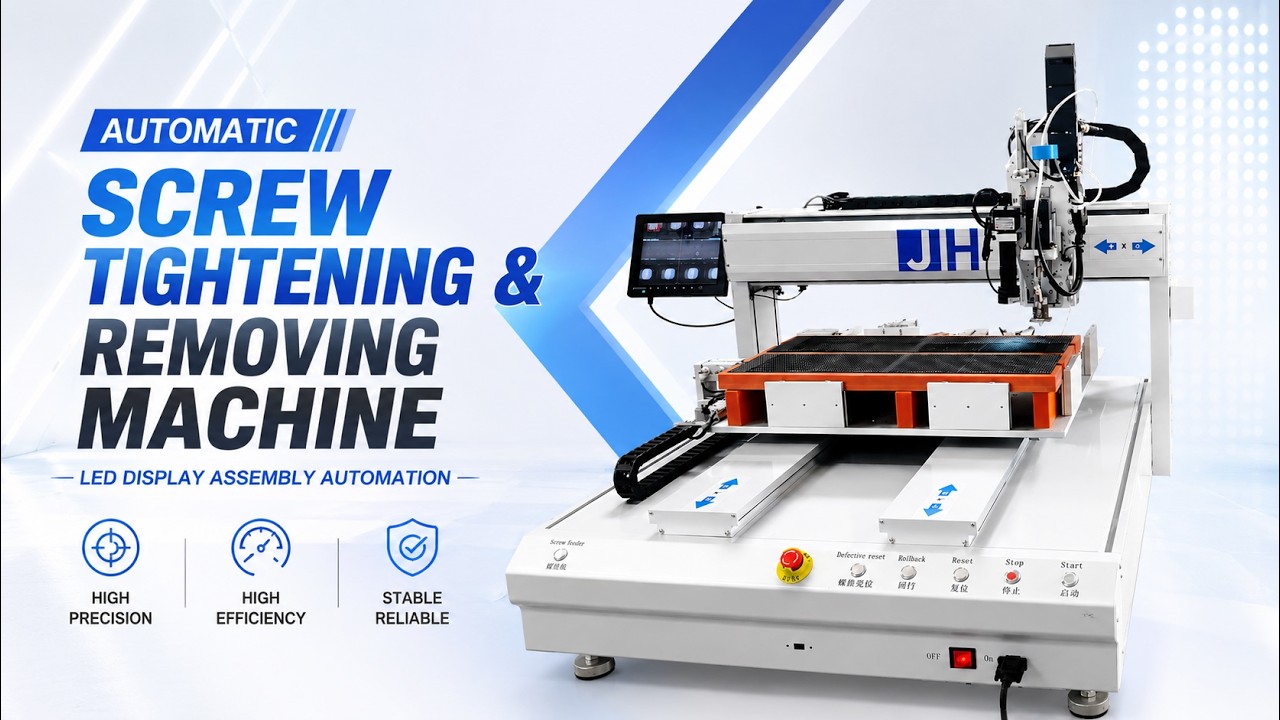
Cả 19 video đều là loạt chính thức JHIMS ZM500 trên kênh YouTube của chúng tôi – Part 1 đến 19, theo thứ tự quay, không có bản tải lên của bên thứ ba.
Thực hiện theo đúng thứ tự năm giai đoạn. Mỗi mục video liệt kê quy trình được trình bày trong bài đó, sau đó là các lưu ý nêu trong video gốc.
Kết nối nguồn, tín hiệu và khí, bộ cấp liệu phễu rung, kẹp khí nén, camera CCD và bảng điều khiển.
Video 1 — Tổng quan phần cứng: nguồn, cáp tín hiệu, khí, bộ cấp liệu và bảng điều khiển (9:40)
Các mốc chính: 00:00 Kết nối dây nguồn và cáp tín hiệu · 00:19 Kết nối dây tín hiệu với bộ cấp liệu vít · 01:56 Kết nối ống cấp áp suất khí · 02:34 Điện áp và tần số của bộ điều khiển bộ cấp liệu vít · 04:16 Bật nguồn chính của máy
Lưu ý: Bộ điều khiển phễu rung đã được đặt sẵn tại nhà máy. Chỉ được điều chỉnh điện áp (U) và tần số (F) – không động vào bất kỳ mục nào khác trên bộ điều khiển đó (xem video 9).
Lưu ý: Nhấn Đặt lại sau khi bật nguồn để xóa cảnh báo và head trở về gốc, và nhấn Đặt lại lần nữa trước khi tắt nguồn.
Video 9 — Tóm lại phần cứng: bộ điều khiển bộ cấp liệu, kẹp giữ, camera và động cơ dẫn động (8:12)
Các mốc chính: 01:37 Đổi ngôn ngữ hiển thị · 02:09 Bắt đầu đấu dây ở bảng phía sau · 02:22 Kết nối ống khí vào chính · 03:27 Điều chỉnh bộ điều khiển phễu rung (U/F) · 04:25 Xi-lanh kẹp trên module LED
Lưu ý: Ống khí phải đi qua cảm biến trước khi tới đầu máy – nếu đi vòng ra ngoài cảm biến, máy sẽ không nhận biết được vít đang tới.
Lưu ý: Điện áp và tần số trên bộ điều khiển bộ cấp liệu đã được đặt trước khi xuất hàng; thay đổi chúng là nguyên nhân phổ biến nhất khiến vít không còn được cấp đều.
Chuyển bộ điều khiển sang tiếng Anh, đặt các tham số mặc định, điều chỉnh đồ gá theo kích thước module và tạo chương trình có tên.
Video 2 — Chuyển bộ điều khiển sang tiếng Anh và đặt các tham số chương trình đầu tiên (9:25)
Các mốc chính: 00:06 Mở Menu 4 để thiết lập ngôn ngữ · 00:29 Chuyển bộ điều khiển sang ngôn ngữ tiếng Anh · 04:37 Nhập 1 để kẹp sản phẩm · 05:14 Căn con trỏ đỏ vào tâm lỗ vít · 05:49 Ghi tọa độ đầu tiên bằng phím Location
Lưu ý: Việc vào menu ngôn ngữ dùng cùng một tổ hợp phím trên mọi ZM500: Stop + Menu 1, rồi Menu 4.
Lưu ý: Sản phẩm phải được kẹp trước khi dạy bất kỳ tọa độ nào, nếu không mọi vị trí bạn ghi đều sai.
Video 3 — Điều chỉnh đồ gá theo kích thước module LED và tạo chương trình có tên (12:13)
Các mốc chính: 00:06 Nới vít để di chuyển đồ gá xi-lanh · 02:18 Mở Menu 3 để kẹp module · 03:41 Bắt đầu tạo chương trình mới · 05:22 Chuyển phương thức nhập cho tên chương trình · 07:57 Đặt chiều dài follow-up về không
Lưu ý: Kích thước sản phẩm tối đa của ZM500 là L500 × W500 mm; đồ gá xi-lanh có thể di chuyển đến bất kỳ vị trí nào trong phạm vi đó.
Lưu ý: Nếu module không phẳng trước khi kẹp, các tọa độ lấy sau đó sẽ lệch đúng bằng mức module bị nghiêng.
Video 10 — Chuẩn bị tháo vít: kẹp giữ, thay đầu hút và bắt đầu một chương trình (8:20)
Các mốc chính: 00:06 Bắt đầu tháo vít khỏi tấm · 00:53 Điều chỉnh đồ gá khi xi-lanh đã kẹp · 03:59 Bắt đầu thay đầu hút để tháo vít · 06:06 Lắp ống khí trước khi tháo vít · 07:24 Chuyển phương thức nhập để gõ tên sản phẩm
Lưu ý: Nếu bộ phận tháo vít không vào khít, hãy nới vít nhỏ trên giá giữ thay vì ấn mạnh bộ phận đó – ấn mạnh sẽ làm biến dạng mũi khoan.
Lưu ý: Điều chỉnh xi-lanh sau khi kẹp chính là điều giữ sản phẩm không bị xê dịch trong khi tháo vít ra.
Tìm từng lỗ vít qua camera CCD, ghi lại bằng tay cầm, sao chép hàng loạt các mẫu lỗ giống nhau, rồi hiệu chuẩn camera theo head.
Video 4 — Lập trình phần 1: kẹp giữ module và dạy từng lỗ vít bằng camera CCD (17:07)
Các mốc chính: 00:32 Nhả kẹp xi-lanh bằng đặt lại · 01:55 Đổi giá trị mục 5 để kẹp · 02:53 Chèn lệnh tháo vít · 09:07 Căn con trỏ vào lỗ vít đầu tiên · 14:00 Kiểm tra lại và chỉnh sửa tọa độ đã lưu
Lưu ý: Nếu tọa độ của một lỗ bị lệch, vít sẽ không được lắp hoặc tháo đúng cách – tâm ngắm phải nằm ở giữa lỗ, không phải ở mép lỗ.
Lưu ý: Với mô-đun LED, hãy tháo hoặc nâng tấm che khi nó che các lỗ; video 5 hướng dẫn cách nhanh là dạy từ một mô-đun đã có vít.
Video 5 — Lập trình nhanh: sao chép một sơ đồ vít sang phần giống hệt (8:02)
Các mốc chính: 00:43 Giới thiệu phương pháp sao chép tọa độ · 02:14 Di chuyển CCD đến lỗ vít phía dưới đầu tiên · 04:00 Nhấn 1 để chọn tùy chọn sao chép · 05:59 Sao chép các tọa độ phía trên xuống dưới dòng 39 · 07:09 Căn lại tâm cho từng tọa độ vít đã sao chép
Lưu ý: Sao chép hàng loạt chỉ dùng được khi vùng thứ hai có cùng khoảng cách lỗ như vùng thứ nhất – với mẫu lỗ không đều, phải dạy từng lỗ một (video 13).
Lưu ý: Bản sao chép đúng vẫn cần kiểm tra bằng mắt: một lỗ bị lệch nghĩa là một vít không vào được.
Video 6 — Hiệu chuẩn camera CCD theo đầu máy (7:42)
Các mốc chính: 01:00 Mở Menu 4 để hiệu chuẩn · 01:45 Hiệu chuẩn khoảng cách từ camera đến đầu máy · 04:39 Khoan điểm mốc bằng cả hai nút · 05:58 Dùng CCD định vị điểm mốc đã khoan · 07:15 Nhấn Enter để xác nhận hiệu chuẩn
Lưu ý: Hãy hiệu chuẩn lại mỗi khi camera bị tháo ra hoặc bị va vào, khi đã thay đầu hút, hoặc khi vị trí lắp ráp có vẻ không chính xác – mục đích của việc hiệu chuẩn là xác lập lại khoảng cách từ camera đến đầu máy.
Lưu ý: Đầu hút bị cong hoặc biến dạng cũng cần hiệu chuẩn sau khi thay.
Video 11 — Dạy tọa độ bằng tay điều khiển: tốc độ, tâm ngắm và phím ghi (15:16)
Các mốc chính: 00:01 Bắt đầu dạy tọa độ vít · 00:38 Điều chỉnh tiêu cự camera để hình ảnh rõ nét · 01:11 Chuyển sang tốc độ chậm khi gần lỗ vít · 01:52 Ghi tọa độ đầu tiên bằng phím 1 · 13:01 Chèn lệnh tháo vít
Lưu ý: Nhấn 1 nhiều lần liên tiếp sẽ ghi các tọa độ trùng lặp – một lần nhấn, một lỗ.
Lưu ý: Quy trình tọa độ giống nhau được dùng cho cả lắp ráp và tháo vít; chế độ được đặt sau đó trong phần thông số, không đặt trong lúc dạy.
Video 13 — Ghi tất cả tọa độ lỗ và sao chép hàng loạt một khối sang phần tiếp theo (11:09)
Các mốc chính: 01:03 Nhấn phím 1 để ghi tọa độ · 02:54 Minh họa sao chép hàng loạt tọa độ vít · 03:50 Chọn tùy chọn sao chép trong menu 1 · 05:48 Căn lại tọa độ đã sao chép theo tâm vít · 07:59 Minh họa thao tác sai gây nhân đôi tọa độ
Lưu ý: Sao chép hàng loạt không hợp lệ với mẫu lỗ không đều – nếu khoảng cách khác nhau, hãy dạy từng lỗ riêng.
Lưu ý: Khi sao chép, hãy kiểm tra khoảng cách ở vị trí đích có khớp với khoảng cách nguồn trước khi chấp nhận.
Đặt chiều cao trục Z, chọn chế độ phát hiện độ sâu hoặc chế độ mô-men xoắn, đặt giới hạn tuổi thọ mũi khoan, kiểm tra các thông số mặc định và chạy chương trình – bao gồm cách bỏ qua một vít sau khi có cảnh báo.
Video 7 — Đặt độ cao lắp ráp của trục Z và chọn chế độ phát hiện độ sâu hoặc chế độ mô-men xoắn (10:49)
Các mốc chính: 00:22 Hạ chậm trục Z xuống bề mặt · 02:27 Sửa hàng loạt tất cả độ cao trục Z · 04:02 Chọn chế độ phát hiện độ sâu trong Menu 4 · 06:00 Khởi động lại máy để áp dụng chế độ · 07:45 Đặt giá trị mô-men xoắn bắt đầu từ 0,03
Lưu ý: Chế độ phát hiện độ sâu dừng mũi bắt vít khi cảm biến phát hiện cột lồng; chế độ mô-men xoắn dừng khi đạt mô-men xoắn đã đặt. Không bao giờ trộn hai cài đặt này trong cùng một chương trình.
Lưu ý: Chân ép trắng chỉ được chạm vào bề mặt LED – ấn nó xuống sẽ làm thay đổi chiều cao bạn vừa ghi lại.
Video 8 — Chạy chương trình và bỏ qua một vít sau cảnh báo độ sâu (13:33)
Các mốc chính: 01:18 Mở trang 2, tùy chọn 7 trong menu 3 · 01:37 Đặt tùy chọn năm thành 1 cho kẹp xi-lanh · 02:20 Chuyển chuyển động camera sang chuyển động khoan · 04:37 Đọc đèn cảm biến để tìm điểm dừng khoan · 07:32 Xoay thước lồng để đặt độ sâu siết
Lưu ý: Bất thường độ sâu nghĩa là vít chưa được siết đến độ sâu đã đặt – máy sẽ dừng thay vì siết tiếp. Bỏ qua là an toàn cho riêng vít đó, nhưng hãy đánh dấu để kiểm tra lại.
Lưu ý: Không được để vít bị bỏ qua mà không ghi lại: bo mạch giao cho khách không được có vít lỏng.
Video 12 — Giới hạn tuổi thọ mũi khoan, kiểm tra động cơ và điểm tham chiếu CCD (13:23)
Các mốc chính: 00:00 Đặt giới hạn tuổi thọ mũi khoan · 05:27 Mở menu 4 bằng Stop + Menu 1 · 06:25 Chọn chế độ phát hiện độ sâu bằng cách nhập 1 · 08:36 Điều chỉnh giá trị mô-men xoắn trong tùy chọn bốn · 09:52 Tắt nguồn sau khi đặt thông số mô-men xoắn
Lưu ý: Bộ đếm tuổi thọ mũi khoan chỉ là lời nhắc, không phải phép đo: máy không thể thấy mài mòn. Hãy kiểm tra mũi khoan khi máy báo động.
Lưu ý: Chọn sai điểm tham chiếu (camera so với đầu hút) là nguyên nhân phổ biến khiến tọa độ đã dạy đột nhiên lệch tâm.
Video 17 — Tham chiếu thông số mặc định: lắp ráp so với tháo vít (3:01)
Các mốc chính: 00:08 Đặt thông số tốc độ bám theo · 00:51 Bật cài đặt phát hiện vít · 01:22 Đóng là giữ vít, mở là tháo vít · 02:32 Nâng độ cao tháo vít lên 15 hoặc 20 · 02:49 Bật công tắc tháo vít
Lưu ý: Công tắc tháo vít phải nhập là 1 để tháo vít và 0 để siết vít – giá trị sai là nguyên nhân thường gặp khiến một lượt tháo vít không thực hiện gì.
Lưu ý: Kiểm tra độ cao tháo vít so với sản phẩm trước mỗi lần chạy tháo: nếu quá thấp, đầu máy sẽ đâm vào mô-đun.
Video 18 — Lắp ráp ở chế độ mô-men xoắn: cột lồng và giá trị mô-men xoắn (4:40)
Các mốc chính: 00:00 Vặn cột lồng ra khỏi cảm biến · 00:53 Chọn 0 cho chế độ mô-men xoắn · 01:15 Mở tùy chọn 7 cài đặt lô thông minh · 02:32 Giảm thông số mô-men xoắn xuống 0,04 · 03:33 Nhấn OK để lưu thông số
Lưu ý: 0,15 N.m đã là giá trị cao với các vít này; hãy tăng dần từ mô-men xoắn ổn định thấp thay vì đặt cao ngay từ đầu.
Lưu ý: Ở chế độ mô-men xoắn ổn định, cảm biến phát hiện độ sâu phải không bị kích hoạt, nếu không máy sẽ dừng trước khi đạt mô-men xoắn ổn định.
Thay đầu để tháo vít, chạy tháo vít từ con trỏ, khóa lại các vít sau đó, chuyển chương trình tháo vít về lắp ráp và dựng lại tọa độ sau khi thay đồ gá.
Video 14 — Đặt chiều cao trục Z, sau đó chạy tháo vít từ con trỏ (6:09)
Các mốc chính: 00:09 Đặt tọa độ trục Z cho lắp ráp · 02:27 Nhập giá trị chiều cao trục Z 68,6 mm · 03:11 Chạy thử một vít ở chế độ từng bước · 04:32 Đặt thời gian khóa tối đa 0,5 cho tháo vít · 05:30 Chạy từ con trỏ để tháo các vít còn lại
Lưu ý: Đầu hút nên treo hơi cao hơn bề mặt LED, không ấn lên bề mặt – mũi bắt vít vẫn còn hành trình khi hạ xuống.
Lưu ý: Chạy từ con trỏ sẽ tiếp tục từ tọa độ hiện tại, nên nếu con trỏ đặt sai thì máy sẽ bắt đầu ở vít sai.
Video 15 — Khóa lại sau khi tháo vít và thay linh kiện bộ cấp liệu cho cỡ vít khác (9:00)
Các mốc chính: 00:09 Thay đầu hút · 00:42 Nâng đồ gá và lắp mũi khoan · 01:42 Thay ống khí của bộ vận chuyển vít · 05:34 Thay linh kiện bộ cấp liệu cho cỡ vít mới · 07:30 Lắp rãnh vít M1.0
Lưu ý: Ống khí không được đẩy xuống hết cỡ là nguyên nhân điển hình khiến vít không tới được đầu.
Lưu ý: Đổi cỡ vít nghĩa là thay đồng thời linh kiện bộ cấp liệu và mũi khoan – mũi khoan không khớp sẽ làm hỏng cả đầu vít và mũi khoan.
Video 16 — Chuyển chương trình tháo vít về lắp ráp (15:49)
Các mốc chính: 00:07 Đổi thời gian khóa thành 1,5 giây · 01:15 Tắt chế độ tháo vít · 03:56 Sao chép chương trình vào bộ điều khiển · 07:33 Nhập chiều cao trục Z 60,8 · 14:46 Chạy từ con trỏ cho các vít còn lại
Lưu ý: Lắp ráp và tháo vít dùng chung danh sách tọa độ nhưng không chung thời gian: thời gian tháo vít và thời gian khóa được đặt riêng.
Lưu ý: Không nâng hạ xi-lanh kẹp quá nhanh – sản phẩm sẽ bị xê dịch và các tọa độ đã dạy không còn khớp.
Video 19 — Dựng lại tọa độ sau khi thay đồ gá và tiếp tục chạy (13:22)
Các mốc chính: 00:15 Tắt chế độ tháo vít · 00:48 Tọa độ bị lệch sau khi lắp thêm đồ gá · 02:18 Chọn tùy chọn 9 để dạy độ lệch · 09:12 Tăng mô-men xoắn ổn định từ 0,04 lên 0,045 · 12:45 Chạy từ con trỏ để hoàn tất lắp ráp
Lưu ý: Thêm hoặc di chuyển đồ gá sẽ làm thay đổi vị trí sản phẩm, nên các tọa độ đã dạy trước đó không còn hiệu lực – hãy dạy lại thay vì chỉnh một lỗ.
Lưu ý: Chạy thử từng bước ở vít đầu tiên để xác nhận chương trình đã dựng lại trước khi chạy tự động.
Tất cả nội dung dưới đây lấy từ thông số sản phẩm và từ các video hướng dẫn. Hãy kiểm tra trước khi siết vít đầu tiên và sau mỗi lần thay sản phẩm, cỡ vít hoặc đồ gá.
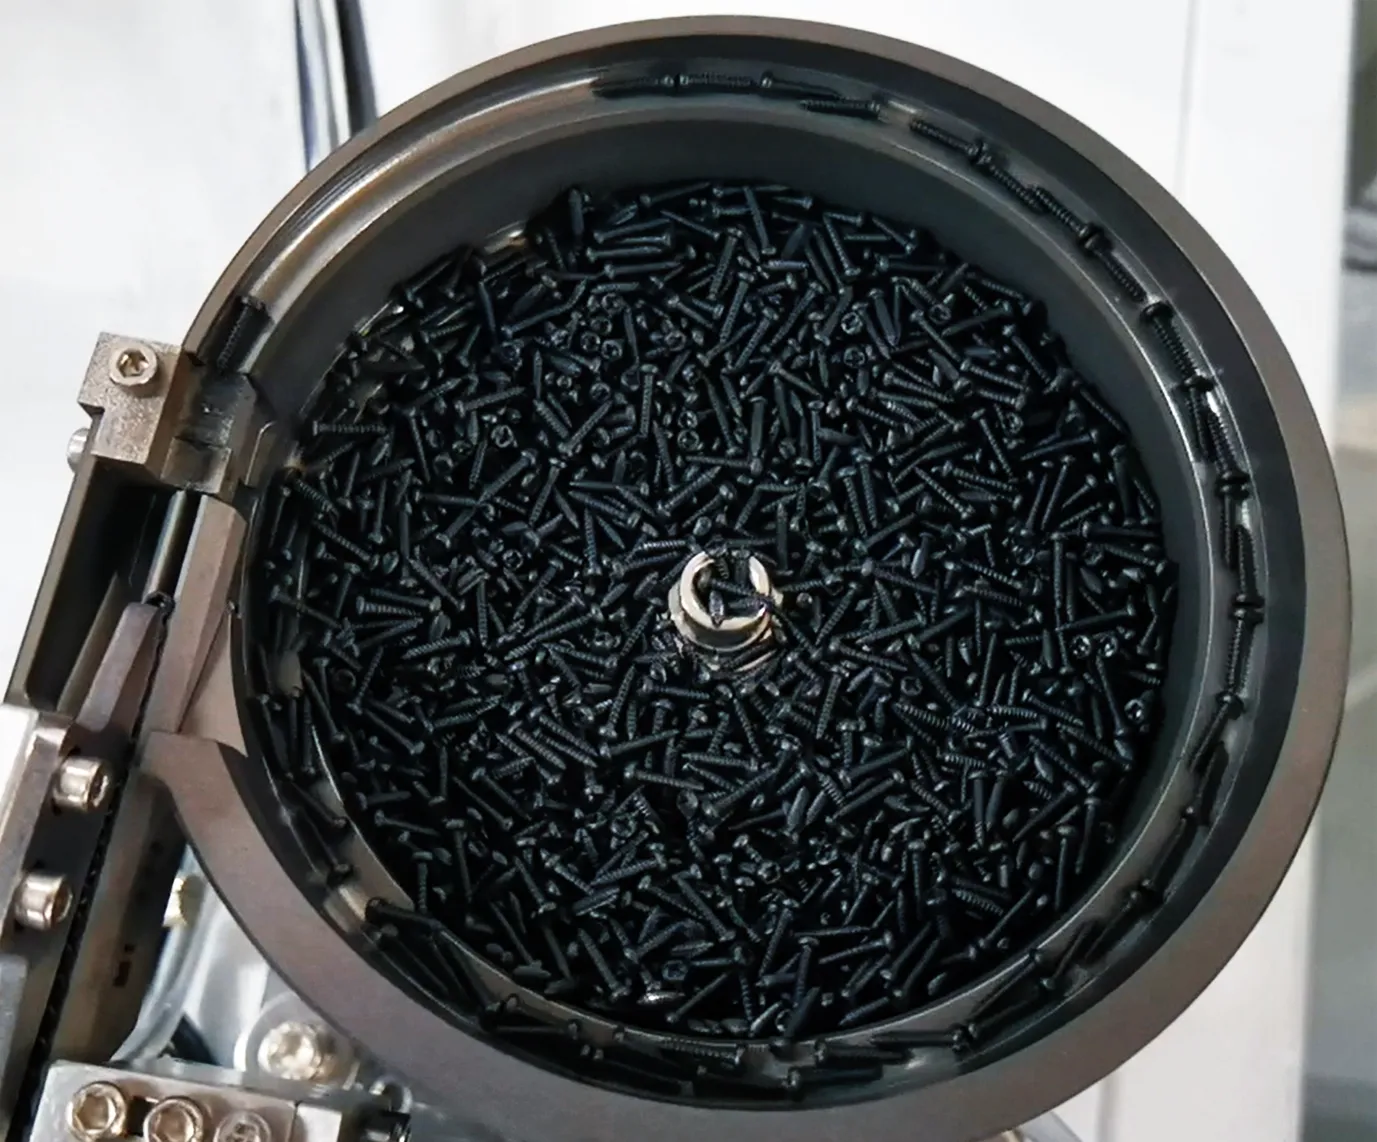
Lưu ý: ZM500 lưu được tới 1,000 chương trình, nên giữ một chương trình cho mỗi sản phẩm là cách chuyển đổi nhanh nhất: gọi lại, kẹp giữ, chạy.
Số video trùng với số Part trên YouTube. Dùng bảng này để xác định video cần xem trước khi bắt đầu.
| Video | Pha | Chủ đề | Bạn có thể làm việc này sau |
|---|---|---|---|
| Video 1 | Phase 1 | Tham quan phần cứng: nguồn điện, cáp tín hiệu, khí nén, bộ cấp liệu và bảng điều khiển | Nhận biết từng bộ phận của ZM500 và đấu nối điện, tín hiệu và khí nén đúng cách. |
| Video 2 | Phase 2 | Chuyển bộ điều khiển sang tiếng Anh và đặt các tham số chương trình đầu tiên | Mở các menu tham số, đổi ngôn ngữ giao diện và nhập các giá trị mặc định mà ZM500 cần trước khi dạy một chương trình. |
| Video 3 | Phase 2 | Điều chỉnh đồ gá theo kích thước mô-đun LED và tạo một chương trình có tên | Di chuyển kẹp giữ khí nén và các khối đỡ cho phù hợp với mô-đun, sau đó lưu công việc dưới tên chương trình riêng. |
| Video 4 | Phase 3 | Lập trình phần 1: kẹp giữ mô-đun và dạy từng lỗ vít bằng camera CCD | Ghi lại tọa độ từng lỗ vít, dùng tâm ngắm của camera và các phím trên tay điều khiển. |
| Video 5 | Phase 3 | Lập trình nhanh: sao chép một mẫu vít sang phần giống hệt | Rút ngắn thời gian lập trình bằng cách sao chép một khối tọa độ đã dạy sang vùng thứ hai giống hệt của cùng sản phẩm. |
| Video 6 | Phase 3 | Hiệu chuẩn camera CCD so với đầu máy | Dạy máy vị trí của camera so với đầu hút, để mọi tọa độ đã dạy thực sự rơi đúng vào lỗ vít. |
| Video 7 | Phase 4 | Đặt chiều cao lắp ráp của trục Z và chọn chế độ phát hiện độ sâu hoặc chế độ mô-men xoắn ổn định | Đặt độ cao mà tại đó vít được siết, và hiểu sự khác nhau giữa chế độ phát hiện độ sâu và chế độ mô-men xoắn ổn định. |
| Video 8 | Phase 4 | Chạy chương trình và bỏ qua một vít sau cảnh báo độ sâu | Hoàn tất bộ tham số, chạy chương trình và xử lý các cảnh báo mà ZM500 đưa ra trong khi chạy. |
| Video 9 | Phase 1 | Tóm lại phần cứng: bộ điều khiển bộ cấp liệu, kẹp giữ, camera và động cơ tua vít | Phần hướng dẫn thứ hai, chi tiết hơn về các bộ phận – hữu ích khi bạn kiểm tra một kết nối mà mình chưa chắc chắn. |
| Video 10 | Phase 2 | Chuẩn bị tháo vít: kẹp giữ, thay đầu hút và khởi động chương trình | Chuyển máy từ siết vít sang tháo vít, và xác nhận sản phẩm đặt phẳng trước khi ghi bất cứ điều gì. |
| Video 11 | Phase 3 | Dạy tọa độ bằng tay điều khiển: tốc độ, tâm ngắm và phím ghi | Sử dụng tay điều khiển đúng cách – chuyển tốc độ, các phím di chuyển X/Y và quy tắc nhấn một lần để ghi một lỗ. |
| Video 12 | Phase 4 | Giới hạn tuổi thọ mũi khoan, kiểm tra động cơ và điểm chuẩn CCD | Đặt bộ đếm tuổi thọ mũi khoan và biết phím khôi phục nào dùng cho từng cảnh báo. |
| Video 13 | Phase 3 | Ghi tất cả tọa độ lỗ và sao chép hàng loạt một khối sang phần tiếp theo | Hoàn thành một bộ tọa độ đầy đủ và sao chép một dải tọa độ sang các số thứ tự tiếp theo. |
| Video 14 | Phase 5 | Đặt chiều cao trục Z, sau đó chạy tháo vít từ con trỏ | Đặt mốc chiều cao cho lắp ráp và bắt đầu chạy tháo vít tự động từ vị trí hiện tại. |
| Video 15 | Phase 5 | Khóa lại sau khi tháo vít và thay linh kiện bộ cấp liệu cho cỡ vít khác | Khóa lại vít sau khi chạy tháo vít, và chuyển bộ cấp liệu cùng đầu máy sang cỡ vít khác. |
| Video 16 | Phase 5 | Chuyển chương trình tháo vít về lắp ráp | Tận dụng lại chương trình bạn đã tạo cho tháo vít, để nó siết vít thay vì tháo vít ra. |
| Video 17 | Phase 4 | Tham chiếu tham số mặc định: lắp ráp so với tháo vít | Đọc màn hình tham số mặc định và biết giá trị nào thuộc về siết vít, giá trị nào thuộc về tháo vít. |
| Video 18 | Phase 4 | Lắp ráp ở chế độ mô-men xoắn ổn định: cột lồng và giá trị mô-men xoắn ổn định | Chạy máy ở chế độ mô-men xoắn – cảm biến không kích hoạt, mô-men xoắn tăng dần cho đến khi vít chặt. |
| Video 19 | Phase 5 | Dựng lại tọa độ sau khi thay đồ gá và tiếp tục chạy | Khôi phục một chương trình có tọa độ không còn khớp với sản phẩm sau khi thay đồ gá. |
Các hiện tượng theo đúng thứ tự người vận hành báo cáo, kèm video và mốc thời gian xử lý từng hiện tượng. Hãy cung cấp số video và mốc thời gian khi liên hệ kỹ sư của chúng tôi – việc này giúp bớt một vòng hỏi đáp.
| Triệu chứng hoặc cảnh báo | Nguyên nhân có khả năng cao nhất | Cần làm gì | Video |
|---|---|---|---|
| Vít ngừng được cấp, không có vít tại đầu máy | Vít bị kẹt trong ống dẫn vít, hoặc ống không được đẩy xuống hết khớp nối | Nhấn chốt trắng và đẩy ống khí xuống hết đáy khớp nối, kiểm tra rãnh của bộ cấp liệu, rồi tiếp tục chạy | 15 |
| Bộ cấp liệu rung nhưng không ra vít | Điện áp hoặc tần số của phễu rung đã bị thay đổi | Khôi phục U và F về giá trị nhà máy – chỉ U và F là điều chỉnh được trên bộ điều khiển đó | 9 |
| Máy báo cảnh báo sau một số lượng vít đã đặt | Bộ đếm tuổi thọ mũi khoan đã đạt giới hạn | Kiểm tra mũi khoan; nếu vẫn còn tốt, hãy nâng giới hạn trong cài đặt tuổi thọ mũi khoan | 12 |
| Cảnh báo vít trượt / trượt răng | Vít chưa vào hết, mũi khoan mòn, hoặc quá trình siết bị ngắt | Lấy vít kẹt ở đầu máy; nếu vít đã được siết thì nhấn Start, nếu chưa thì dùng công tắc thử động cơ | 12 |
| Cảnh báo bất thường độ sâu giữa chừng | Vít không đạt độ sâu đã đặt | Nhấn Start một lần để bỏ qua vít đó và tiếp tục; đánh dấu vít bị bỏ qua để kiểm tra lại | 8 |
| Vít đã siết vẫn còn lỏng ở chế độ mô-men xoắn | Mô-men xoắn quá thấp, hoặc cột lồng đang bị cảm biến nhận | Siết cột xuống để cảm biến không bị kích hoạt, sau đó tăng mô-men xoắn từng bước và chạy thử | 18 |
| Vít rơi lệch tâm | Tọa độ không căn giữa, hoặc điểm chuẩn camera/đầu hút bị sai | Căn lại tâm chữ thập và nhấn Location; kiểm tra cài đặt điểm CCD | 4 / 12 |
| Toàn bộ tọa độ sai sau khi thay đồ gá | Vị trí sản phẩm đã dịch theo đồ gá | Tạo lại danh sách tọa độ cho vị trí mới, rồi chạy từ con trỏ | 19 |
| Chạy tháo vít không có tác dụng | Chế độ tháo vít chưa được bật | Đặt chế độ tháo vít thành 1 (0 là siết vít, 1 là tháo vít) | 17 |
| Đầu tháo vít va vào sản phẩm | Chiều cao tháo vít đặt quá thấp | Tăng chiều cao tháo vít – video dùng 15 hoặc 20 khi đầu máy chạm | 17 |
| Đầu máy va chạm hoặc rơi xuống sản phẩm | Tắt nguồn mà chưa về gốc | Luôn nhấn Đặt lại trước khi tắt nguồn | 1 / 2 |
| Máy không di chuyển sau khi bật nguồn | Báo động khi khởi động | Nhấn nút Đặt lại – đầu máy trở về gốc và cảnh báo được xóa | 2 |
Các bộ phận bạn sẽ thay trong quá trình vận hành bình thường, và nơi minh họa từng lần thay. Khi đổi cỡ vít, phải thay ba bộ phận của bộ cấp liệu cùng với mũi khoan.
| Phần | Khi nào cần thay hoặc kiểm tra | Được trình diễn trên |
|---|---|---|
| Driver bit | Khi đạt giới hạn tuổi thọ đặt trong bộ điều khiển, hoặc ngay khi đầu vít bắt đầu cam out | 12 |
| Đầu hút (cụm lắp ráp) | Khi đầu hút bị va đập, biến dạng hoặc không giữ vít thẳng góc | 1, 10 |
| Bộ phận tháo vít | Lắp cho việc tháo vít, tháo ra lại khi lắp ráp | 10, 15 |
| Bộ phận của bộ cấp liệu theo cỡ vít | Mỗi khi cỡ vít thay đổi – M0.8, M1.0 và M1.7 cần linh kiện riêng | 15 |
| Ống cấp khí | Khi vít không còn đến được đầu máy; cắm lại sát đáy khớp nối | 15 |
| Các khối đỡ và vị trí kẹp giữ | Mỗi lần chuyển đổi sản phẩm | 3, 10 |
| Hiệu chỉnh camera với đầu máy | Sau khi tháo hoặc va vào camera, hoặc sau mỗi lần thay đầu hút | 6 |
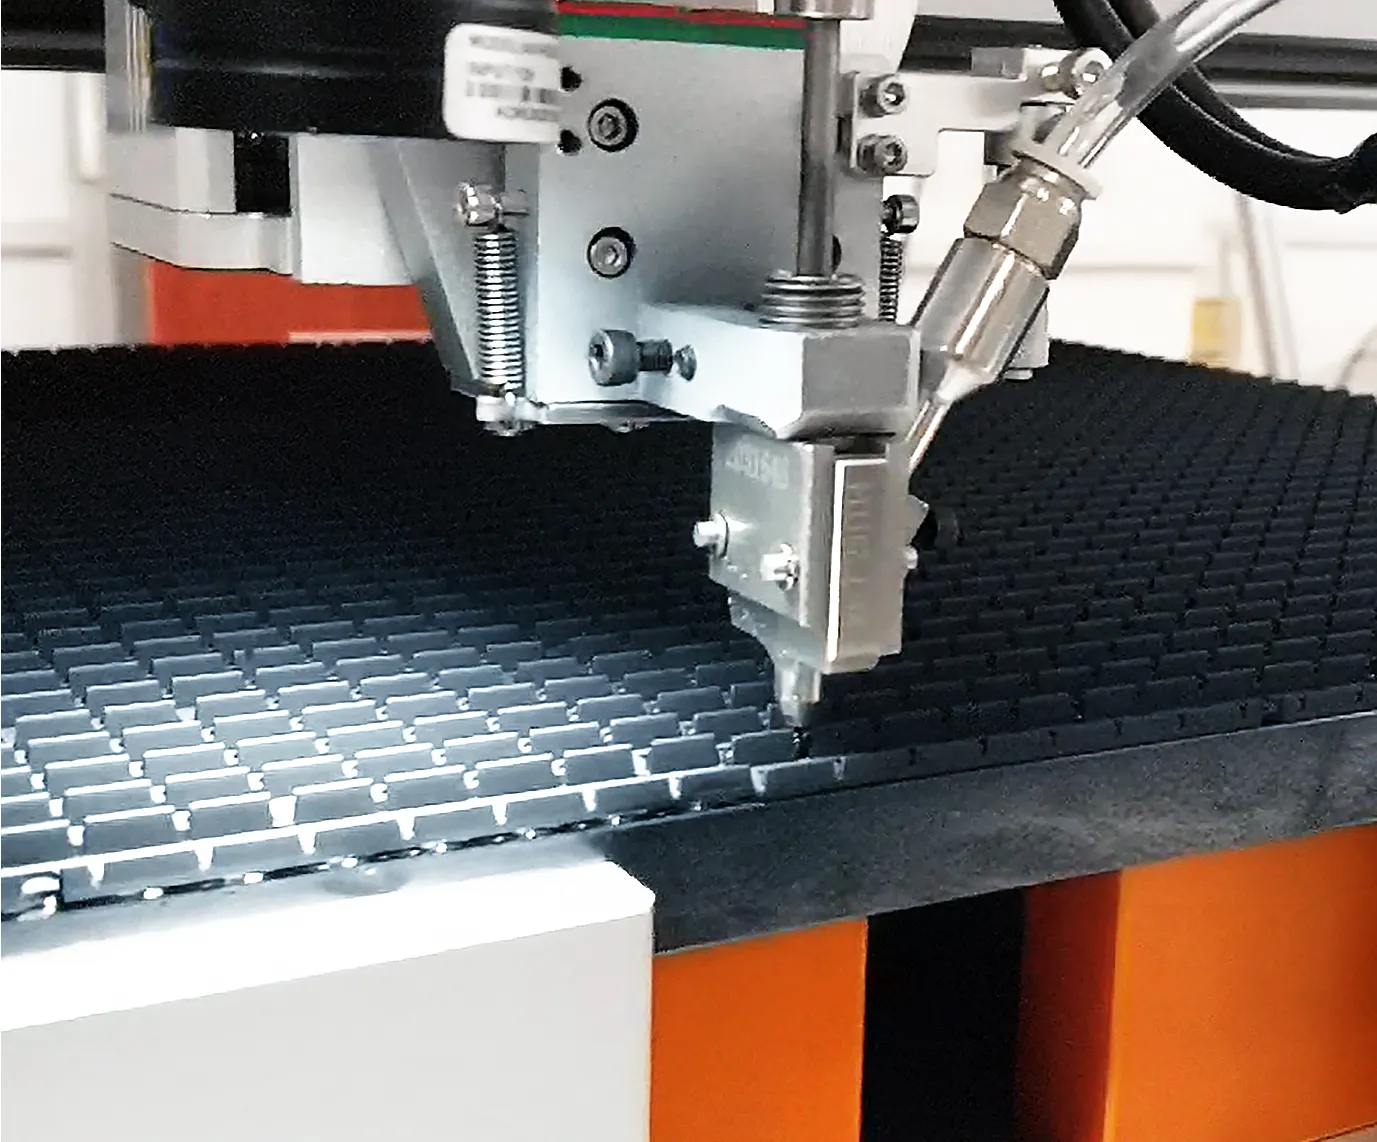
ZM500 dùng cùng tọa độ và cùng giàn trục cho cả lắp ráp và tháo vít. Có bốn điểm thay đổi, và cả bốn đều được trình bày trong video 10 đến 19.
Lưu ý: Sau khi chạy tháo vít, siết lại vít bằng đầu hút lắp ráp (video 15), và luôn kiểm tra mũi khoan trước khi siết lại toàn bộ mẫu.
Các giá trị như công bố trên trang sản phẩm ZM500 – hãy dùng các giá trị này, không dùng những giá trị bạn có thể nhớ từ một máy cũ hơn.
| Mục | Thông số kỹ thuật | Mục | Thông số kỹ thuật |
|---|---|---|---|
| Model | ZM500 | Quy cách vít | M0.8–M1.7 |
| Số trục | 3+1 trục (trục Y phụ) | Độ chính xác định vị | ±0,025 mm |
| Độ lặp lại | ±0,025 mm | Kích thước sản phẩm tương thích | L500 × W500 mm |
| Hiệu suất siết vít | 0,9–1,2 giây mỗi vít | Số đầu siết đồng thời | 1 (đầu siết điện servo) |
| Hành trình hiệu dụng (X/Y/Z) | 520 × 520 × 100 mm | Kích thước tổng thể | 960 × 900 × 750 mm |
| Trọng lượng máy | Khoảng 110 kg | Phương thức điều khiển | Thẻ điều khiển + tay cầm |
| Nguồn điện | AC 220V, 50 Hz | Áp suất khí làm việc | 0,55–0,65 MPa |
| Phương thức cấp liệu | Kiểu thổi (khí nén) | Feeder type | Phễu rung chính xác |
| Lưu trữ chương trình | 1,000 chương trình | Màn hình | Màn hình cảm ứng |
| Phương pháp căn chỉnh | Có hỗ trợ camera | Kiểu đồ gá | một kèm một |
| Chức năng cảnh báo | Trượt vít, cấp liệu bất thường | Phát hiện độ sâu | Mô-đun cảm biến tích hợp |
Các câu trả lời này dùng cùng số video và mốc thời gian như loạt 19 phần về ZM500 ở trên.
Máy nàyMáy bắt vít & tháo vít JHIMS ZM500Máy ba trục để siết và tháo vít M0.8–M1.7 trên mô-đun LED tới 500 × 500 mm.Mở → Siết vítMáy bắt vít tủ màn hình LED 4 trục đứng JHIMS BL18Máy siết bốn trục kiểu đứng cho vỏ tủ hiển thị LED, có khóa học 19 video riêng.Mở →
 Siết vítMáy bắt vít thổi khí bốn trục để bàn JHIMS ZM320Máy siết vít bốn trục để bàn, dùng cùng bộ điều khiển và kiểu cấp liệu thổi.Mở →
 Siết chặt vítMáy bắt vít mô-đun LED tốc độ cao 2P-LXS500Nền tảng siết vít mô-đun LED tốc độ cao cho dây chuyền sản lượng lớn hơn.Mở →
 Thiết bị đồng hành dây chuyềnMáy phun keo tự động độ chính xác cao JH-D900Máy phun keo tự động dùng cùng với máy siết trên dây chuyền lắp ráp mô-đun LED và PCB.Mở →
 Tự động hóa cấp liệuPhễu rung cấp thấu kính DPS-2Phễu rung cấp thấu kính tự động cho dây chuyền SMT gắp và đặt.Mở →Other guideHướng dẫn video BL18Cùng định dạng đào tạo 19 video áp dụng cho máy siết vỏ tủ hiển thị LED BL18.Mở →
 Hỏi đápCâu hỏi thường gặp về xử lý sự cố BL1853 cách khắc phục triệu chứng – video cho BL18 – cùng phương pháp xử lý sự cố như trên trang này.Mở →
 Other guideHướng dẫn video R6-UĐịnh dạng video 19 bước được áp dụng cho máy khắc laser UV R6-U.Mở →
 Case studyNghiên cứu điển hình Ả Rập Xê ÚtNhà sản xuất màn hình LED đã thay thế tua vít cầm tay bằng nền tảng siết vít tự động.Mở →
 Case studyLắp đặt tại ArgentinaChạy thử, nghiệm thu và đào tạo người vận hành cho máy siết vít tủ tại Nam Mỹ.Mở →
 Hỗ trợHỗ trợ kỹ thuậtChẩn đoán từ xa, phụ tùng và yêu cầu dịch vụ cho máy JHIMS.Mở →
Hãy gửi cho chúng tôi ảnh chụp màn hình bộ điều khiển hoặc nội dung cảnh báo và số video bạn đang theo dõi – kỹ sư của chúng tôi trả lời trong vòng một ngày làm việc.















