Endereço
Edifício A1, Parque Industrial Runteng, Rua Xishan, nº 4, Comunidade Longteng, Subdistrito de Shiyan, Distrito de Bao'an, Shenzhen 518000, China
Horário de Atendimento
Segunda a sexta: 7h – 19h
Fim de semana: 10h – 17h
Endereço
Edifício A1, Parque Industrial Runteng, Rua Xishan, nº 4, Comunidade Longteng, Subdistrito de Shiyan, Distrito de Bao'an, Shenzhen 518000, China
Horário de Atendimento
Segunda a sexta: 7h – 19h
Fim de semana: 10h – 17h

Assista a todos os 19 vídeos oficiais da JHIMS sobre a máquina ZM500 de aperto e remoção de parafusos, desde a primeira energização até a remoção dos parafusos.

O curso completo de operação da máquina de aperto e remoção de parafusos de três eixos ZM500 – todos os 19 vídeos oficiais da JHIMS na ordem em que foram gravados, desde a conexão de energia e ar, a fixação do primeiro módulo de LED e o ensino das coordenadas dos parafusos, passando pela calibração da câmera e pelos modos de profundidade e de torque, até a remoção dos parafusos, o reaperto e a troca do tamanho do parafuso.
Resposta direta: Os 19 vídeos abaixo são a série oficial de treinamento da JHIMS para a máquina de aperto e remoção de parafusos ZM500, e todos são reproduzidos dentro desta página. Os números dos vídeos nesta página são os mesmos números de Part do YouTube, então Part 7 é o vídeo 7. Se a máquina for nova, assista aos vídeos 1 a 8 primeiro – eles cobrem o hardware, o primeiro programa, o ensino de coordenadas, a calibração e o modo de profundidade. Se você já opera a máquina, use a tabela de falhas mais abaixo para ir direto ao vídeo e à marcação de tempo exatos que resolvem o seu problema.
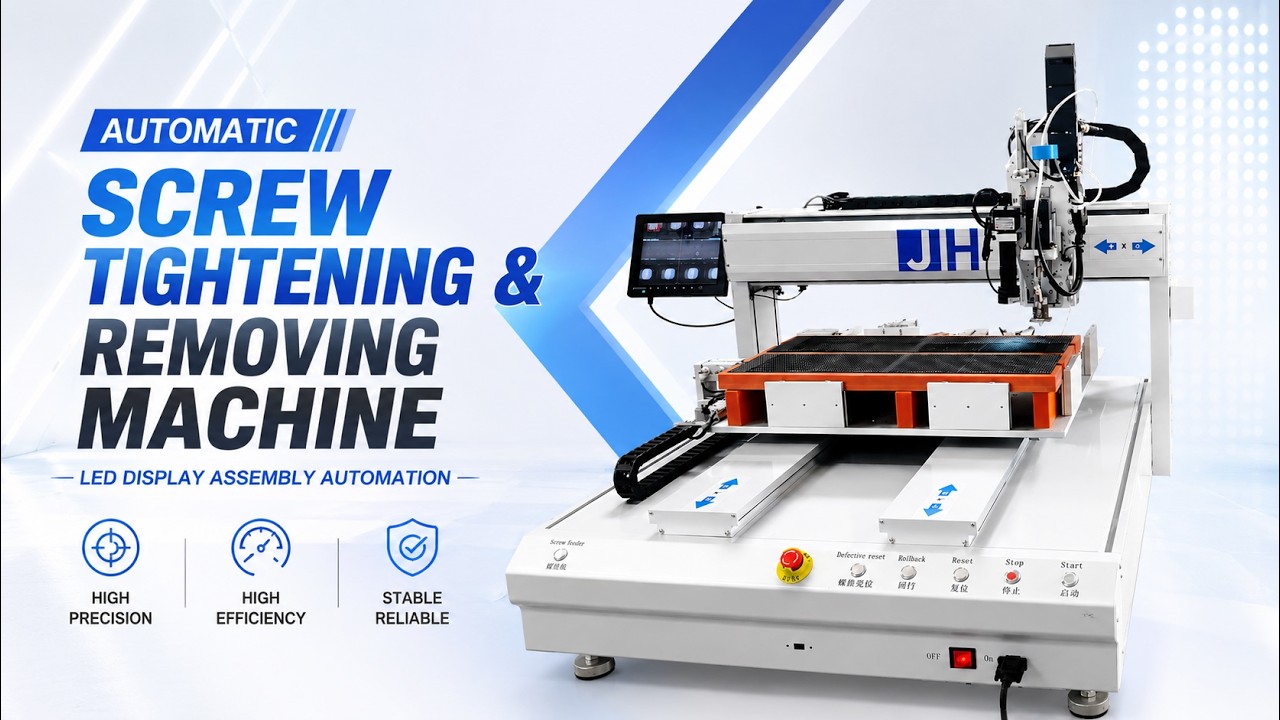
Todos os 19 vídeos são a série oficial JHIMS ZM500 do nosso próprio canal no YouTube – Parts 1 a 19, na ordem de gravação, sem uploads de terceiros.
Siga as cinco fases na ordem. Cada item de vídeo lista o procedimento mostrado naquele episódio e, em seguida, as observações indicadas no vídeo de origem.
Conexões de energia, sinal e ar, o feeder de tigela vibratória, as garras pneumáticas, a câmera CCD e o painel de controle.
Video 1 — Tour pelo hardware: energia, cabos de sinal, ar, feeder e painel de controle (9:40)
Momentos principais: 00:00 Conexão do cabo de energia e do cabo de sinal · 00:19 Conecte os fios de sinal ao feeder de parafusos · 01:56 Conexão da mangueira de entrada de pressão de ar · 02:34 Tensão e frequência do controlador do feeder de parafusos · 04:16 Ligue a energia principal da máquina
Nota: O controlador da tigela vibratória é ajustado de fábrica. Apenas a tensão (U) e a frequência (F) podem ser ajustadas – não mexa em mais nada nesse controlador (veja o vídeo 9).
Nota: Pressione Redefinir após ligar para limpar o alarme e levar a cabeça à origem, e pressione Redefinir novamente antes de desligar a energia.
Video 9 — Recapitulação do hardware: controlador do feeder, garras, câmera e motor de acionamento (8:12)
Momentos principais: 01:37 Altere o idioma do display · 02:09 Comece a fiação no painel traseiro · 02:22 Conecte a mangueira da entrada principal de ar · 03:27 Ajuste o controlador da tigela vibratória (U/F) · 04:25 Cilindro de fixação no módulo LED
Nota: O tubo de ar precisa passar pelo sensor antes de chegar ao cabeçote – se for passado por fora do sensor, a máquina não detecta o parafuso chegando.
Nota: A tensão e a frequência do controlador do feeder foram definidas antes do embarque; alterá-las é a causa mais comum de os parafusos deixarem de avançar de forma uniforme.
Mude o controlador para inglês, ajuste os parâmetros padrão, adapte o gabarito ao tamanho do módulo e crie um programa com nome.
Video 2 — Mude o controlador para inglês e ajuste os primeiros parâmetros do programa (9:25)
Momentos principais: 00:06 Abra o Menu 4 para configurar o idioma · 00:29 Mude o controlador para o idioma inglês · 04:37 Digite 1 para fixar o produto · 05:14 Alinhe o cursor vermelho ao centro do furo do parafuso · 05:49 Registre a primeira coordenada com a tecla Location
Nota: A entrada no menu de idioma usa a mesma combinação de teclas em toda ZM500: Parar + Menu 1, depois Menu 4.
Nota: O produto precisa estar fixado antes de ensinar qualquer coordenada; caso contrário, todas as posições registradas ficam erradas.
Video 3 — Adapte o gabarito ao tamanho do módulo LED e crie um programa com nome (12:13)
Momentos principais: 00:06 Solte os parafusos para mover o gabarito do cilindro · 02:18 Abra o Menu 3 para fixar o módulo · 03:41 Comece a criar um novo programa · 05:22 Alterne o método de entrada para o nome do programa · 07:57 Ajuste o comprimento de acompanhamento para zero
Nota: O tamanho máximo do produto na ZM500 é L500 × W500 mm; o gabarito do cilindro pode ser movido para qualquer ponto dentro desse limite.
Nota: Se o módulo não estiver plano antes da fixação, as coordenadas obtidas depois ficarão deslocadas na mesma medida da inclinação do módulo.
Video 10 — Prepare a remoção de parafusos: fixe, troque o bico e inicie um programa (8:20)
Momentos principais: 00:06 Comece a remover os parafusos da placa · 00:53 Ajuste o gabarito com o cilindro fixado · 03:59 Comece a troca do bico para a remoção de parafusos · 06:06 Instale o tubo de ar antes de remover os parafusos · 07:24 Alterne o método de entrada para digitar o nome do produto
Nota: Se a peça de remoção não assentar, solte o parafuso pequeno do suporte em vez de forçar a peça – forçar deforma a ponta.
Nota: Ajustar o cilindro depois da fixação é o que impede o produto de se mover enquanto os parafusos são retirados.
Localize cada furo de parafuso pela câmera CCD, registre-o com o manípulo, copie em massa os padrões de furos idênticos e depois calibre a câmera em relação à cabeça.
Video 4 — Programação parte 1: fixe o módulo e ensine cada furo de parafuso com a câmera CCD (17:07)
Momentos principais: 00:32 Libere a fixação do cilindro com redefinir · 01:55 Mude o valor da opção 5 para fixar · 02:53 Inserir o comando de remoção de parafusos · 09:07 Centralizar o cursor no primeiro furo do parafuso · 14:00 Revisar e corrigir as coordenadas armazenadas
Nota: Se as coordenadas de um furo estiverem deslocadas, o parafuso não pode ser montado nem removido corretamente – a mira deve estar no centro do furo, não na borda.
Nota: Nos módulos LED, remova ou levante a máscara quando ela esconder os furos; o vídeo 5 mostra o atalho de ensinar a partir de um módulo que já tem parafusos.
Video 5 — Programação rápida: copiar um padrão de parafusos para a seção idêntica (8:02)
Momentos principais: 00:43 Apresentar o método de cópia de coordenadas · 02:14 Mover a CCD até o primeiro furo de parafuso inferior · 04:00 Pressionar 1 para selecionar a opção de cópia · 05:59 Copiar as coordenadas superiores para abaixo da linha 39 · 07:09 Recentralizar cada coordenada de parafuso copiada
Nota: A cópia em lote só funciona quando a segunda área tem o mesmo espaçamento de furos da primeira – padrões irregulares devem ser ensinados furo a furo (vídeo 13).
Nota: Mesmo uma cópia correta precisa de verificação visual: um furo deslocado é um parafuso que não entra.
Video 6 — Calibrar a câmera CCD em relação à cabeça (7:42)
Momentos principais: 01:00 Abrir o Menu 4 para a calibração · 01:45 Calibrar a distância entre a câmera e a cabeça · 04:39 Furar a marca com os dois botões · 05:58 Localizar com a CCD a marca furada · 07:15 Pressionar Enter para confirmar a calibração
Nota: Recalibre sempre que a câmera tiver sido removida ou batida, quando o bico tiver sido trocado, ou quando a posição de montagem parecer imprecisa – o objetivo da calibração é justamente restabelecer a distância entre a câmera e o cabeçote.
Nota: Um bico torto ou deformado também precisa de calibração após a substituição.
Video 11 — Ensinar coordenadas com o manípulo: velocidades, mira e tecla de registro (15:16)
Momentos principais: 00:01 Iniciar o ensino das coordenadas de parafuso · 00:38 Ajustar o foco da câmera para uma imagem nítida · 01:11 Mudar para velocidade lenta perto do furo do parafuso · 01:52 Registrar a primeira coordenada com a tecla 1 · 13:01 Inserir a instrução de remoção de parafusos
Nota: Pressionar 1 várias vezes seguidas registra coordenadas duplicadas – um toque, um furo.
Nota: O mesmo procedimento de coordenadas é usado para montagem e para remoção; o modo é definido depois nos parâmetros, não durante o ensino.
Video 13 — Registrar todas as coordenadas dos furos e copiar um bloco em massa para a próxima seção (11:09)
Momentos principais: 01:03 Pressionar 1 para registrar a coordenada · 02:54 Demonstrar a cópia de coordenadas de parafuso em lote · 03:50 Escolher a opção de cópia no menu 1 · 05:48 Realinhar as coordenadas copiadas com o centro dos parafusos · 07:59 Demonstrar a operação incorreta ao duplicar coordenadas
Nota: A cópia em lote não é válida para padrões de furos irregulares – se o espaçamento for diferente, ensine os furos individualmente.
Nota: Ao copiar, verifique se o espaçamento de destino corresponde ao de origem antes de aceitar.
Defina a altura do eixo Z, escolha o modo de profundidade ou o modo de torque, ajuste o limite de vida útil da ponta, verifique os parâmetros padrão e execute o programa – incluindo como pular um parafuso depois de um alarme.
Video 7 — Definir a altura de montagem do eixo Z e escolher o modo profundidade ou o modo torque (10:49)
Momentos principais: 00:22 Baixar lentamente o eixo Z até a superfície · 02:27 Editar em lote todas as alturas do eixo Z · 04:02 Selecionar o modo profundidade no Menu 4 · 06:00 Reiniciar a máquina para aplicar o modo · 07:45 Começar o valor de torque em 0,03
Nota: O modo profundidade interrompe o acionamento quando o sensor detecta a coluna telescópica; o modo torque interrompe quando o torque definido é atingido. Nunca misture os dois ajustes em um mesmo programa.
Nota: A prensa branca deve apenas tocar a superfície do LED – pressioná-la para baixo altera a altura que você acabou de registrar.
Video 8 — Executar o programa e pular um parafuso após um alarme de profundidade (13:33)
Momentos principais: 01:18 Abrir a página 2, opção 7, no menu 3 · 01:37 Definir a opção cinco como 1 para a garra de cilindro · 02:20 Mudar o movimento da câmera para movimento de furação · 04:37 Ler a luz do sensor para encontrar o batente da furação · 07:32 Girar a régua telescópica para definir a profundidade de aperto
Nota: Uma anormalidade de profundidade significa que o parafuso não foi apertado até a profundidade definida – a máquina para em vez de continuar acionando. Pular é seguro para aquele parafuso, mas marque-o para nova verificação.
Nota: Não deixe um parafuso pulado sem registro: a placa que vai para o cliente não pode sair com um parafuso solto.
Video 12 — Limite de vida útil da broca, teste do motor e ponto de referência da CCD (13:23)
Momentos principais: 00:00 Definir o limite de vida útil da broca · 05:27 Abrir o menu 4 com Stop mais menu 1 · 06:25 Selecionar o modo profundidade digitando 1 · 08:36 Ajustar o valor de torque na opção quatro · 09:52 Desligar após ajustar o parâmetro de torque
Nota: O contador de vida da broca é um lembrete, não uma medição: a máquina não vê o desgaste. Inspecione a broca quando o alarme disparar.
Nota: Escolher a referência errada (câmera ou bico) é um motivo comum para as coordenadas ensinadas passarem de repente a cair fora do centro.
Video 17 — Referência de parâmetros padrão: montagem versus remoção (3:01)
Momentos principais: 00:08 Definir o parâmetro de velocidade de acompanhamento · 00:51 Ativar o ajuste de detecção de parafusos · 01:22 Fechado atarraxa os parafusos, aberto remove · 02:32 Aumentar a altura de remoção para 15 ou 20 · 02:49 Ativar a chave de remoção de parafusos
Nota: O interruptor de remoção deve ser definido como 1 para remover parafusos e 0 para apertá-los – um valor errado é a causa mais comum de uma operação de remoção não fazer nada.
Nota: Verifique a altura de remoção em relação ao produto antes de cada ciclo de remoção: se estiver baixa demais, a cabeça bate no módulo.
Video 18 — Montagem em modo torque: coluna telescópica e valor de torque (4:40)
Momentos principais: 00:00 Desenroscar a coluna telescópica para fora do sensor · 00:53 Selecionar 0 para o modo torque · 01:15 Abrir intelligent batch settings, opção 7 · 02:32 Baixar o parâmetro de torque para 0,04 · 03:33 Pressionar OK para salvar os parâmetros
Nota: 0,15 N.m já é um valor alto para esses parafusos; comece com um torque baixo em vez de partir de um valor alto.
Nota: No modo torque, o sensor de profundidade deve permanecer sem ser acionado; caso contrário, a máquina para antes de atingir o torque.
Troque o cabeçote para a remoção, execute a remoção a partir do cursor, reaperte os parafusos depois, converta um programa de remoção de volta para montagem e recrie as coordenadas após uma troca de gabarito.
Video 14 — Defina a altura do eixo Z e execute a remoção de parafusos a partir do cursor (6:09)
Momentos principais: 00:09 Defina as coordenadas do eixo Z para a montagem · 02:27 Insira o valor da altura do eixo Z: 68,6 mm · 03:11 Teste um parafuso no modo passo a passo · 04:32 Defina o tempo máximo de aperto em 0,5 para a remoção · 05:30 Execute a partir do cursor para remover os parafusos restantes
Nota: O bico deve ficar ligeiramente acima da superfície do LED, sem pressioná-la – a ponta ainda tem curso quando desce.
Nota: Executar a partir do cursor continua a partir da coordenada atual; portanto, se a posição do cursor estiver errada, a máquina começa no parafuso errado.
Video 15 — Reaperto após a remoção e troca das peças do alimentador para outro tamanho de parafuso (9:00)
Momentos principais: 00:09 Troque o Bicos & Tappet · 00:42 Levante o gabarito e insira a broca · 01:42 Substitua o tubo de ar do transportador de parafusos · 05:34 Substitua as peças do alimentador para o novo tamanho de parafuso · 07:30 Instale o trilho de parafusos M1.0
Nota: Um tubo de ar que não foi empurrado até o fundo é uma causa clássica de parafusos que não chegam ao cabeçote.
Nota: Mudar o tamanho do parafuso significa trocar as peças do alimentador e a ponta juntas – uma ponta incompatível danifica tanto a cabeça do parafuso quanto a ponta.
Video 16 — Converta um programa de remoção de volta para montagem (15:49)
Momentos principais: 00:07 Altere o tempo de aperto para 1,5 segundos · 01:15 Desligue o modo de remoção de parafusos · 03:56 Copie o programa para o controlador · 07:33 Insira a altura do eixo Z: 60,8 · 14:46 Execute a partir do cursor para os parafusos restantes
Nota: Montagem e remoção compartilham a lista de coordenadas, mas não os tempos: o tempo de remoção e o tempo de aperto são definidos separadamente.
Nota: Não suba e desça o cilindro do grampo rápido demais – isso desloca o produto e as coordenadas ensinadas deixam de servir.
Video 19 — Recrie as coordenadas após uma troca de gabarito e continue a execução (13:22)
Momentos principais: 00:15 Desative o modo de remoção de parafusos · 00:48 Coordenadas deslocadas após a inclusão do gabarito · 02:18 Selecione a opção 9 para ensinar o offset · 09:12 Aumente o torque de 0,04 para 0,045 · 12:45 Execute a partir do cursor para concluir a montagem
Nota: Adicionar ou mover o gabarito altera a posição do produto, então as coordenadas ensinadas anteriormente não são mais válidas – ensine tudo de novo em vez de ajustar um furo.
Nota: Um teste em modo passo a passo no primeiro parafuso confirma o programa recriado antes da execução automática.
Tudo o que segue vem da especificação do produto e dos vídeos de treinamento. Verifique antes do primeiro parafuso e após qualquer mudança de produto, tamanho de parafuso ou gabarito.
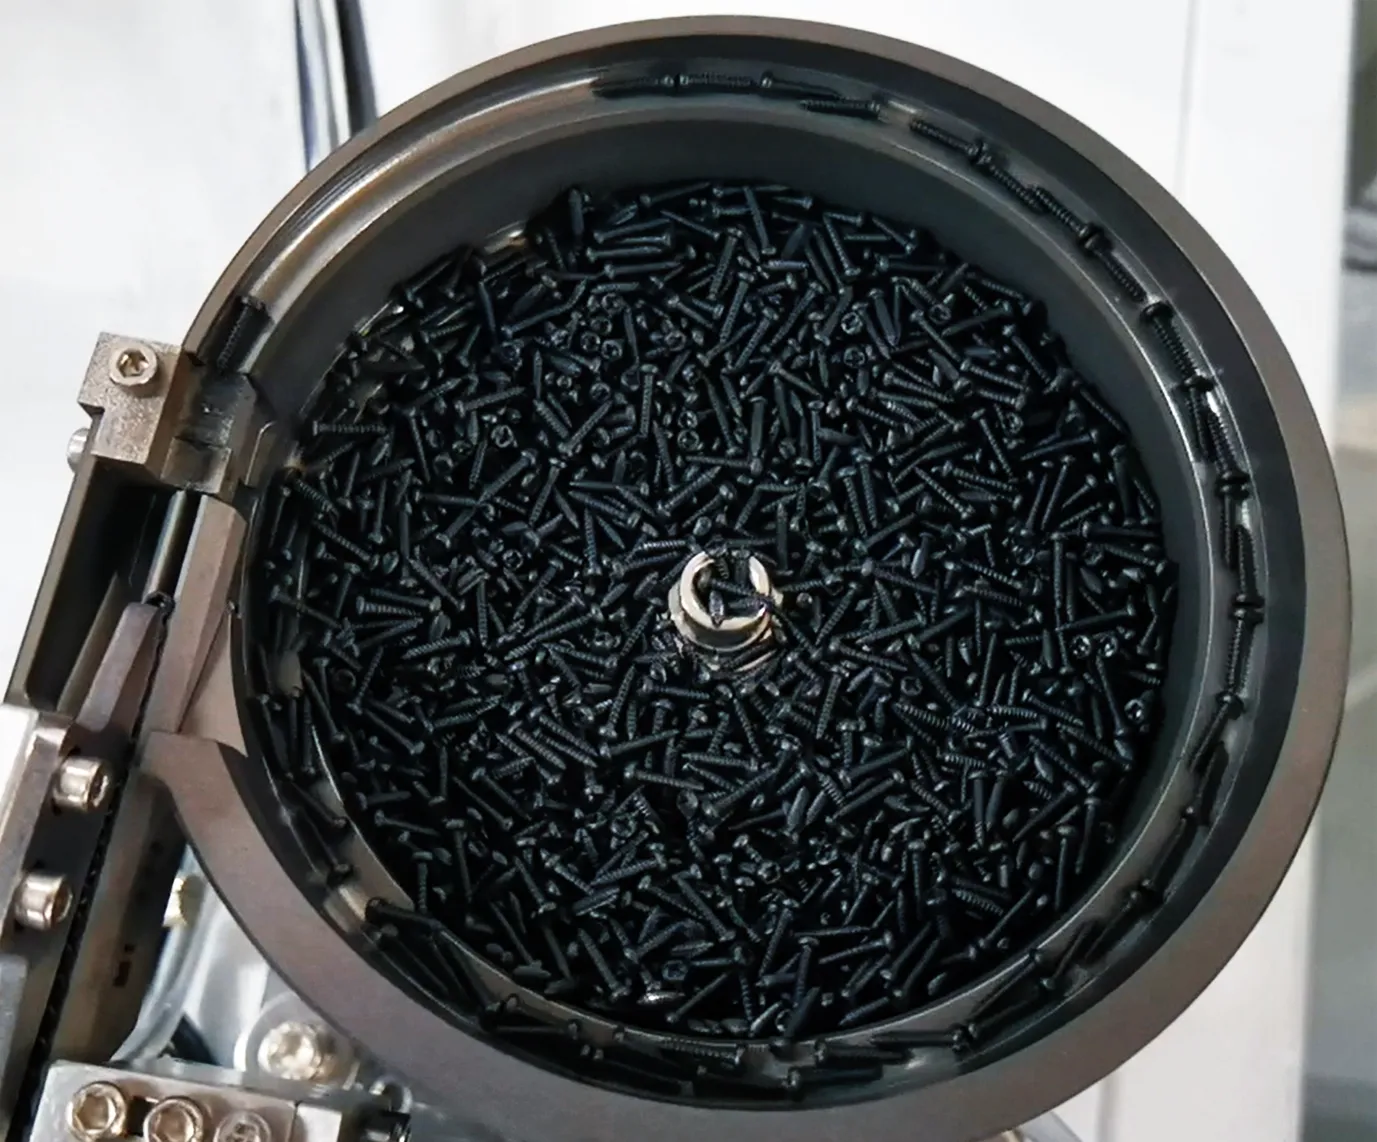
Nota: A ZM500 armazena até 1,000 programas, portanto manter um programa por produto é a forma mais rápida de trocar de modelo: recuperar, fixar, executar.
Os números dos vídeos são idênticos aos Part numbers do YouTube. Use esta tabela para decidir qual vídeo você precisa antes de começar a assistir.
| Vídeo | Fase | Tema | Você pode fazer isso depois |
|---|---|---|---|
| Video 1 | Phase 1 | Visão geral do hardware: alimentação, cabos de sinal, ar, alimentador e painel de controle | Identifique cada componente da ZM500 e faça as conexões elétricas, de sinal e pneumáticas corretamente. |
| Video 2 | Phase 2 | Mude o controlador para inglês e defina os primeiros parâmetros do programa | Abra os menus de parâmetros, altere o idioma da interface e insira os valores padrão de que a ZM500 precisa antes de ensinar um programa. |
| Video 3 | Phase 2 | Adapte o gabarito ao tamanho do módulo LED e crie um programa nomeado | Mova os grampos pneumáticos e os blocos de apoio para se ajustarem ao módulo e salve o trabalho com o nome de programa correspondente. |
| Video 4 | Phase 3 | Programação parte 1: fixe o módulo e ensine cada furo de parafuso com a câmera CCD | Grave cada coordenada dos furos de parafuso, uma a uma, usando a mira da câmera e as teclas do manípulo. |
| Video 5 | Phase 3 | Programação rápida: copie um padrão de parafusos para a seção idêntica | Reduza o tempo de programação copiando um bloco de coordenadas já ensinado para uma segunda área idêntica do mesmo produto. |
| Video 6 | Phase 3 | Calibre a câmera CCD em relação ao cabeçote | Ensine à máquina onde a câmera está em relação ao Bicos & Tappet, para que cada coordenada ensinada caia realmente no furo do parafuso. |
| Video 7 | Phase 4 | Defina a altura de montagem do eixo Z e escolha o modo profundidade ou o modo torque | Defina a altura em que o parafuso é inserido e entenda a diferença entre o modo profundidade e o modo torque. |
| Video 8 | Phase 4 | Execute o programa e pule um parafuso após um alarme de profundidade | Conclua o conjunto de parâmetros, execute o programa e recupere-se dos alarmes que a ZM500 gera durante a execução. |
| Video 9 | Phase 1 | Resumo do hardware: controlador do alimentador, grampos, câmera e motor da parafusadeira | Uma segunda passagem mais detalhada pelos componentes – útil quando você está conferindo uma conexão sobre a qual tem dúvida. |
| Video 10 | Phase 2 | Prepare a remoção de parafusos: fixe, troque o Bicos & Tappet e inicie um programa | Converta a máquina de apertar parafusos para removê-los e confirme se o produto está bem apoiado antes de gravar qualquer coisa. |
| Video 11 | Phase 3 | Ensine coordenadas com o manípulo: velocidades, mira e tecla de gravação | Use o manípulo corretamente – troca de velocidade, teclas de deslocamento X/Y e a regra do toque único para registrar um furo. |
| Video 12 | Phase 4 | Limite de vida útil da broca, teste do motor e ponto de referência da CCD | Defina o contador de vida da broca e saiba qual tecla de recuperação usar para cada alarme. |
| Video 13 | Phase 3 | Grave todas as coordenadas dos furos e copie um bloco em massa para a seção seguinte | Complete um conjunto completo de coordenadas e copie uma faixa de coordenadas para os números de série seguintes. |
| Video 14 | Phase 5 | Defina a altura do eixo Z e execute a remoção de parafusos a partir do cursor | Defina a referência de altura para a montagem e inicie uma execução automática de remoção a partir da posição atual. |
| Video 15 | Phase 5 | Reaperto após a remoção e troca das peças do alimentador para outro tamanho de parafuso | Recoloque os parafusos após uma execução de remoção e converta o alimentador e o cabeçote para outro tamanho de parafuso. |
| Video 16 | Phase 5 | Converta um programa de remoção de volta para montagem | Reutilize um programa criado para a remoção de parafusos, para que ele aperte parafusos em vez de removê-los. |
| Video 17 | Phase 4 | Referência de parâmetros padrão: montagem versus remoção | Leia a tela de parâmetros padrão e saiba quais valores pertencem ao aperto dos parafusos e quais à remoção. |
| Video 18 | Phase 4 | Montagem em modo torque: coluna telescópica e valor de torque | Opere a máquina em modo de torque – o sensor não é acionado, o torque é aumentado gradualmente até o parafuso ficar firme. |
| Video 19 | Phase 5 | Recrie as coordenadas após uma troca de gabarito e continue a execução | Recupere um programa cujas coordenadas não coincidem mais com o produto depois da troca do gabarito. |
Sintomas na ordem em que os operadores os relatam, com o vídeo e a marcação de tempo que trata de cada um. Informe o número do vídeo e a marcação de tempo quando falar com nossos engenheiros – isso economiza uma rodada de perguntas.
| Sintoma ou alarme | Causa mais provável | O que fazer | Vídeo |
|---|---|---|---|
| Os parafusos pararam de ser alimentados, nenhum parafuso no cabeçote | Parafuso preso no tubo de entrega, ou o tubo não está empurrado até o fundo do encaixe | Pressione a trava branca e empurre o tubo de ar até o fundo do encaixe, verifique o trilho do alimentador e retome | 15 |
| O alimentador vibra, mas nenhum parafuso sai | A tensão ou a frequência da tigela vibratória foi alterada | Restaure U e F para os valores de fábrica – somente U e F são ajustáveis nesse controlador | 9 |
| A máquina dá alarme após um número definido de parafusos | O contador de vida útil da broca atingiu o limite | Inspecione a ponta; se ainda estiver boa, aumente o limite na configuração de vida útil da ponta | 12 |
| Alarme de escorregamento / dente raspado do parafuso | Parafuso não assentado, ponta desgastada ou acionamento interrompido | Retire o parafuso da cabeça; se o parafuso já foi atarraxado, pressione Start; se não, use a chave de teste do motor | 12 |
| Alarme de anormalidade de profundidade durante a execução | O parafuso não atingiu a profundidade definida | Pressione Start uma vez para pular esse parafuso e continuar; marque o parafuso pulado para reinspeção | 8 |
| Parafusos apertados ainda frouxos no modo torque | Torque muito baixo, ou o sensor está detectando a coluna telescópica | Rosqueie a coluna para baixo para que o sensor não seja acionado, depois aumente o torque passo a passo e teste | 18 |
| Parafusos caem fora do centro | Coordenada não centralizada, ou o ponto de referência da câmera/bico está errado | Recentralize a mira e pressione Location; verifique a configuração do ponto CCD | 4 / 12 |
| Todas as coordenadas erradas após uma troca de gabarito | A posição do produto mudou junto com o gabarito | Refaça a lista de coordenadas para a nova posição e depois execute a partir do cursor | 19 |
| A execução de remoção não faz nada | Modo de remoção de parafusos não está ativado | Ajuste o modo de remoção de parafusos para 1 (0 atarraxa os parafusos, 1 os remove) | 17 |
| A cabeça de remoção bate no produto | Altura de remoção ajustada muito baixa | Aumente a altura de remoção – 15 ou 20 é o valor usado no vídeo quando o cabeçote toca | 17 |
| A cabeça colide ou cai sobre o produto | Energia desligada sem retorno à origem | Pressione Redefinir antes de desligar a energia, sempre | 1 / 2 |
| A máquina não se move após a energização | Alarme disparado na inicialização | Pressione o botão Redefinir – o cabeçote volta à origem e o alarme é limpo | 2 |
As peças que você vai substituir durante a operação normal e onde cada troca é demonstrada. Mudanças de tamanho de parafuso envolvem três peças do alimentador e a ponta ao mesmo tempo.
| Parte | Quando substituir ou verificar | Demonstrado em |
|---|---|---|
| Driver bit | No limite de vida útil definido no controlador, ou assim que as cabeças dos parafusos começarem a espanar | 12 |
| Bico (conjunto) | Quando o bico é batido, deformado ou não mantém o parafuso alinhado | 1, 10 |
| Peça de remoção de parafusos | Instalada para trabalhos de remoção e retirada novamente para montagem | 10, 15 |
| Peças do alimentador para o tamanho do parafuso | Sempre que o tamanho do parafuso mudar – M0.8, M1.0 e M1.7 precisam de peças próprias | 15 |
| Tubo de entrega de ar | Quando um parafuso não chega mais à cabeça; reassente até o fundo do encaixe | 15 |
| Blocos de apoio e posição do grampo | A cada troca de produto | 3, 10 |
| Calibração câmera-cabeça | Após remover ou bater na câmera, ou após qualquer troca de bico | 6 |
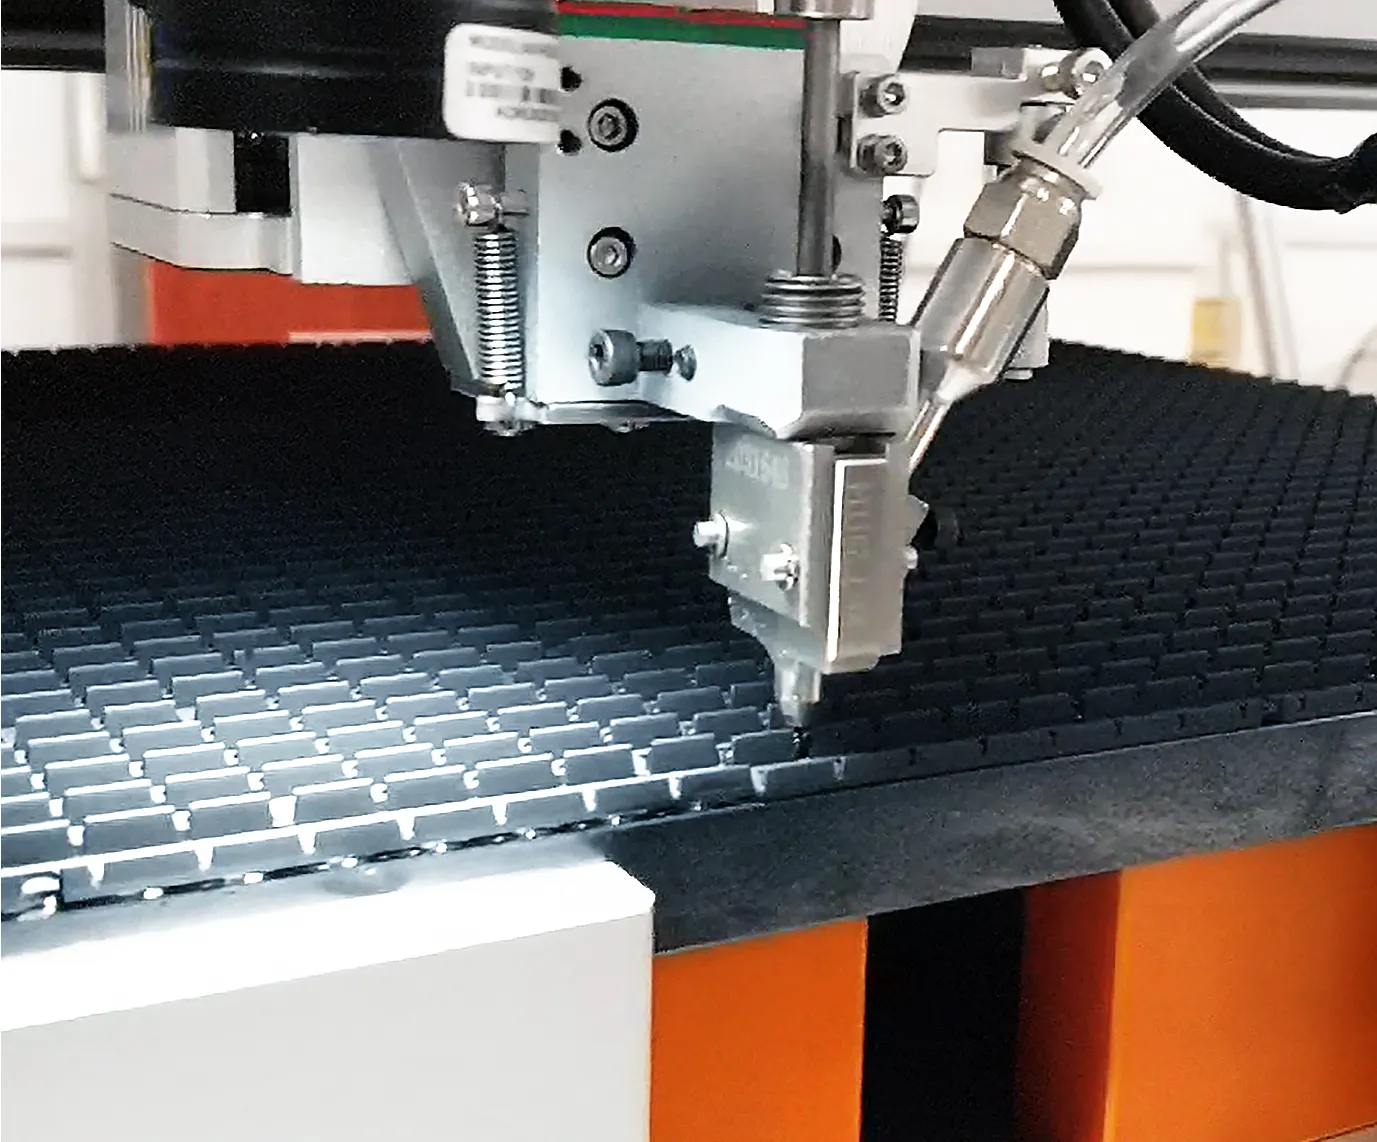
A ZM500 usa as mesmas coordenadas e o mesmo pórtico para a montagem e para a remoção. Quatro coisas mudam, e todas as quatro são mostradas nos vídeos 10 a 19.
Nota: Após uma execução de remoção, retrave os parafusos com o bico de montagem (vídeo 15) e sempre verifique a ponta antes de atarraxar um padrão completo novamente.
Valores conforme publicados na página do produto ZM500 – use estes, e não os valores que você talvez lembre de uma máquina mais antiga.
| Item | Especificação | Item | Especificação |
|---|---|---|---|
| Modelo | ZM500 | Especificação de parafuso | M0.8–M1.7 |
| Número de eixos | 3+1 eixos (eixo Y auxiliar) | Precisão de posicionamento | ±0,025 mm |
| Repetibilidade | ±0,025 mm | Tamanho de produto compatível | L500 × W500 mm |
| Eficiência de travamento | 0,9–1,2 s por parafuso | Acionadores simultâneos | 1 (acionador elétrico servo) |
| Curso efetivo (X/Y/Z) | 520 × 520 × 100 mm | Dimensões gerais | 960 × 900 × 750 mm |
| Peso da máquina | Aprox. 110 kg | Método de controle | Placa de controle + manopla |
| Fonte de alimentação | AC 220V, 50 Hz | Pressão de ar de trabalho | 0,55–0,65 MPa |
| Método de alimentação | Tipo sopro (pneumático) | Feeder type | Tigela vibratória de precisão |
| Armazenamento de programas | 1,000 programas | Display | Tela sensível ao toque |
| Método de alinhamento | Assistido por câmera | Modo de gabarito | um a um |
| Funções de alarme | Escorregamento, anormalidade de alimentação | Detecção de profundidade | Módulo sensor integrado |
Estas respostas usam os mesmos números de vídeo e as mesmas marcações de tempo da série em 19 partes da ZM500 acima.
Esta máquinaMáquina de Aperto & Remoção de Parafusos JHIMS ZM500Máquina de três eixos para atarraxar e remover parafusos M0.8–M1.7 em módulos de LED de até 500 × 500 mm.Abrir → Fixação com parafusosMáquina de parafusamento vertical de 4 eixos JHIMS BL18 para gabinetes de display LEDMáquina de fixação vertical de quatro eixos para gabinetes de display de LED, com curso próprio de 19 vídeos.Abrir →
 Fixação com parafusosMáquina de Parafusamento com Sopro de Ar de Quatro Eixos de Bancada JHIMS ZM320Máquina de bancada de fixação com parafusos, de quatro eixos, que usa o mesmo controlador e alimentação tipo sopro.Abrir →
 Aperto de parafusosMáquina de Aperto de Parafusos para Módulo LED de Alta Velocidade 2P-LXS500Plataforma de aperto de parafusos para módulos de LED de alta velocidade, para linhas de maior volume.Abrir →
 Complemento de linhaMáquina Automática de Dispensação de Cola de Alta Precisão JH-D900Máquina de dispensação automática de cola usada junto com a fixação em linhas de montagem de módulos de LED e PCB.Abrir →
 Automação de alimentaçãoAlimentador vibratório de lentes DPS-2Alimentador vibratório automático de lentes para linhas SMT de pick-and-place.Abrir →Other guideGuia em vídeo da BL18O mesmo formato de treinamento em 19 vídeos, aplicado à máquina de fixação de gabinetes de display de LED BL18.Abrir →
 FAQFAQ de solução de problemas da BL1853 soluções sintoma-vídeo para a BL18 – o mesmo método de solução de problemas usado nesta página.Abrir →
 Other guideGuia em Vídeo da R6-UO formato de vídeo em 19 etapas aplicado à máquina de marcação a laser UV R6-U.Abrir →
 Case studyEstudo de caso: Arábia SauditaUm fabricante de displays LED que substituiu as chaves de fenda manuais por uma plataforma automatizada de aperto de parafusos.Abrir →
 Case studyInstalação na ArgentinaComissionamento e treinamento de operadores para uma máquina de fixação de gabinetes na América do Sul.Abrir →
 SuporteSuporte TécnicoDiagnóstico remoto, peças de reposição e solicitações de serviço para máquinas JHIMS.Abrir →
Envie uma foto da tela do controlador ou o texto do alarme e o número do vídeo que você estava seguindo – nossos engenheiros respondem em até um dia útil.















