地址
中国广东省深圳市宝安区石岩街道龙腾社区西山路4号润腾工业园A1栋(518000)
工作时间
周一至周五:7AM - 7PM
周末:10AM - 5PM
地址
中国广东省深圳市宝安区石岩街道龙腾社区西山路4号润腾工业园A1栋(518000)
工作时间
周一至周五:7AM - 7PM
周末:10AM - 5PM

观看 ZM500 螺丝锁付与拆卸机的全部 19 个 JHIMS 官方视频,内容从首次上电一直到螺丝拆卸。

直接答案: 以下 19 部视频是 ZM500 螺丝锁付与拆卸机的 JHIMS 官方培训系列,全部可在本页内播放。本页的视频编号与 YouTube 的 Part 编号一致,因此 Part 7 就是视频 7。若是新机,请先看视频 1 至 8——涵盖硬件、首个程序、坐标示教、标定与深度模式。若设备已投入运行,请使用下方故障表,直接跳转到能解决问题的那部视频与时间点。
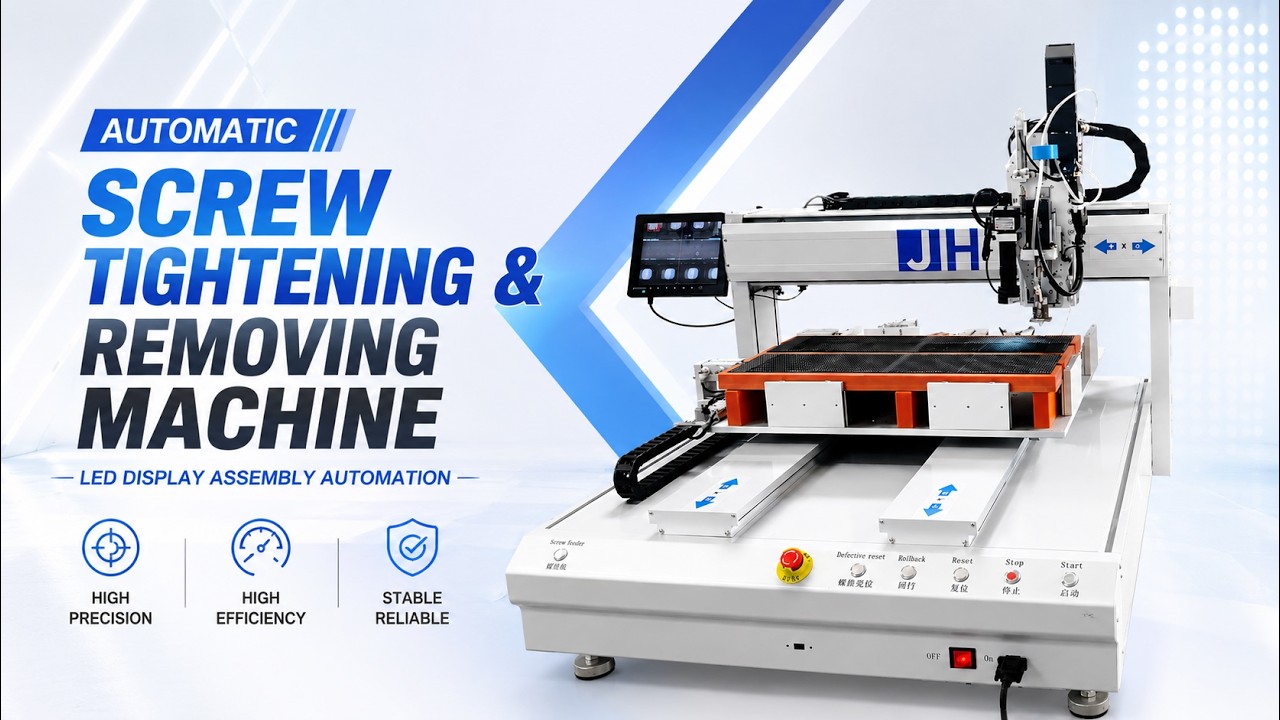
全部 19 部视频均为 JHIMS 官方 ZM500 系列,发布于我方 YouTube 频道——Part 1 至 19,按拍摄顺序排列,不含第三方上传内容。
按顺序依次学习五个阶段。每个视频条目先列出该集演示的操作流程,再列出原视频中给出的说明。
电源、信号与气路连接,振动盘供料器、气动夹紧装置、CCD 相机与控制面板。
Video 1 — 硬件巡览:电源、信号线、气路、供料器与控制面板 (9:40)
关键节点: 00:00 电源线与信号线连接 · 00:19 将信号线接至螺丝供料器 · 01:56 气压输入软管连接 · 02:34 螺丝供料器控制器的电压与频率 · 04:16 开启设备总电源
备注: 振动盘控制器已由厂方设定。仅可调整电压(U)与频率(F)——该控制器上的其他部分一律不要改动(见视频 9)。
备注: 开机后按复位,使报警清除、工作头回原点;断电前再按一次复位。
Video 9 — 硬件回顾:供料器控制器、夹具、相机与电机 (8:12)
关键节点: 01:37 更改显示语言 · 02:09 从后面板开始接线 · 02:22 连接主进气软管 · 03:27 调整振动盘控制器(U/F) · 04:25 LED 模组上的夹紧气缸
备注: 气管必须先穿过传感器再接到工作头——若从传感器外侧走线,机器无法检测螺丝到位。
备注: 供料器控制器的电压与频率在出厂前已设定;擅自更改是螺丝送料不再均匀最常见的原因。
将控制器切换为英文,设置默认参数,按模组尺寸调整夹具,并创建命名程序。
Video 2 — 将控制器切换为英文并设置首批程序参数 (9:25)
关键节点: 00:06 打开菜单 4 进行语言设置 · 00:29 将控制器切换为英文 · 04:37 输入 1 夹紧产品 · 05:14 将红色光标对准螺丝孔中心 · 05:49 用定位键记录第一个坐标
备注: 所有 ZM500 进入语言菜单的按键组合相同:停止 + 菜单 1,再进菜单 4。
备注: 示教任何坐标前必须先将产品夹紧,否则记录的每个位置都是错的。
Video 3 — 按 LED 模组尺寸调整夹具并创建命名程序 (12:13)
关键节点: 00:06 松开螺丝以移动气缸夹具 · 02:18 打开菜单 3 夹紧模组 · 03:41 开始新建程序 · 05:22 切换输入法以输入程序名称 · 07:57 将 follow-up length 设为 0
备注: ZM500 的最大产品尺寸为 L500 × W500 mm;气缸夹具可在该范围内任意移动。
备注: 若夹紧前模组未放平,之后示教得到的坐标就会偏差出模组的倾斜量。
Video 10 — 准备螺丝拆卸:夹紧、更换吸嘴并启动程序 (8:20)
关键节点: 00:06 开始从板上拆卸螺丝 · 00:53 在气缸夹紧状态下调整夹具 · 03:59 开始更换螺丝拆卸用吸嘴 · 06:06 拆卸螺丝前安装气管 · 07:24 切换输入法以输入产品名称
备注: 若拆卸部件装不到位,请松开支架上的小螺丝,切勿强行压入——硬压会使批头变形。
备注: 夹紧后再调整气缸,才能在退出螺丝时防止产品移位。
通过 CCD 相机找到每个螺丝孔,用手柄记录,批量复制相同的孔位排列,然后以工作头为基准校准相机。
Video 4 — 编程第 1 部分:夹紧模组并用 CCD 相机示教每个螺丝孔 (17:07)
关键节点: 00:32 用复位解除气缸夹紧 · 01:55 将第 5 项的值改为夹紧 · 02:53 插入螺丝拆卸指令 · 09:07 将光标对准第一个螺丝孔中心 · 14:00 复查并修正已存储的坐标
备注: 若某孔坐标偏移,螺丝就无法正常装配或拆卸——十字光标必须位于孔中心,不能落在孔边。
备注: LED 模组若遮罩挡住孔位,需取下或掀起遮罩;视频 5 演示了以已锁付螺丝的模组为基准示教的捷径。
Video 5 — 快速编程:将一组螺丝点位复制到相同区域 (8:02)
关键节点: 00:43 介绍坐标复制方法 · 02:14 将 CCD 移至下方第一个螺丝孔 · 04:00 按 1 选择复制功能 · 05:59 将上半部坐标复制到第 39 行以下 · 07:09 逐个重新对中已复制的螺丝坐标
备注: 批量复制仅在第二区域与第一区域的孔间距相同时有效——不规则排布须逐孔示教(视频 13)。
备注: 即使复制结果正确,也要目视检查:一个偏移的孔就意味着有一颗螺丝锁不进去。
Video 6 — 以工作头为基准校准 CCD 相机 (7:42)
关键节点: 01:00 打开菜单 4 进行标定 · 01:45 标定相机到工作头的距离 · 04:39 同时按住两个按键钻出标记点 · 05:58 用 CCD 相机定位钻出的标记点 · 07:15 按 Enter 确认标定
备注: 相机被拆下或碰动后、更换吸嘴后、或装配位置出现偏差时,均需重新标定——标定的目的就是重建相机到工作头的距离。
备注: 弯曲或变形的吸嘴批头在更换后同样需要标定。
Video 11 — 用手柄示教坐标:速度、十字光标与记录键 (15:16)
关键节点: 00:01 开始示教螺丝坐标 · 00:38 调整相机焦距获得清晰画面 · 01:11 接近螺丝孔时切换慢速 · 01:52 用按键 1 记录第一个坐标 · 13:01 插入螺丝拆卸指令
备注: 连续多次按 1 会记录重复坐标——按一次,一个孔。
备注: 装配和拆卸使用同一套坐标示教流程;模式在后续参数中设置,不在示教时设置。
Video 13 — 记录全部孔位坐标,并将一个区块批量复制到下一区域 (11:09)
关键节点: 01:03 按 1 键记录坐标 · 02:54 演示批量复制螺丝坐标 · 03:50 在菜单 1 中选择复制项 · 05:48 将复制出的坐标重新对准螺丝中心 · 07:59 演示复制坐标的错误操作
备注: 不规则孔位排布无法使用批量复制——间距不同时,请逐孔示教。
备注: 复制时,先确认目标间距与源间距一致,再接受。
设定 Z 轴高度,选择深度模式或扭矩模式,设定批头使用寿命上限,确认默认参数并运行程序——含报警后跳过单颗螺丝的方法。
Video 7 — 设置 Z 轴装配高度,并选择深度模式或扭矩模式 (10:49)
关键节点: 00:22 缓慢下降 Z 轴至表面 · 02:27 批量修改所有 Z 轴高度 · 04:02 在菜单 4 中选择深度模式 · 06:00 重启机器使模式生效 · 07:45 扭矩值从 0.03 起步
备注: 深度模式下,传感器检测到伸缩杆时电批停止;扭矩模式下,达到设定扭矩时电批停止。同一程序内不得混用这两种设置。
备注: 白色压头只可轻触 LED 表面——下压会改变刚记录的高度。
Video 8 — 运行程序,以及深度报警后跳过某颗螺丝 (13:33)
关键节点: 01:18 打开菜单 3 第 2 页第 7 项 · 01:37 将第 5 项设为 1,启用气缸夹紧 · 02:20 把相机动作切换为电批动作 · 04:37 通过传感器指示灯确定电批停止位置 · 07:32 旋转伸缩标尺设定锁付深度
备注: 深度异常表示螺丝未锁付到设定深度——机器会停机,而不会继续下压。跳过该颗螺丝是安全的,但要标记出来复检。
备注: 跳过的螺丝不得漏记:面向客户出货的板卡绝不能带着未锁紧的螺丝出厂。
Video 12 — 批头寿命限制、电机测试与 CCD 参考点 (13:23)
关键节点: 00:00 设置批头寿命限制 · 05:27 用 Stop + 菜单 1 打开菜单 4 · 06:25 输入 1 选择深度模式 · 08:36 在第 4 项中调整扭矩值 · 09:52 扭矩参数设置完成后断电
备注: 批头寿命计数只是提醒,不是实测:机器看不到磨损。报警时须检查批头。
备注: 选错参考基准(相机还是吸嘴)是示教坐标突然偏移中心的常见原因。
Video 17 — 默认参数参考:装配与拆卸对比 (3:01)
关键节点: 00:08 设置跟随速度参数 · 00:51 开启螺丝检测设置 · 01:22 关闭为锁付螺丝,打开为拆卸螺丝 · 02:32 将拆卸高度提高到 15 或 20 · 02:49 启用螺丝拆卸开关
备注: 拆卸开关必须输入 1 才是拆卸螺丝,输入 0 则锁入螺丝——数值填错是拆卸运行毫无动作的常见原因。
备注: 每次拆卸运行前都要按产品核对拆卸高度:高度过低时工作头会撞到模组。
Video 18 — 扭矩模式装配:伸缩杆与扭矩值 (4:40)
关键节点: 00:00 旋出伸缩杆,使其脱离传感器 · 00:53 选择 0 使用扭矩模式 · 01:15 打开 intelligent batch settings 第 7 项 · 02:32 将扭矩参数下调至 0.04 · 03:33 按 OK 保存参数
备注: 对这些螺丝而言 0.15 N·m 已属偏高;应从低扭矩逐步上调,不要一开始就用高值。
备注: 在扭矩模式下深度传感器必须保持未触发,否则设备会在达到扭矩之前停机。
更换为拆卸用工作头,从游标处运行拆卸,之后重新锁付螺丝,将拆卸程序切回装配,并在夹具更换后重建坐标。
Video 14 — 设置 Z 轴高度,然后从游标处运行螺丝拆卸 (6:09)
关键节点: 00:09 设置装配用 Z 轴坐标 · 02:27 输入 Z 轴高度值 68.6 mm · 03:11 在单步模式下试锁一颗螺丝 · 04:32 拆卸时将最长锁付时间设为 0.5 · 05:30 从游标处运行,拆卸剩余螺丝
备注: 吸嘴应略微悬在 LED 表面上方,不要压在表面——下降时批头仍有行程。
备注: 从游标处运行会从当前坐标继续,所以游标位置错误时,机器会从错误的螺丝开始。
Video 15 — 拆卸后重新锁付,并针对不同螺丝规格更换供料器部件 (9:00)
关键节点: 00:09 更换吸嘴 · 00:42 抬起夹具并装入电批 · 01:42 更换螺丝输送器气管 · 05:34 为新螺丝规格更换供料器部件 · 07:30 安装 M1.0 螺丝轨道
备注: 气管未插到底,是螺丝无法送达工作头的典型原因。
备注: 更换螺丝规格意味着同时更换供料器部件与批头——批头不匹配会同时损伤螺丝头部和批头。
Video 16 — 将拆卸程序改回装配 (15:49)
关键节点: 00:07 将锁付时间改为 1.5 秒 · 01:15 关闭螺丝拆卸模式 · 03:56 将程序复制到控制器 · 07:33 输入 Z 轴高度 60.8 · 14:46 从游标处运行,处理剩余螺丝
备注: 装配与拆卸共用同一份坐标列表,但时间参数各自独立:拆卸时间与锁付时间分别设定。
备注: 不要过快升降夹紧气缸——会使产品移位,已示教的坐标随之失效。
Video 19 — 更换夹具后重建坐标并继续运行 (13:22)
关键节点: 00:15 关闭螺丝拆卸模式 · 00:48 加装夹具后坐标发生偏移 · 02:18 选择第 9 项示教偏移量 · 09:12 将扭矩从 0.04 提高到 0.045 · 12:45 从游标处运行以完成装配
备注: 增加或移动夹具会改变产品位置,此前示教的坐标随之失效——应重新示教,而不是只调整一个孔。
备注: 在首颗螺丝处做一次单步测试,即可在自动运行前确认重建的程序。
以下内容来自产品规格书与培训视频。请在锁付第一颗螺丝之前,以及更换产品、螺丝规格或夹具之后核对。
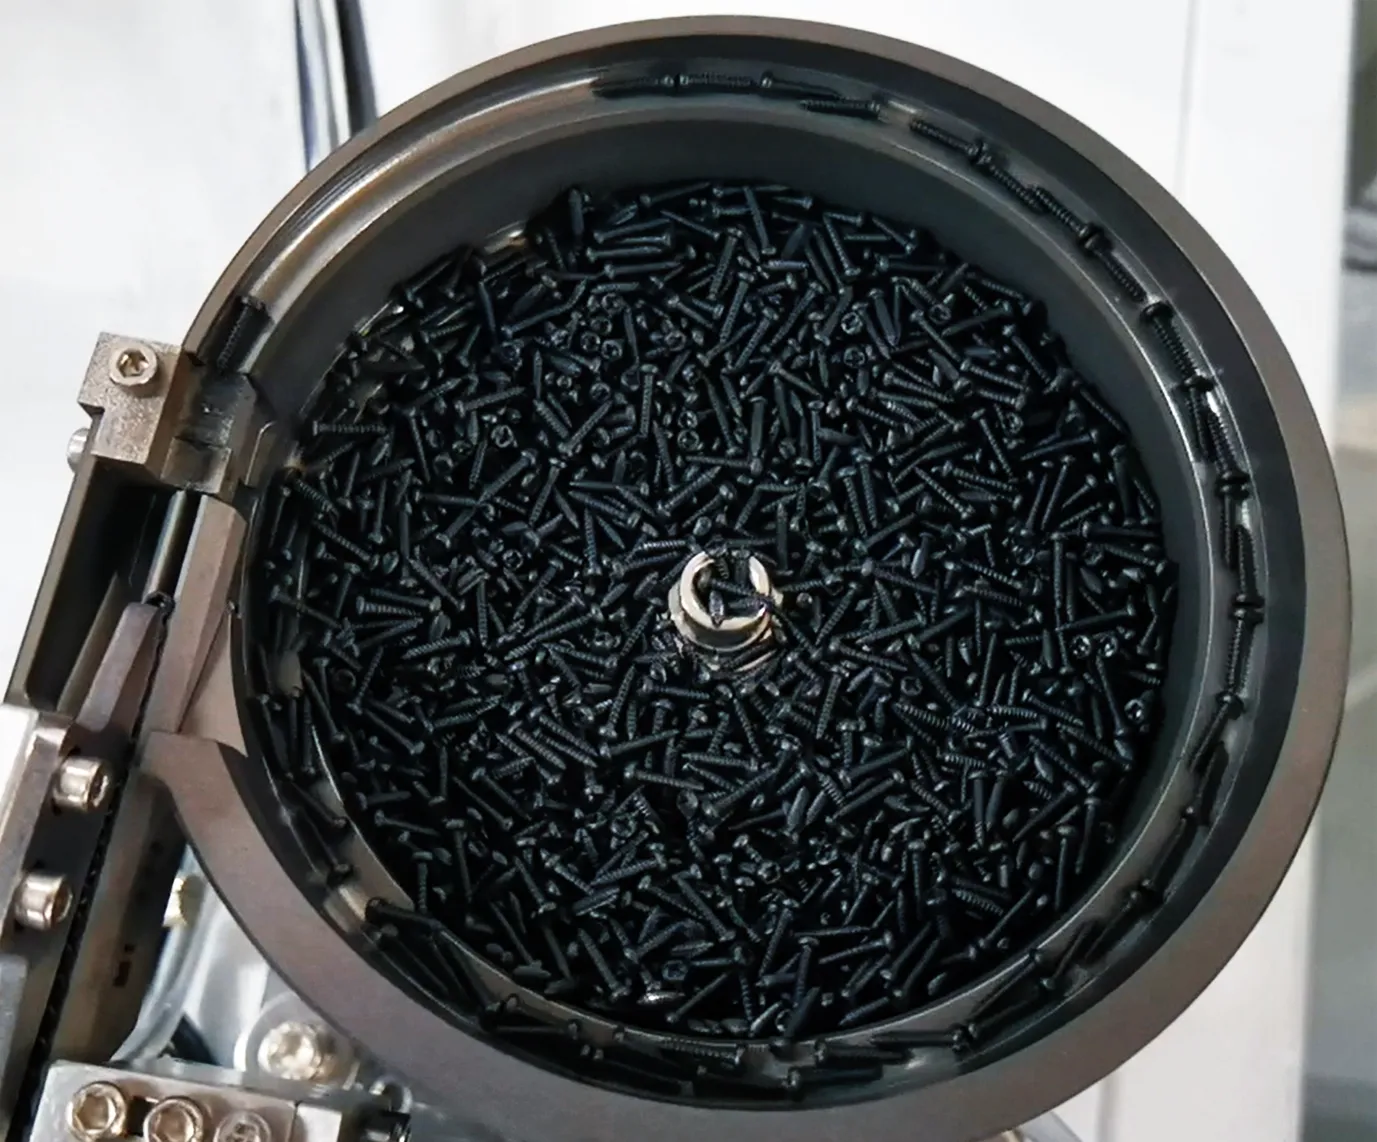
备注: ZM500 最多可存储 1,000 个程序,因此每个产品单独保存一个程序是换线最快的方式:调出、夹紧、运行。
视频编号与 YouTube 上的 Part 编号完全一致。开始观看前,可先用此表确认需要看哪个视频。
| 视频 | 阶段 | 专题 | 此项可稍后完成 |
|---|---|---|---|
| Video 1 | Phase 1 | 硬件导览:电源、信号线、气路、供料器与控制面板 | 识别 ZM500 的各个部件,并正确完成电气、信号与气路连接。 |
| Video 2 | Phase 2 | 将控制器切换为英文并设定首个程序参数 | 打开参数菜单,更改界面语言,并在示教程序之前输入 ZM500 所需的默认值。 |
| Video 3 | Phase 2 | 按 LED 模组尺寸调整夹具并新建一个已命名的程序 | 移动气动夹具与支撑块以适配该模组,然后将该作业以其专属程序名保存。 |
| Video 4 | Phase 3 | 编程第 1 部分:夹紧模组,用 CCD 相机逐个示教螺丝孔位 | 使用相机十字光标和手柄按键,逐个记录螺丝孔坐标。 |
| Video 5 | Phase 3 | 快速编程:把一组螺丝点位复制到完全相同的区域 | 将已示教的一组坐标复制到同一产品的第二块相同区域,可大幅缩短编程时间。 |
| Video 6 | Phase 3 | 以工作头为基准标定 CCD 相机 | 示教相机相对吸嘴的位置,使每个已示教坐标都能准确落在螺丝孔上。 |
| Video 7 | Phase 4 | 设置 Z 轴装配高度,并选择深度模式或扭矩模式 | 设定螺丝锁付时的高度,并理解深度模式与扭矩模式的区别。 |
| Video 8 | Phase 4 | 运行程序,并在出现深度报警后跳过该颗螺丝 | 完成参数设置,运行程序,并处理 ZM500 在运行中出现的报警。 |
| Video 9 | Phase 1 | 硬件回顾:供料器控制器、夹具、相机与驱动电机 | 部件讲解的第二遍更细致——当你对某处接线不确定时很有用。 |
| Video 10 | Phase 2 | 准备螺丝拆卸:夹紧、更换吸嘴并新建程序 | 将机器从锁付改为拆卸螺丝,并在记录任何坐标之前确认产品已平放到位。 |
| Video 11 | Phase 3 | 使用手柄示教坐标:速度、十字光标与记录键 | 正确使用手柄——速度切换、X/Y 点动键,以及记录孔位时只按一次的规则。 |
| Video 12 | Phase 4 | 批头使用寿命上限、电机测试与 CCD 基准点 | 设置批头寿命计数,并了解每种报警应使用哪个恢复键。 |
| Video 13 | Phase 3 | 记录全部孔位坐标,并将一组坐标批量复制到下一区域 | 完成一整套坐标,并将一段坐标复制到后续序号上。 |
| Video 14 | Phase 5 | 设定 Z 轴高度,然后从游标处运行螺丝拆卸 | 设置装配高度基准,并从当前位置启动自动拆卸运行。 |
| Video 15 | Phase 5 | 拆卸后重新锁付,并针对不同螺丝规格更换供料器配件 | 拆卸运行结束后将螺丝重新锁回,并把供料器与工作头切换为另一种螺丝规格。 |
| Video 16 | Phase 5 | 将螺丝拆卸程序改回装配程序 | 复用原本为螺丝拆卸编制的程序,让它改为锁付螺丝而不是退出螺丝。 |
| Video 17 | Phase 4 | 默认参数对照:装配与拆卸 | 读懂默认参数画面,分清哪些数值用于锁付螺丝、哪些用于拆卸螺丝。 |
| Video 18 | Phase 4 | 扭矩模式装配:伸缩立柱与扭矩值 | 以扭矩模式运行设备——传感器不触发,扭矩逐步提升直至螺丝锁紧。 |
| Video 19 | Phase 5 | 更换夹具后重建坐标并继续运行 | 恢复因更换夹具后坐标与产品不再匹配的程序。 |
按操作员反馈的先后顺序列出症状,并给出对应的视频与时间点。联系我方工程师时请提供视频编号与时间点——可省去一轮问询。
| 现象或报警 | 最可能原因 | 处理方法 | 视频 |
|---|---|---|---|
| 螺丝停止供料,工作头上无螺丝 | 螺丝卡在输送管中,或输送管未插到接头底部 | 按下白色卡扣,将气管完全插入接头底部,检查供料器轨道,然后继续运行 | 15 |
| 供料器振动但不出螺丝 | 振动盘电压或频率被改动 | 将 U 与 F 恢复为出厂值——该控制器上仅 U 与 F 可调 | 9 |
| 机器在锁付设定数量的螺丝后报警 | 批头使用寿命计数器已达上限 | 检查批头;若仍完好,在批头寿命设定中提高上限值 | 12 |
| 螺丝打滑/滑牙报警 | 螺丝未坐实、批头磨损,或锁付过程中断 | 清除工作头上的螺丝;若螺丝已锁付则按启动,未锁付则使用电机测试开关 | 12 |
| 运行中深度异常报警 | 螺丝未达到设定深度 | 按一次启动键跳过该螺丝并继续;标记被跳过的螺丝以便复查 | 8 |
| 扭矩模式下锁付后的螺丝仍然松动 | 扭矩过低,或伸缩立柱被传感器感应到 | 将立柱向下旋紧,使传感器不被触发,然后逐级提高扭矩并测试 | 18 |
| 螺丝落点偏离中心 | 坐标未居中,或相机/吸嘴基准点不正确 | 重新将十字光标对准中心并按定位键;检查 CCD 点位设置 | 4 / 12 |
| 更换夹具后全部坐标错误 | 产品位置随夹具一同改变 | 按新位置重建坐标列表,然后从游标处运行 | 19 |
| 拆卸运行无动作 | 未开启螺丝拆卸模式 | 将螺丝拆卸模式设为 1(0 表示锁付螺丝,1 表示拆卸螺丝) | 17 |
| 拆卸工作头撞到产品 | 拆卸高度设定过低 | 提高拆卸高度——视频中在工作头接触时使用 15 或 20 | 17 |
| 工作头撞到或落到产品上 | 未回零即切断电源 | 每次关闭电源前都要先按复位 | 1 / 2 |
| 上电后机器不动 | 开机时报警 | 按下复位按钮——工作头返回原点,报警解除 | 2 |
正常操作中需要更换的配件,以及每项更换的演示位置。更换螺丝规格时,需同时更换三个供料器配件与批头。
| 零件 | 更换或检查时机 | 演示步骤 |
|---|---|---|
| Driver bit | 达到控制器中设定的使用寿命上限时,或螺丝头部一旦开始打滑时 | 12 |
| 吸嘴(装配) | 当吸嘴被撞、变形或无法将螺丝夹正时 | 1, 10 |
| 螺丝拆卸配件 | 拆卸作业时装上,装配时再拆下 | 10, 15 |
| 对应螺丝规格的供料器配件 | 每次螺丝规格变更时——M0.8、M1.0 与 M1.7 各自需要专用部件 | 15 |
| 供气气管 | 螺丝不再能送达工作头时;重新插到接头底部 | 15 |
| 支撑块与夹紧位置 | 每次更换产品时 | 3, 10 |
| 相机与工作头的标定 | 拆下或碰撞相机后,或每次更换吸嘴后 | 6 |
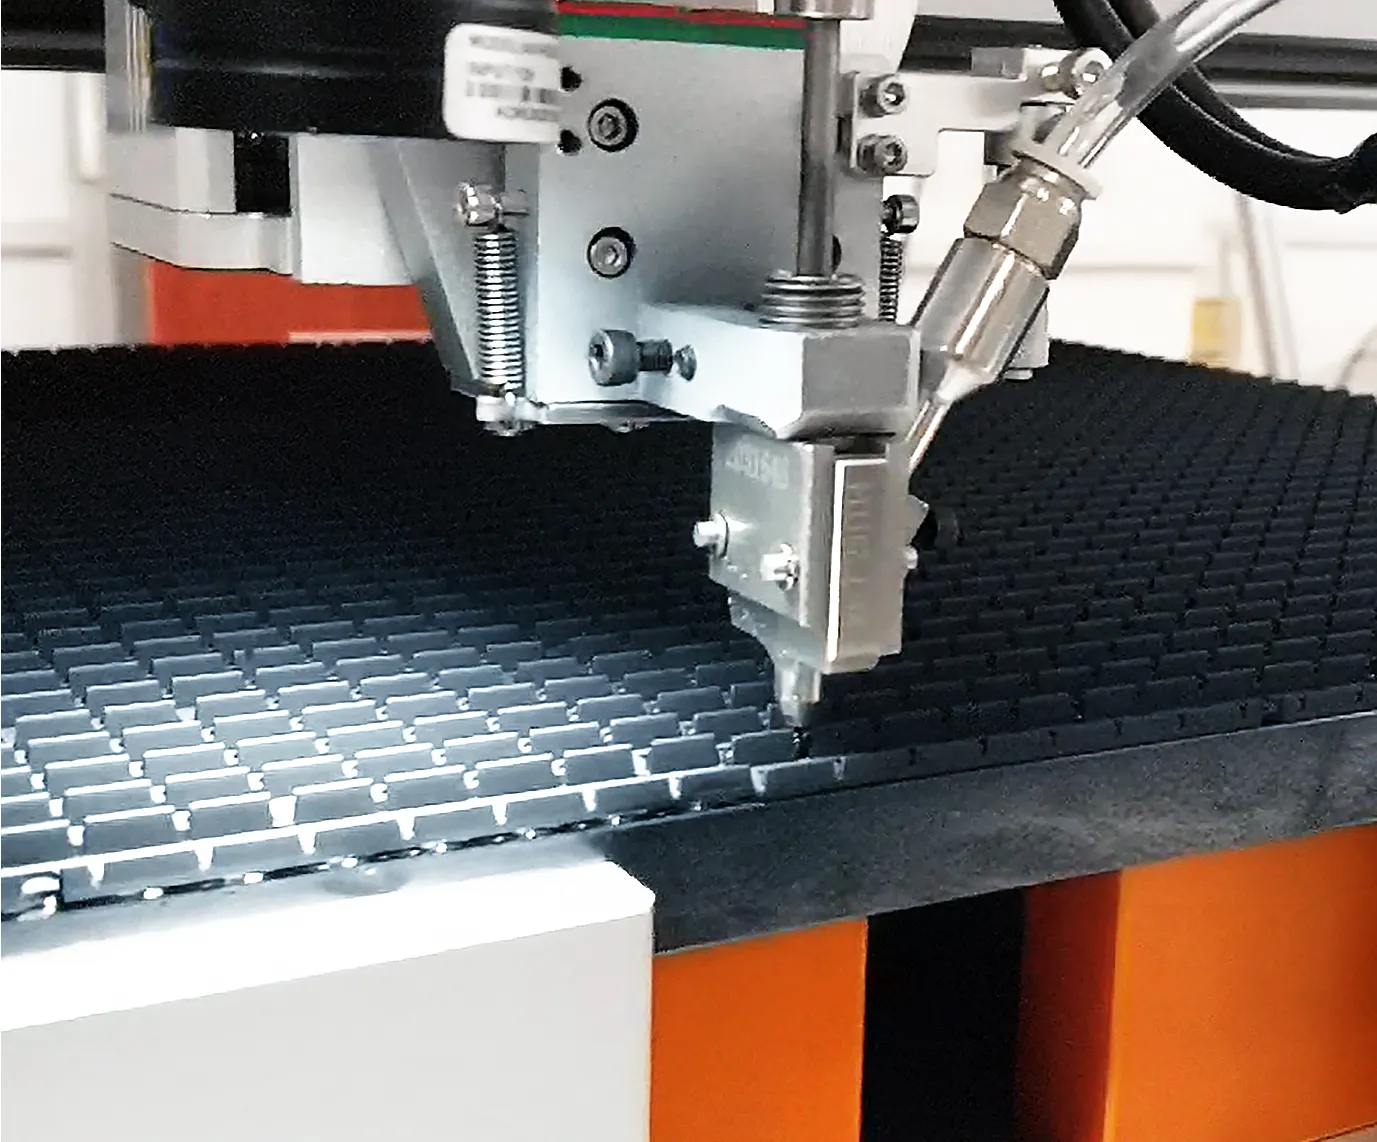
ZM500 在装配与拆卸时使用相同的坐标、相同的龙门架。有四项内容会变化,这四项均在视频 10 至视频 19 中演示。
备注: 拆卸运行结束后,用装配吸嘴重新锁付螺丝(视频 15),并在再次锁付整套螺丝前始终检查批头。
数值以 ZM500 产品页公布的内容为准——请使用这些数值,而不是记忆中旧机器的数值。
| 项目 | 规格 | 项目 | 规格 |
|---|---|---|---|
| 型号 | ZM500 | 螺丝规格 | M0.8–M1.7 |
| 轴数 | 3+1 轴(Y 轴辅助) | 定位精度 | ±0.025 毫米 |
| 重复精度 | ±0.025 毫米 | 适用产品尺寸 | L500 × W500 mm |
| 锁付效率 | 0.9-1.2 s 每只螺丝 | 同时工作的电批数 | 1(伺服电批) |
| 有效行程(X/Y/Z) | 520 × 520 × 100 mm | 外形尺寸 | 960 × 900 × 750 mm |
| 机器重量 | 约 110 kg | 控制方式 | 控制卡 + 手柄 |
| 供电电源 | AC 220V, 50 Hz | 工作气压 | 0.55–0.65 MPa |
| 供料方式 | 吹气式(气动) | Feeder type | 精密振动盘 |
| 程序存储 | 1,000 个程序 | 显示屏 | 触摸屏 |
| 对位方式 | 相机辅助 | 夹具方式 | 一对一 |
| 报警功能 | 打滑、供料异常 | 深度检测 | 内置传感器模块 |
以下解答沿用上方 ZM500 系列 19 集相同的视频编号与时间码。
本机JHIMS ZM500 螺丝锁付与拆卸机三轴设备,用于在最大 500 × 500 mm 的 LED 模组上锁付和拆卸 M0.8–M1.7 螺丝。打开 → 螺丝紧固JHIMS BL18 立式 4 轴 LED 显示屏箱体螺丝锁付机面向 LED 显示屏箱体的立式四轴锁付机,配有独立的 19 集视频课程。打开 →
 螺丝紧固JHIMS ZM320 台式四轴吹气式螺丝锁付机桌面式四轴螺丝锁付机,采用相同的控制器与吹气式供料。打开 →
 螺丝锁付2P-LXS500高速LED模组螺丝锁付机面向高产量产线的高速 LED 模组螺丝锁付平台。打开 →
 产线配套设备JH-D900 高精度自动点胶机自动点胶机,在 LED 模组与 PCB 装配线上与锁付工序配套使用。打开 →
 供料自动化透镜振动供料机 DPS-2用于 SMT 贴片产线的自动透镜振动盘供料器。打开 →Other guideBL18 视频教程同样的 19 集视频培训形式,应用于 BL18 LED 显示屏箱体锁付机。打开 →
 常见问题BL18 故障排查常见问题面向 BL18 的 53 条「现象→视频」对应修复,与本页使用的故障排查方法完全一致。打开 →
 Other guideR6-U 视频指南19 步视频形式,应用于 R6-U UV 激光打标机。打开 →
 Case study沙特阿拉伯案例一家 LED 显示屏制造商,以自动化螺丝锁付平台替代手动螺丝刀。打开 →
 Case study阿根廷安装在南美为一台箱体锁付机完成的调试与操作员培训。打开 →
 支持技术支持JHIMS 设备的远程诊断、备件与服务申请。打开 →
请将控制器屏幕或报警文字的照片,以及你当时所参照的视频编号发给我们——我方工程师会在一个工作日内回复。















