ที่อยู่
อาคาร A1 สวนอุตสาหกรรมหรุนเถิง เลขที่ 4 ถนนซีซาน ชุมชนหลงเถิง ตำบลสือเยี่ยน เขตเป่าอาน เซินเจิ้น 518000 ประเทศจีน
เวลาทำการ
จันทร์ – ศุกร์: 07:00–19:00 น.
วันหยุดสุดสัปดาห์: 10:00–17:00 น.
ที่อยู่
อาคาร A1 สวนอุตสาหกรรมหรุนเถิง เลขที่ 4 ถนนซีซาน ชุมชนหลงเถิง ตำบลสือเยี่ยน เขตเป่าอาน เซินเจิ้น 518000 ประเทศจีน
เวลาทำการ
จันทร์ – ศุกร์: 07:00–19:00 น.
วันหยุดสุดสัปดาห์: 10:00–17:00 น.

ชมวิดีโออย่างเป็นทางการของ JHIMS ทั้ง 19 วิดีโอสำหรับเครื่องขันและถอดสกรู ZM500 ตั้งแต่การเปิดเครื่องครั้งแรกจนถึงการถอดสกรู

คอร์สเรียนสำหรับผู้ควบคุมเครื่อง ZM500 แบบสามแกนสำหรับขันและถอดสกรูอย่างครบถ้วน – วิดีโอทางการของ JHIMS ทั้ง 19 ตอน เรียงตามลำดับที่ถ่ายทำ ตั้งแต่การต่อไฟและลม การจับยึดโมดูล LED ตัวแรกและการสอนพิกัดสกรู ไปจนถึงการคาลิเบรตกล้อง โหมดการตรวจจับความลึกและโหมดแรงบิด ไปจนถึงการถอดสกรู การขันกลับ และการเปลี่ยนขนาดสกรู
คำตอบโดยตรง: วิดีโอ 19 ตอนด้านล่างนี้คือชุดฝึกอบรมทางการของ JHIMS สำหรับเครื่องขันและถอดสกรู ZM500 และทุกตอนเล่นได้ภายในหน้านี้ หมายเลขวิดีโอในหน้านี้ตรงกับหมายเลข Part บน YouTube ดังนั้น Part 7 คือวิดีโอ 7 หากเป็นเครื่องใหม่ ให้ดูวิดีโอ 1 ถึง 8 ก่อน – เนื้อหาครอบคลุมฮาร์ดแวร์ โปรแกรมแรก การสอนพิกัด การคาลิเบรต และโหมดการตรวจจับความลึก หากคุณใช้งานเครื่องอยู่แล้ว ให้ใช้ตารางแก้ไขปัญหาด้านล่างเพื่อข้ามไปยังวิดีโอและไทม์สแตมป์ที่แก้ปัญหาของคุณได้ตรงจุด
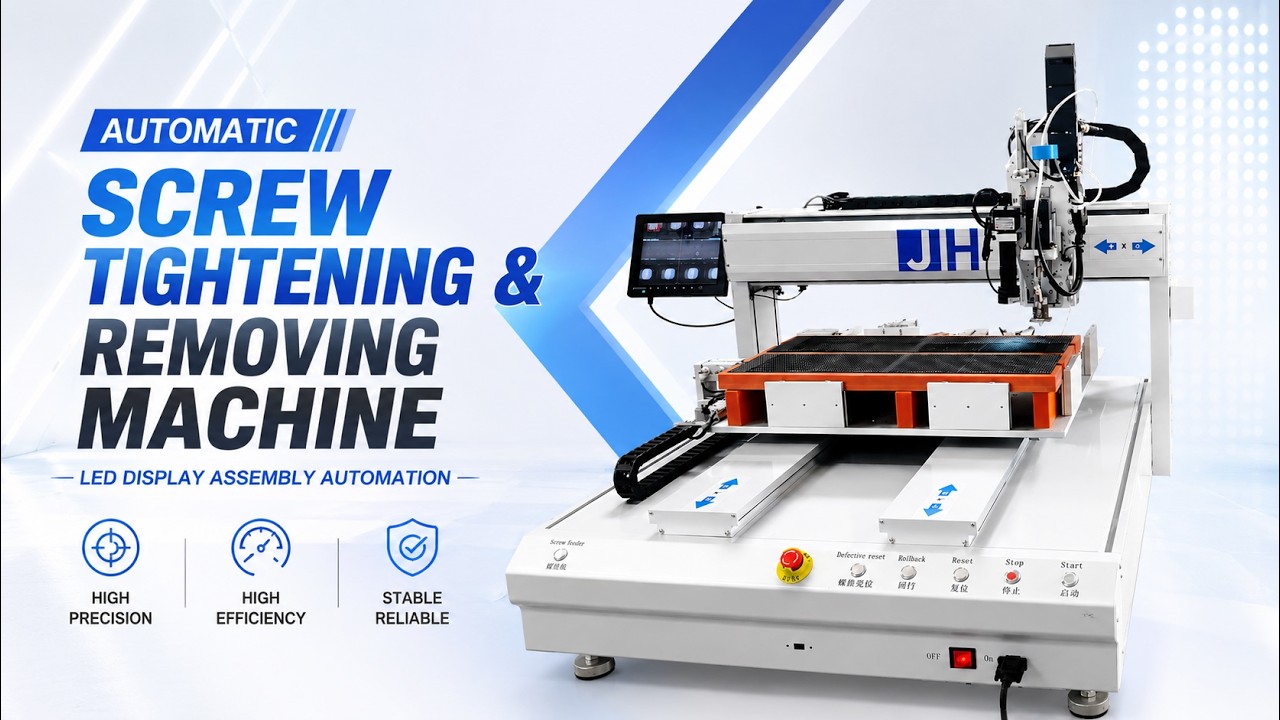
วิดีโอทั้ง 19 ตอนเป็นซีรีส์ ZM500 ทางการของ JHIMS บนช่อง YouTube ของเราเอง – Part 1 ถึง 19 เรียงตามลำดับที่ถ่ายทำ ไม่มีไฟล์อัปโหลดจากบุคคลที่สาม
ทำตามทั้งห้าเฟสตามลำดับ รายการวิดีโอแต่ละรายการจะระบุขั้นตอนที่แสดงในตอนนั้น ตามด้วยบันทึกที่กล่าวไว้ในวิดีโอต้นฉบับ
การต่อไฟเลี้ยง สายสัญญาณ และลม ฟีดเดอร์ถาดสั่น แคลมป์แบบนิวเมติก กล้อง CCD และแผงควบคุม
Video 1 — สำรวจฮาร์ดแวร์: ไฟเลี้ยง สายสัญญาณ ลม ฟีดเดอร์ และแผงควบคุม (9:40)
ช่วงเวลาสำคัญ: 00:00 ต่อสายไฟและสายสัญญาณ · 00:19 ต่อสายสัญญาณไปยังฟีดเดอร์สกรู · 01:56 ต่อท่อรับแรงดันลม · 02:34 แรงดันและความถี่ของชุดควบคุมฟีดเดอร์สกรู · 04:16 เปิดไฟเลี้ยงหลักของเครื่อง
หมายเหตุ: ชุดควบคุมถาดสั่นได้รับการตั้งค่าจากโรงงาน ปรับได้เฉพาะแรงดัน (U) และความถี่ (F) เท่านั้น – ห้ามแตะส่วนอื่นบนชุดควบคุมนั้น (ดูวิดีโอ 9)
หมายเหตุ: กดรีเซ็ตหลังเปิดเครื่องเพื่อให้สัญญาณเตือนหายไปและหัวกลับสู่จุดเริ่มต้น และกดรีเซ็ตอีกครั้งก่อนปิดสวิตช์ไฟ
Video 9 — ทบทวนฮาร์ดแวร์: ชุดควบคุมฟีดเดอร์ แคลมป์ กล้อง และมอเตอร์ขับ (8:12)
ช่วงเวลาสำคัญ: 01:37 เปลี่ยนภาษาของหน้าจอ · 02:09 เริ่มเดินสายที่แผงด้านหลัง · 02:22 ต่อท่อทางเข้าลมหลัก · 03:27 ปรับชุดควบคุมถาดสั่น (U/F) · 04:25 ใช้กระบอกลมหนีบจับโมดูล LED
หมายเหตุ: ท่อลมต้องพาดผ่านเซนเซอร์ก่อนถึงหัว – หากเดินท่อออกนอกเซนเซอร์ เครื่องจะตรวจไม่ได้ว่าสกรูมาถึงแล้ว
หมายเหตุ: แรงดันและความถี่บนชุดควบคุมฟีดเดอร์ได้รับการตั้งค่าก่อนส่งมอบ การเปลี่ยนค่าเหล่านี้เป็นสาเหตุที่พบบ่อยที่สุดที่ทำให้สกรูไม่ถูกป้อนอย่างสม่ำเสมออีกต่อไป
เปลี่ยนชุดควบคุมเป็นภาษาอังกฤษ ตั้งค่าพารามิเตอร์เริ่มต้น ปรับฟิกซ์เจอร์ให้เข้ากับขนาดโมดูล และสร้างโปรแกรมที่ตั้งชื่อไว้
Video 2 — เปลี่ยนชุดควบคุมเป็นภาษาอังกฤษและตั้งค่าพารามิเตอร์โปรแกรมแรก (9:25)
ช่วงเวลาสำคัญ: 00:06 เปิด Menu 4 เพื่อตั้งค่าภาษา · 00:29 เปลี่ยนชุดควบคุมเป็นภาษาอังกฤษ · 04:37 ป้อน 1 เพื่อหนีบจับชิ้นงาน · 05:14 เลื่อนเคอร์เซอร์สีแดงให้ตรงกลางรูสกรู · 05:49 บันทึกพิกัดแรกด้วยปุ่ม Location
หมายเหตุ: การเข้าสู่เมนูภาษานั้นใช้ปุ่มผสมเดียวกันบน ZM500 ทุกเครื่อง: Stop + Menu 1 แล้วจึง Menu 4
หมายเหตุ: ต้องหนีบจับชิ้นงานก่อนสอนพิกัดใด ๆ มิฉะนั้นทุกตำแหน่งที่บันทึกจะผิด
Video 3 — ปรับฟิกซ์เจอร์ให้เข้ากับขนาดโมดูล LED และสร้างโปรแกรมที่ตั้งชื่อไว้ (12:13)
ช่วงเวลาสำคัญ: 00:06 คลายสกรูเพื่อเลื่อนฟิกซ์เจอร์ของกระบอกลม · 02:18 เปิด Menu 3 เพื่อหนีบจับโมดูล · 03:41 เริ่มสร้างโปรแกรมใหม่ · 05:22 สลับวิธีป้อนข้อมูลสำหรับชื่อโปรแกรม · 07:57 ตั้งค่า follow-up length เป็นศูนย์
หมายเหตุ: ขนาดชิ้นงานสูงสุดของ ZM500 คือ L500 × W500 mm และสามารถเลื่อนฟิกซ์เจอร์ของกระบอกลมไปได้ทุกตำแหน่งภายในขอบเขตนั้น
หมายเหตุ: หากโมดูลไม่ราบก่อนหนีบจับ พิกัดที่สอนหลังจากนั้นจะคลาดเคลื่อนตามองศาที่โมดูลเอียงอยู่
Video 10 — เตรียมการถอดสกรู: หนีบจับ เปลี่ยนหัวดูด และเริ่มโปรแกรม (8:20)
ช่วงเวลาสำคัญ: 00:06 เริ่มถอดสกรูออกจากแผ่น · 00:53 ปรับฟิกซ์เจอร์ขณะกระบอกลมหนีบจับอยู่ · 03:59 เริ่มเปลี่ยนหัวดูดสำหรับการถอดสกรู · 06:06 ติดตั้งท่อลมก่อนถอดสกรู · 07:24 สลับวิธีป้อนข้อมูลเพื่อพิมพ์ชื่อชิ้นงาน
หมายเหตุ: หากรองรับชิ้นส่วนถอดสกรูไม่เข้าที่ ให้คลายสกรูตัวเล็กบนตัวยึดแทนการฝืนกดชิ้นส่วน – การฝืนจะทำให้ดอกขันเสียรูป
หมายเหตุ: การปรับกระบอกลมหลังหนีบจับคือสิ่งที่ทำให้ชิ้นงานไม่ขยับขณะขันสกรูออก
มองหาทุกรูสกรูผ่านกล้อง CCD บันทึกด้วยมือจับ คัดลอกรูปแบบรูที่เหมือนกันแบบกลุ่ม แล้วคาลิเบรตกล้องให้ตรงกับหัว
Video 4 — การเขียนโปรแกรมตอนที่ 1: หนีบจับโมดูลและสอนพิกัดรูสกรูแต่ละรูด้วยกล้อง CCD (17:07)
ช่วงเวลาสำคัญ: 00:32 ปลดแคลมป์กระบอกลมด้วยการรีเซ็ต · 01:55 เปลี่ยนค่าตัวเลือก 5 เพื่อหนีบจับ · 02:53 ใส่คำสั่งถอดสกรู · 09:07 วางเคอร์เซอร์ให้อยู่กลางรูสกรูแรก · 14:00 ตรวจซ้ำและแก้ไขพิกัดที่บันทึกไว้
หมายเหตุ: หากพิกัดของรูคลาดเคลื่อน เครื่องจะขันหรือถอดสกรูได้ไม่ถูกต้อง – เส้นเล็ง (crosshair) ต้องอยู่กลางรู ไม่ใช่ที่ขอบรู
หมายเหตุ: สำหรับโมดูล LED ให้ถอดหรือยกแผ่นบังออกเมื่อแผ่นบังปิดรูอยู่ video 5 แสดงวิธีลัดในการสอนจากโมดูลที่มีสกรูอยู่แล้ว
Video 5 — การตั้งโปรแกรมแบบเร็ว: คัดลอก pattern สกรูชุดหนึ่งไปยังส่วนที่เหมือนกัน (8:02)
ช่วงเวลาสำคัญ: 00:43 แนะนำวิธีการคัดลอกพิกัด · 02:14 เลื่อน CCD ไปที่รูสกรูช่วงล่างรูแรก · 04:00 กด 1 เพื่อเลือกตัวเลือกการคัดลอก · 05:59 คัดลอกพิกัดช่วงบนลงมาใต้บรรทัด 39 · 07:09 จัดพิกัดสกรูที่คัดลอกมาแต่ละจุดให้อยู่กลางใหม่
หมายเหตุ: การคัดลอกแบบกลุ่มใช้ได้เฉพาะเมื่อพื้นที่ที่สองมีระยะห่างรูเท่ากับพื้นที่แรก – ลวดลายที่ไม่สม่ำเสมอต้องสอนทีละรู (วิดีโอ 13)
หมายเหตุ: แม้การคัดลอกจะถูกต้องก็ต้องตรวจด้วยสายตา: รูที่เยื้องไปหนึ่งรูคือสกรูหนึ่งตัวที่จะขันไม่เข้า
Video 6 — คาลิเบรตกล้อง CCD เทียบกับหัว (7:42)
ช่วงเวลาสำคัญ: 01:00 เปิด Menu 4 สำหรับการคาลิเบรต · 01:45 คาลิเบรตระยะจากกล้องถึงหัว · 04:39 เจาะจุดมาร์กเกอร์ด้วยปุ่มทั้งสองข้าง · 05:58 หาตำแหน่งจุดมาร์กที่เจาะไว้ด้วย CCD · 07:15 กด Enter เพื่อยืนยันการคาลิเบรต
หมายเหตุ: ต้องคาลิเบรตใหม่ทุกครั้งที่ถอดหรือกระแทกกล้อง เมื่อเปลี่ยนหัวดูด หรือเมื่อตำแหน่งการประกอบดูไม่แม่นยำ – จุดประสงค์หลักของการคาลิเบรตคือการสร้างระยะห่างระหว่างกล้องกับหัวขึ้นใหม่
หมายเหตุ: หัวดูดที่งอหรือบิดเบี้ยวก็ต้องคาลิเบรตใหม่หลังเปลี่ยนเช่นกัน
Video 11 — สอนพิกัดด้วยมือจับ: ความเร็ว เส้นเล็ง และปุ่มบันทึก (15:16)
ช่วงเวลาสำคัญ: 00:01 เริ่มสอนพิกัดสกรู · 00:38 ปรับโฟกัสกล้องให้เห็นภาพชัด · 01:11 สลับเป็นความเร็วต่ำเมื่อใกล้รูสกรู · 01:52 บันทึกพิกัดแรกด้วยปุ่ม 1 · 13:01 ใส่คำสั่งการถอดสกรู
หมายเหตุ: การกด 1 หลายครั้งติดกันจะบันทึกพิกัดซ้ำ – กดหนึ่งครั้ง หนึ่งรู
หมายเหตุ: ขั้นตอนการสอนพิกัดใช้แบบเดียวกันทั้งการประกอบและการถอด โหมดจะถูกตั้งในพารามิเตอร์ภายหลัง ไม่ใช่ระหว่างการสอน
Video 13 — บันทึกพิกัดทุกรูและคัดลอกทั้งบล็อกไปยังส่วนถัดไป (11:09)
ช่วงเวลาสำคัญ: 01:03 กด 1 เพื่อบันทึกพิกัด · 02:54 สาธิตการคัดลอกพิกัดสกรูทั้งกลุ่ม · 03:50 เลือกตัวเลือกการคัดลอกใน Menu 1 · 05:48 จัดพิกัดที่คัดลอกมาให้ตรงกับศูนย์กลางรูสกรูใหม่ · 07:59 สาธิตการใช้งานผิดพลาดที่ทำให้พิกัดซ้ำกัน
หมายเหตุ: การคัดลอกแบบกลุ่มใช้ไม่ได้กับลวดลายรูที่ไม่สม่ำเสมอ – หากระยะห่างต่างกัน ให้สอนทีละรู
หมายเหตุ: เมื่อคัดลอก ให้ตรวจว่าระยะห่างปลายทางตรงกับระยะห่างต้นทางก่อนยืนยัน
ตั้งความสูงแกน Z เลือกโหมดการตรวจจับความลึกหรือโหมดแรงบิด ตั้งขีดจำกัดอายุการใช้งานดอกขัน ตรวจสอบพารามิเตอร์เริ่มต้น แล้วรันโปรแกรม – รวมถึงวิธีข้ามสกรูตัวหนึ่งหลังจากเกิดสัญญาณเตือน
Video 7 — ตั้งความสูงการประกอบของแกน Z และเลือกโหมดความลึกหรือโหมดแรงบิด (10:49)
ช่วงเวลาสำคัญ: 00:22 ค่อย ๆ ลดแกน Z ลงจนถึงพื้นผิว · 02:27 แก้ไขความสูงของแกน Z ทั้งหมดแบบกลุ่ม · 04:02 เลือกโหมดความลึกใน Menu 4 · 06:00 รีสตาร์ทเครื่องเพื่อให้โหมดมีผล · 07:45 เริ่มค่าแรงบิดที่ 0.03
หมายเหตุ: โหมดความลึกจะหยุดการขับเมื่อเซนเซอร์ตรวจพบคอลัมน์ยืดหด ส่วนโหมดแรงบิดจะหยุดเมื่อแรงบิดถึงค่าที่ตั้งไว้ ห้ามใช้สองการตั้งค่าปนกันในโปรแกรมเดียว
หมายเหตุ: แผ่นกดสีขาวต้องแตะเฉพาะผิว LED – การกดลงจะเปลี่ยนความสูงที่เพิ่งบันทึกไว้
Video 8 — รันโปรแกรม และข้ามสกรูหนึ่งตัวหลังสัญญาณเตือนความลึก (13:33)
ช่วงเวลาสำคัญ: 01:18 เปิดหน้า 2 ตัวเลือก 7 ใน menu 3 · 01:37 ตั้งค่าตัวเลือกที่ห้าเป็น 1 สำหรับตัวหนีบกระบอกลม · 02:20 สลับการเคลื่อนที่ของกล้องเป็นการเคลื่อนที่แบบเจาะ · 04:37 อ่านไฟเซนเซอร์เพื่อหาจุดหยุดเจาะ · 07:32 หมุนไม้บรรทัดยืดหดเพื่อตั้งความลึกการขัน
หมายเหตุ: ความผิดปกติของการตรวจจับความลึกหมายถึงสกรูไม่ได้ถูกขันถึงความลึกที่ตั้งไว้ – เครื่องจะหยุดแทนที่จะขันต่อ การข้ามสกรูตัวนั้นปลอดภัย แต่ต้องทำเครื่องหมายไว้เพื่อตรวจซ้ำ
หมายเหตุ: อย่าข้ามสกรูโดยไม่บันทึกไว้: บอร์ดที่ส่งถึงลูกค้าต้องไม่มีสกรูหลวมติดไป
Video 12 — ขีดจำกัดอายุการใช้งานดอกสว่าน การทดสอบมอเตอร์ และจุดอ้างอิง CCD (13:23)
ช่วงเวลาสำคัญ: 00:00 ตั้งขีดจำกัดอายุการใช้งานดอกสว่าน · 05:27 เปิด menu 4 ด้วย stop บวก menu 1 · 06:25 เลือกโหมดความลึกโดยใส่ 1 · 08:36 ปรับค่าแรงบิดในตัวเลือกที่สี่ · 09:52 ปิดเครื่องหลังจากตั้งค่าพารามิเตอร์แรงบิด
หมายเหตุ: ตัวนับอายุการใช้งานดอกสว่านเป็นเพียงตัวเตือน ไม่ใช่การวัด: เครื่องไม่สามารถมองเห็นการสึกหรอได้ ให้ตรวจดอกสว่านเมื่อมีสัญญาณเตือน
หมายเหตุ: การเลือกจุดอ้างอิงผิด (กล้องหรือหัวดูด) เป็นสาเหตุที่พบบ่อยซึ่งทำให้พิกัดที่สอนไว้ไม่ตรงกลางขึ้นมาทันที
Video 17 — ข้อมูลอ้างอิงพารามิเตอร์เริ่มต้น: การประกอบเทียบกับการถอด (3:01)
ช่วงเวลาสำคัญ: 00:08 ตั้งค่าพารามิเตอร์ความเร็วตาม · 00:51 เปิดการตั้งค่าการตรวจจับสกรู · 01:22 ปิด = ล็อกสกรู, เปิด = ถอดสกรู · 02:32 เพิ่มความสูงการถอดเป็น 15 หรือ 20 · 02:49 เปิดสวิตช์การถอดสกรู
หมายเหตุ: สวิตช์การถอดสกรูต้องป้อนเป็น 1 เพื่อถอดสกรู และ 0 เพื่อขันสกรู – การป้อนค่าผิดเป็นสาเหตุปกติที่ทำให้รอบการถอดสกรูไม่ทำงาน
หมายเหตุ: ตรวจความสูงการถอดเทียบกับผลิตภัณฑ์ทุกครั้งก่อนรันการถอด: ต่ำเกินไปหัวจะชนโมดูล
Video 18 — การประกอบในโหมดแรงบิด: คอลัมน์ยืดหดและค่าแรงบิด (4:40)
ช่วงเวลาสำคัญ: 00:00 หมุนคอลัมน์ยืดหดออกจากเซนเซอร์ · 00:53 เลือก 0 สำหรับโหมดแรงบิด · 01:15 เปิดการตั้งค่ากลุ่มอัจฉริยะ ตัวเลือก 7 · 02:32 ลดพารามิเตอร์แรงบิดลงเป็น 0.04 · 03:33 กด OK เพื่อบันทึกพารามิเตอร์
หมายเหตุ: 0.15 N·m ถือว่าสูงสำหรับสกรูเหล่านี้แล้ว ควรไล่ขึ้นจากแรงบิดต่ำแทนการเริ่มที่ค่าสูง
หมายเหตุ: ในโหมดแรงบิด เซนเซอร์ตรวจจับความลึกต้องไม่ทำงาน มิฉะนั้นเครื่องจะหยุดก่อนถึงค่าแรงบิดที่ตั้งไว้
เปลี่ยนหัวสำหรับการถอด รันการถอดจากเคอร์เซอร์ ล็อกสกรูกลับในภายหลัง สลับโปรแกรมถอดกลับเป็นโหมดประกอบ และสร้างพิกัดใหม่หลังเปลี่ยนจิ๊ก
Video 14 — ตั้งค่าความสูงแกน Z แล้วรันการถอดสกรูจากเคอร์เซอร์ (6:09)
ช่วงเวลาสำคัญ: 00:09 ตั้งค่าพิกัดแกน Z สำหรับการประกอบ · 02:27 ป้อนค่าความสูงแกน Z 68.6 mm · 03:11 ทดสอบสกรูหนึ่งตัวในโหมดขั้นตอนเดียว · 04:32 ตั้งเวลาล็อกสูงสุดเป็น 0.5 สำหรับการถอด · 05:30 รันจากเคอร์เซอร์เพื่อถอดสกรูที่เหลือ
หมายเหตุ: หัวดูดควรลอยอยู่เหนือผิว LED เล็กน้อย ไม่กดลงบนผิว – ดอกขันยังมีระยะเดินเมื่อเลื่อนลงมา
หมายเหตุ: การรันจากเคอร์เซอร์จะทำงานต่อจากพิกัดปัจจุบัน ดังนั้นหากตำแหน่งเคอร์เซอร์ผิด เครื่องจะเริ่มที่สกรูตัวที่ผิด
Video 15 — ล็อกกลับหลังการถอด และเปลี่ยนชิ้นส่วนฟีดเดอร์ (Feeder) สำหรับขนาดสกรูที่ต่างกัน (9:00)
ช่วงเวลาสำคัญ: 00:09 เปลี่ยนหัวดูด · 00:42 ยกจิ๊กขึ้นและใส่ดอกสว่าน · 01:42 เปลี่ยนท่อลมส่งสกรู · 05:34 เปลี่ยนชิ้นส่วนฟีดเดอร์ (Feeder) สำหรับขนาดสกรูใหม่ · 07:30 ติดตั้งรางส่งสกรู M1.0
หมายเหตุ: ท่อลมที่ไม่ได้กดลงไปจนสุดเป็นสาเหตุคลาสสิกที่ทำให้สกรูไปไม่ถึงหัว
หมายเหตุ: การเปลี่ยนขนาดสกรูหมายถึงเปลี่ยนทั้งชิ้นส่วนฟีดเดอร์และดอกขันพร้อมกัน – ดอกขันที่ไม่ตรงขนาดจะทำให้ทั้งหัวสกรูและดอกขันเสียหาย
Video 16 — แปลงโปรแกรมถอดกลับเป็นโปรแกรมประกอบ (15:49)
ช่วงเวลาสำคัญ: 00:07 เปลี่ยนเวลาล็อกเป็น 1.5 วินาที · 01:15 ปิดโหมดถอดสกรู · 03:56 คัดลอกโปรแกรมไปยังชุดควบคุม · 07:33 ป้อนความสูงแกน Z 60.8 · 14:46 รันจากเคอร์เซอร์สำหรับสกรูที่เหลือ
หมายเหตุ: การประกอบและการถอดใช้รายการพิกัดร่วมกัน แต่ไม่ใช้เวลาร่วมกัน: เวลาถอดและเวลาล็อกตั้งแยกกัน
หมายเหตุ: ห้ามเลื่อนกระบอกลมจับยึดขึ้นลงเร็วเกินไป – จะทำให้ชิ้นงานขยับและพิกัดที่สอนไว้ใช้ไม่ได้อีก
Video 19 — สร้างพิกัดใหม่หลังเปลี่ยนจิ๊กและรันต่อ (13:22)
ช่วงเวลาสำคัญ: 00:15 ปิดใช้งานโหมดถอดสกรู · 00:48 พิกัดเลื่อนไปหลังเพิ่มจิ๊ก · 02:18 เลือกตัวเลือก 9 เพื่อสอนค่าชดเชย (offset) · 09:12 เพิ่มแรงบิดจาก 0.04 เป็น 0.045 · 12:45 รันจากเคอร์เซอร์เพื่อทำการประกอบให้เสร็จ
หมายเหตุ: การเพิ่มหรือเลื่อนจิ๊กจะเปลี่ยนตำแหน่งชิ้นงาน พิกัดที่สอนไว้ก่อนหน้าจึงใช้ไม่ได้อีก – ต้องสอนใหม่ทั้งหมดแทนการปรับเพียงรูเดียว
หมายเหตุ: การทดสอบแบบขั้นตอนเดียวที่สกรูตัวแรกช่วยยืนยันโปรแกรมที่สร้างใหม่ก่อนการรันอัตโนมัติ
ข้อมูลทั้งหมดด้านล่างมาจากสเปกสินค้าและวิดีโอฝึกอบรม ตรวจสอบก่อนขันสกรูตัวแรก และหลังเปลี่ยนสินค้า ขนาดสกรู หรือจิ๊กทุกครั้ง
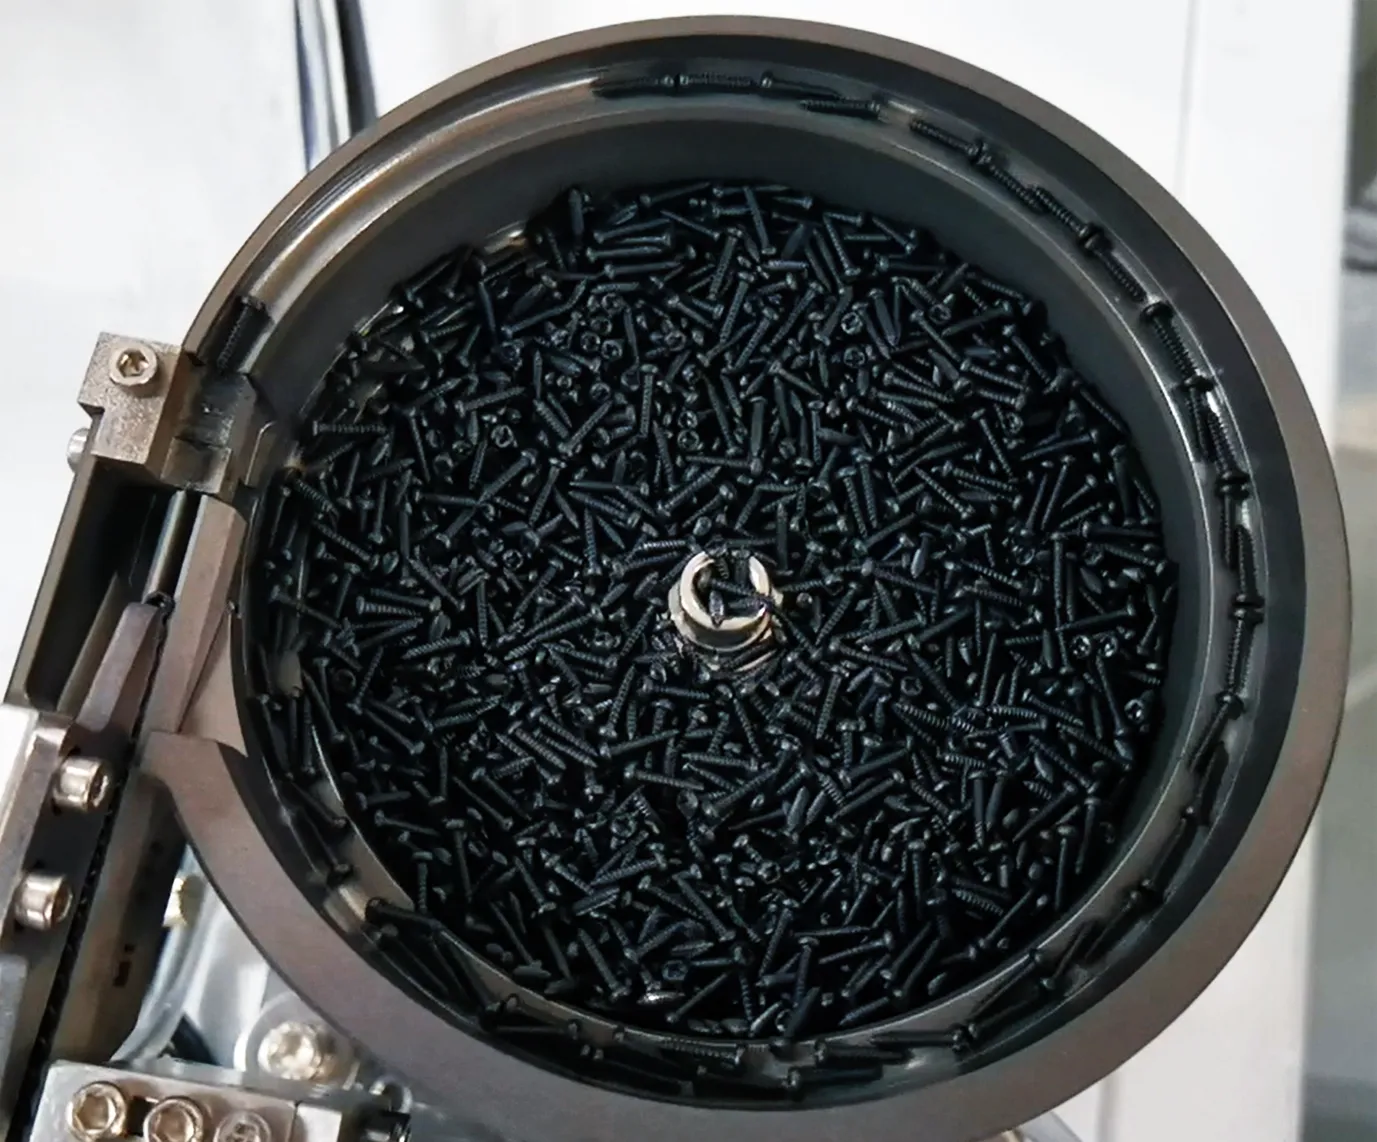
หมายเหตุ: ZM500 เก็บโปรแกรมได้สูงสุด 1,000 โปรแกรม ดังนั้นการเก็บหนึ่งโปรแกรมต่อหนึ่งสินค้าคือวิธีเปลี่ยนงานที่เร็วที่สุด: เรียกโปรแกรม แคลมป์ แล้วรัน
หมายเลขวิดีโอตรงกับหมายเลข Part บน YouTube ใช้ตารางนี้เพื่อตัดสินใจว่าต้องดูวิดีโอใดก่อนเริ่มรับชม
| วิดีโอ | ระยะ | หัวข้อ | ทำขั้นตอนนี้ภายหลังได้ |
|---|---|---|---|
| Video 1 | Phase 1 | ภาพรวมฮาร์ดแวร์: ไฟเลี้ยง สายสัญญาณ ลม ฟีดเดอร์ (Feeder) และแผงควบคุม | ระบุชิ้นส่วนทุกส่วนของ ZM500 และต่อการเชื่อมต่อไฟฟ้า สัญญาณ และลมให้ถูกต้อง |
| Video 2 | Phase 2 | สลับชุดควบคุมเป็นภาษาอังกฤษและตั้งค่าพารามิเตอร์โปรแกรมชุดแรก | เปิดเมนูพารามิเตอร์ เปลี่ยนภาษาของอินเทอร์เฟซ และป้อนค่าเริ่มต้นที่ ZM500 ต้องใช้ก่อนสอนโปรแกรม |
| Video 3 | Phase 2 | ปรับจิ๊กให้เข้ากับขนาดโมดูล LED และสร้างโปรแกรมที่ตั้งชื่อไว้ | เลื่อนแคลมป์ลมและบล็อกรองรับให้เหมาะกับโมดูล แล้วบันทึกงานภายใต้ชื่อโปรแกรมของตัวเอง |
| Video 4 | Phase 3 | การเขียนโปรแกรมตอนที่ 1: แคลมป์โมดูลและสอนรูสกรูแต่ละรูด้วยกล้อง CCD | บันทึกพิกัดรูสกรูทีละรู โดยใช้เส้นเล็งของกล้องและปุ่มบนมือจับ |
| Video 5 | Phase 3 | การเขียนโปรแกรมแบบเร็ว: คัดลอกรูปแบบสกรูชุดหนึ่งไปยังส่วนที่เหมือนกัน | ลดเวลาเขียนโปรแกรมลงโดยคัดลอกบล็อกพิกัดที่สอนไว้แล้วไปยังพื้นที่ที่เหมือนกันอีกพื้นที่ของสินค้าชิ้นเดียวกัน |
| Video 6 | Phase 3 | คาลิเบรตกล้อง CCD ให้อ้างอิงกับหัว | สอนเครื่องให้รู้ตำแหน่งของกล้องเทียบกับหัวดูด เพื่อให้ทุกพิกัดที่สอนไว้ตกลงบนรูสกรูจริง |
| Video 7 | Phase 4 | ตั้งความสูงแกน Z สำหรับการประกอบและเลือกโหมดการตรวจจับความลึกหรือโหมดแรงบิด | ตั้งความสูงที่ใช้ขันสกรู และทำความเข้าใจความแตกต่างระหว่างโหมดการตรวจจับความลึกกับโหมดแรงบิด |
| Video 8 | Phase 4 | รันโปรแกรม และข้ามสกรูหนึ่งตัวหลังการแจ้งเตือนความลึก | ตั้งค่าพารามิเตอร์ให้ครบ รันโปรแกรม และแก้ไขเมื่อเกิดการแจ้งเตือนที่ ZM500 ขึ้นระหว่างการทำงาน |
| Video 9 | Phase 1 | ทบทวนฮาร์ดแวร์: ชุดควบคุมฟีดเดอร์ (Feeder) แคลมป์ กล้อง และมอเตอร์ไขควง | คำอธิบายส่วนประกอบแบบละเอียดขึ้นเป็นรอบที่สอง – มีประโยชน์เมื่อคุณกำลังตรวจสอบการเชื่อมต่อที่ไม่แน่ใจ |
| Video 10 | Phase 2 | เตรียมถอดสกรู: แคลมป์ เปลี่ยนหัวดูด และเริ่มโปรแกรม | เปลี่ยนเครื่องจากการขันสกรูเป็นการถอดสกรู และยืนยันว่าสินค้าวางแนบสนิทก่อนบันทึกค่าใด ๆ |
| Video 11 | Phase 3 | สอนพิกัดด้วยมือจับ: ความเร็ว เส้นเล็ง และปุ่มบันทึก | ใช้มือจับให้ถูกวิธี – การสลับความเร็ว ปุ่มขยับ X/Y และหลักการกดครั้งเดียวเพื่อบันทึกรู |
| Video 12 | Phase 4 | ขีดจำกัดอายุการใช้งานดอกสว่าน การทดสอบมอเตอร์ และจุดอ้างอิงของ CCD | ตั้งตัวนับอายุการใช้งานดอกสว่าน และรู้ว่าต้องใช้ปุ่มแก้ไขใดกับการแจ้งเตือนแต่ละแบบ |
| Video 13 | Phase 3 | บันทึกพิกัดรูทั้งหมดและคัดลอกบล็อกแบบกลุ่มไปยังส่วนถัดไป | บันทึกพิกัดให้ครบทั้งชุด และคัดลอกพิกัดเป็นช่วงไปยังหมายเลขซีเรียลถัดไป |
| Video 14 | Phase 5 | ตั้งความสูงแกน Z แล้วรันการถอดสกรูจากเคอร์เซอร์ | ตั้งค่าอ้างอิงความสูงสำหรับการประกอบ และเริ่มการถอดแบบอัตโนมัติจากตำแหน่งปัจจุบัน |
| Video 15 | Phase 5 | ล็อกกลับหลังการถอด และเปลี่ยนชิ้นส่วนฟีดเดอร์ (Feeder) สำหรับขนาดสกรูที่ต่างกัน | ขันสกรูกลับเข้าไปหลังการถอด และปรับฟีดเดอร์ (Feeder) กับหัวให้เข้ากับขนาดสกรูอื่น |
| Video 16 | Phase 5 | แปลงโปรแกรมถอดกลับเป็นโปรแกรมประกอบ | นำโปรแกรมที่สร้างไว้สำหรับถอดสกรูกลับมาใช้ โดยให้ขันสกรูแทนการคลายสกรูออก |
| Video 17 | Phase 4 | ตารางอ้างอิงพารามิเตอร์เริ่มต้น: การประกอบเทียบกับการถอด | อ่านหน้าจอพารามิเตอร์เริ่มต้น และรู้ว่าค่าใดใช้กับการขันสกรูและค่าใดใช้กับการถอดสกรู |
| Video 18 | Phase 4 | การประกอบในโหมดแรงบิด: telescopic column และค่าแรงบิด | เดินเครื่องในโหมดแรงบิด – เซนเซอร์ไม่ถูกกระตุ้น แรงบิดจะค่อย ๆ เพิ่มขึ้นจนสกรูแน่น |
| Video 19 | Phase 5 | สร้างพิกัดใหม่หลังเปลี่ยนจิ๊กและรันต่อ | กู้คืนโปรแกรมที่พิกัดไม่ตรงกับสินค้าอีกต่อไปหลังเปลี่ยนจิ๊ก |
อาการตามลำดับที่ผู้ควบคุมเครื่องรายงาน พร้อมวิดีโอและไทม์สแตมป์ที่แก้แต่ละอาการ แจ้งหมายเลขวิดีโอและไทม์สแตมป์เมื่อติดต่อวิศวกรของเรา – ช่วยลดการถามตอบไปได้หนึ่งรอบ
| อาการหรือการแจ้งเตือน | สาเหตุที่เป็นไปได้มากที่สุด | สิ่งที่ต้องทำ | วิดีโอ |
|---|---|---|---|
| สกรูหยุดป้อน ไม่มีสกรูที่หัว | สกรูติดขัดในท่อส่ง หรือท่อไม่ได้กดลงไปจนสุดข้อต่อ | กดตัวล็อกสีขาวและดันท่อลมเข้าไปจนสุดข้อต่อ ตรวจสอบรางของฟีดเดอร์ (Feeder) แล้วทำงานต่อ | 15 |
| ฟีดเดอร์ (Feeder) สั่นแต่ไม่มีสกรูออกมา | แรงดันหรือความถี่ของถาดสั่นถูกเปลี่ยน | คืนค่า U และ F กลับเป็นค่าจากโรงงาน – บนชุดควบคุมนั้นปรับได้เฉพาะ U และ F | 9 |
| เครื่องแจ้งเตือนหลังขันสกรูครบจำนวนที่ตั้งไว้ | ตัวนับอายุการใช้งานดอกสว่านถึงขีดจำกัดแล้ว | ตรวจสอบบิต หากยังใช้งานได้ดี ให้เพิ่มขีดจำกัดในการตั้งค่าอายุการใช้งานบิต | 12 |
| สัญญาณเตือนสกรูไถล / ฟันเฟืองไถล | สกรูไม่เข้าที่ บิตสึก หรือการขับถูกขัดจังหวะ | เคลียร์สกรูที่หัว หากสกรูถูกขับเข้าไปแล้วให้กด Start หากยังให้ใช้สวิตช์ทดสอบมอเตอร์ | 12 |
| สัญญาณเตือนความผิดปกติของการตรวจจับความลึกระหว่างการทำงาน | สกรูไม่ได้ไปถึงความลึกที่ตั้งไว้ | กด Start หนึ่งครั้งเพื่อข้ามสกรูตัวนั้นและทำงานต่อ ทำเครื่องหมายสกรูที่ข้ามไว้เพื่อตรวจซ้ำ | 8 |
| สกรูที่ขันแล้วยังหลวมในโหมดแรงบิด | แรงบิดต่ำเกินไป หรือเซนเซอร์อุตสาหกรรมตรวจพบ telescopic column อยู่ | หมุน telescopic column ลงจนเซนเซอร์อุตสาหกรรมไม่ทำงาน แล้วเพิ่มแรงบิดทีละขั้นและทดสอบ | 18 |
| สกรูเข้าไม่ตรงศูนย์กลาง | พิกัดไม่ตรงศูนย์กลาง หรือจุดอ้างอิงกล้อง/หัวดูดไม่ถูกต้อง | จัดกากบาทให้อยู่ศูนย์กลางใหม่แล้วกด Location ตรวจสอบการตั้งค่าจุด CCD | 4 / 12 |
| พิกัดผิดทั้งหมดหลังเปลี่ยนจิ๊ก | ตำแหน่งสินค้าเลื่อนตามจิ๊ก | สร้างรายการพิกัดใหม่สำหรับตำแหน่งใหม่ แล้วเริ่มทำงานจากเคอร์เซอร์ | 19 |
| การถอดสกรูไม่ทำงาน | ยังไม่ได้เปิดโหมดถอดสกรู | ตั้งโหมดถอดสกรูเป็น 1 (0 ขับสกรูเข้า 1 ถอดสกรูออก) | 17 |
| หัวถอดสกรูกระแทกสินค้า | ตั้งความสูงการถอดต่ำเกินไป | เพิ่มความสูงการถอดสกรู – วิดีโอใช้ค่า 15 หรือ 20 เมื่อหัวสัมผัสชิ้นงาน | 17 |
| หัวชนหรือตกลงบนสินค้า | ปิดไฟโดยไม่ได้ทำ homing | กดรีเซ็ตก่อนปิดไฟทุกครั้ง | 1 / 2 |
| เครื่องไม่เคลื่อนที่หลังเปิดไฟ | เกิดสัญญาณเตือนขณะเริ่มทำงาน | กดปุ่มรีเซ็ต – หัวจะกลับสู่จุดเริ่มต้นและสัญญาณเตือนจะหายไป | 2 |
ชิ้นส่วนที่คุณจะเปลี่ยนระหว่างการใช้งานปกติ และตำแหน่งที่แสดงการเปลี่ยนแต่ละรายการไว้ การเปลี่ยนขนาดสกรูต้องเปลี่ยนชิ้นส่วนฟีดเดอร์ (Feeder) สามชิ้นและบิตพร้อมกัน
| Part | เมื่อใดควรเปลี่ยนหรือตรวจสอบ | สาธิตใน |
|---|---|---|
| Driver bit | เมื่อถึงขีดจำกัดอายุการใช้งานที่ตั้งไว้ในชุดควบคุม หรือทันทีที่หัวสกรูเริ่มหลุดขบ | 12 |
| หัวดูด (ชุดประกอบ) | เมื่อหัวดูดถูกกระแทก ผิดรูป หรือจับสกรูไม่ตรงฉาก | 1, 10 |
| ชิ้นส่วนถอดสกรู | ติดตั้งสำหรับงานถอดสกรู และถอดออกอีกครั้งเมื่อประกอบ | 10, 15 |
| ชิ้นส่วนฟีดเดอร์ (Feeder) ตามขนาดสกรู | ทุกครั้งที่ขนาดสกรูเปลี่ยน – M0.8, M1.0 และ M1.7 ต้องใช้ชิ้นส่วนของตัวเอง | 15 |
| ท่อจ่ายลม | เมื่อสกรูไม่ไปถึงหัวอีกต่อไป ให้ใส่กลับจนสุดข้อต่อ | 15 |
| บล็อกรองรับและตำแหน่งแคลมป์ | ทุกครั้งที่เปลี่ยนสินค้า | 3, 10 |
| การสอบเทียบกล้องกับหัว | หลังถอดหรือกระแทกกล้อง หรือหลังเปลี่ยนหัวดูดทุกครั้ง | 6 |
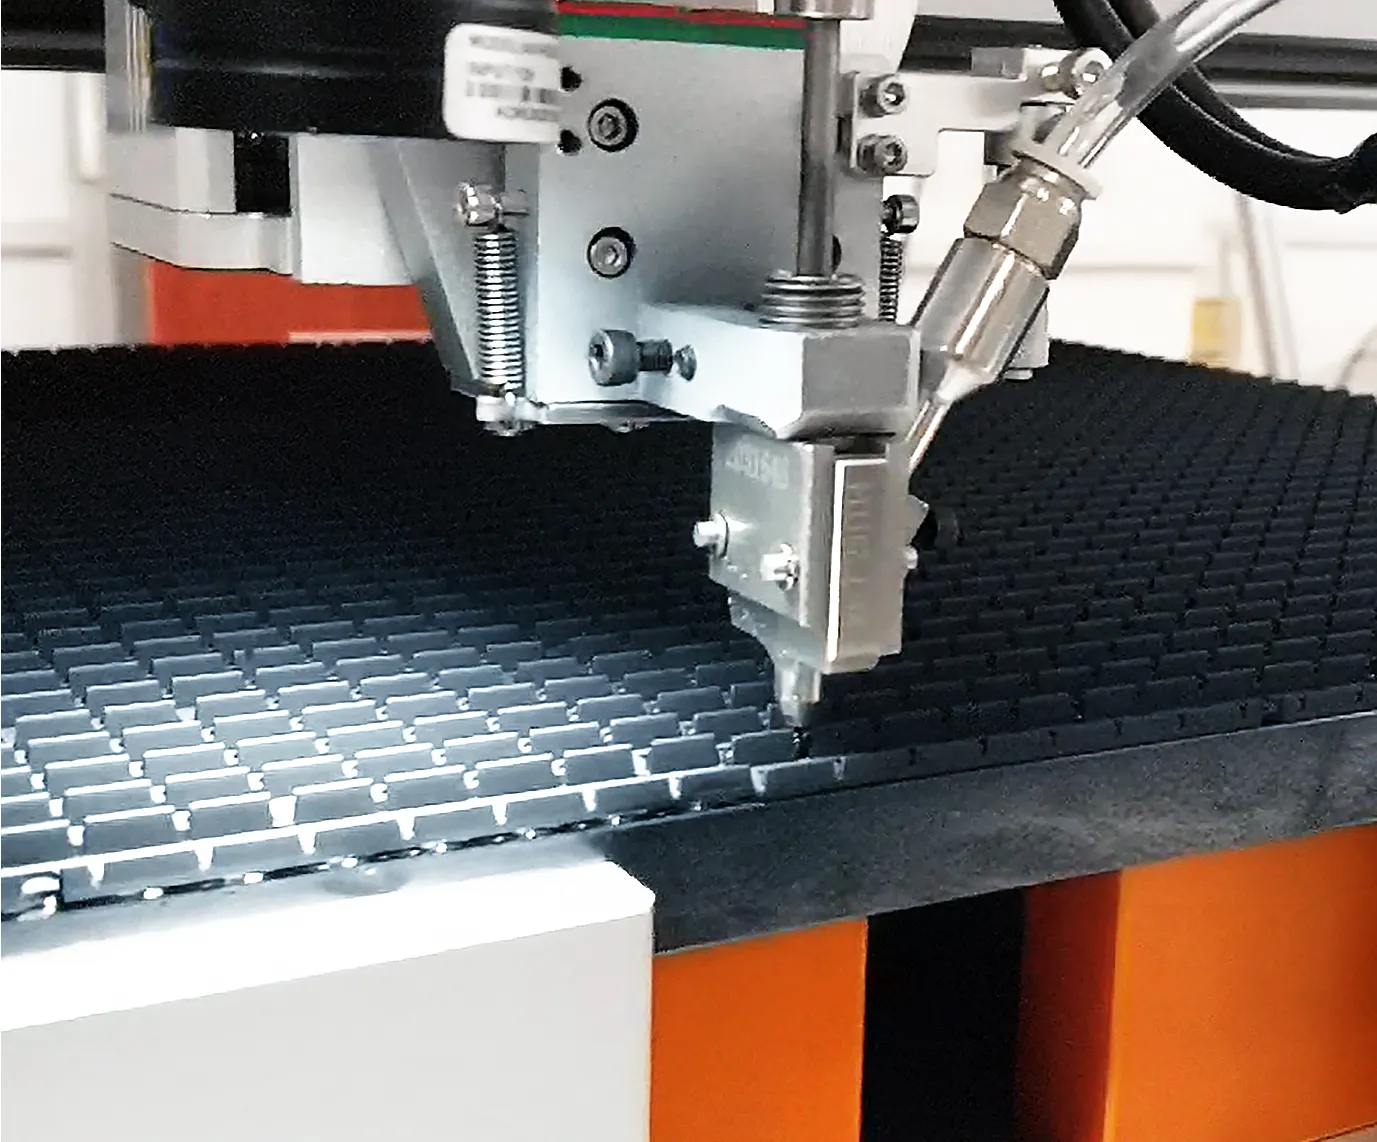
ZM500 ใช้พิกัดชุดเดียวกันและ gantry ตัวเดียวกันทั้งการประกอบและการถอดสกรู มีสี่สิ่งที่เปลี่ยน และทั้งสี่อย่างแสดงไว้ในวิดีโอ 10 ถึง 19
หมายเหตุ: หลังการถอดสกรูหนึ่งรอบ ให้ขันสกรูกลับด้วยหัวดูดสำหรับประกอบ (วิดีโอ 15) และตรวจสอบบิตทุกครั้งก่อนขับตามแพตเทิร์นเต็มอีกรอบ
ค่าตามที่ประกาศไว้ในหน้าสินค้า ZM500 – ใช้ค่านี้ ไม่ใช่ค่าที่คุณอาจจำได้จากเครื่องรุ่นเก่า
| รายการ | ข้อมูลจำเพาะ | รายการ | ข้อมูลจำเพาะ |
|---|---|---|---|
| รุ่น | ZM500 | ข้อมูลจำเพาะของสกรู | M0.8–M1.7 |
| จำนวนแกน | 3+1 แกน (แกน Y เสริม) | ความแม่นยำในการวางตำแหน่ง | ±0.025 mm |
| ความสามารถในการทำซ้ำ | ±0.025 mm | ขนาดสินค้าที่รองรับ | L500 × W500 mm |
| ประสิทธิภาพการขัน | 0.9–1.2 วินาทีต่อสกรู | จำนวนตัวขับพร้อมกัน | 1 (ตัวขับไฟฟ้าเซอร์โว) |
| ระยะเคลื่อนที่ใช้งาน (X/Y/Z) | 520 × 520 × 100 mm | ขนาดโดยรวม | 960 × 900 × 750 mm |
| น้ำหนักเครื่อง | ประมาณ 110 kg | วิธีการควบคุม | การ์ดควบคุม + มือจับ |
| แหล่งจ่ายไฟ | AC 220V, 50 Hz | แรงดันลมใช้งาน | 0.55–0.65 MPa |
| วิธีการป้อนสกรู | แบบเป่าลม (นิวเมติก) | Feeder type | ถาดสั่นความแม่นยำสูง |
| การจัดเก็บโปรแกรม | 1,000 โปรแกรม | จอแสดงผล | หน้าจอทัชสกรีน |
| วิธีการจัดตำแหน่ง | ใช้กล้องช่วย | โหมดจิ๊ก | ตัวต่อตัว |
| ฟังก์ชันสัญญาณเตือน | การไถล ความผิดปกติของการป้อน | การตรวจจับความลึก | โมดูลเซนเซอร์อุตสาหกรรมในตัว |
คำตอบเหล่านี้ใช้หมายเลขวิดีโอและเวลาเดียวกับซีรีส์ ZM500 19 ตอนด้านบน
เครื่องนี้JHIMS ZM500 เครื่องขันสกรูและถอดสกรูอัตโนมัติเครื่องสามแกนสำหรับขับและถอดสกรู M0.8–M1.7 บนโมดูล LED ขนาดไม่เกิน 500 × 500 mmเปิด → การยึดสกรูเครื่องขันสกรูตู้จอแสดงผล LED แบบ 4 แกนแนวตั้ง JHIMS BL18เครื่องยึดสกรูแนวตั้งสี่แกนสำหรับตู้จอ LED พร้อมหลักสูตรเฉพาะ 19 วิดีโอเปิด →
 การยึดสกรูเครื่องขันสกรูแบบเป่าลม 4 แกน ตั้งโต๊ะ รุ่น ZM320 จาก JHIMSเครื่องยึดสกรูสี่แกนแบบตั้งโต๊ะที่ใช้ชุดควบคุมเดียวกันและการป้อนแบบเป่าลมเปิด →
 การขันสกรูเครื่องขันสกรูโมดูล LED ความเร็วสูง 2P-LXS500แท่นขันสกรูโมดูล LED ความเร็วสูงสำหรับไลน์การผลิตปริมาณมากเปิด →
 อุปกรณ์คู่ไลน์ผลิตเครื่องจ่ายกาวอัตโนมัติความแม่นยำสูง JH-D900เครื่องจ่ายกาวอัตโนมัติที่ใช้คู่กับการยึดสกรูบนไลน์ประกอบโมดูล LED และ PCBเปิด →
 ระบบป้อนอัตโนมัติฟีดเดอร์ (Feeder) แบบถาดสั่นสำหรับเลนส์ DPS-2ถาดสั่นป้อนเลนส์แบบอัตโนมัติสำหรับไลน์ SMT pick-and-placeเปิด →Other guideคู่มือวิดีโอ BL18รูปแบบการอบรม 19 วิดีโอแบบเดียวกัน นำมาใช้กับเครื่องยึดสกรูตู้จอ LED รุ่น BL18เปิด →
 คำถามที่พบบ่อยคำถามที่พบบ่อยในการแก้ปัญหา BL1853 วิธีแก้ไขจากอาการสู่วิดีโอสำหรับ BL18 – ใช้วิธีการแก้ไขปัญหาแบบเดียวกับที่ใช้ในหน้านี้เปิด →
 Other guideคู่มือวิดีโอ R6-Uรูปแบบวิดีโอ 19 ขั้นตอนที่ใช้กับเครื่องมาร์กด้วยเลเซอร์ UV รุ่น R6-Uเปิด →
 Case studyกรณีศึกษาซาอุดีอาระเบียผู้ผลิตจอแสดงผล LED ที่เปลี่ยนจากไขควงมือมาใช้แพลตฟอร์มขันสกรูอัตโนมัติเปิด →
 Case studyการติดตั้งในอาร์เจนตินาการทดสอบเดินเครื่องและการฝึกอบรมผู้ปฏิบัติงานสำหรับเครื่องยึดตู้ในอเมริกาใต้เปิด →
 การสนับสนุนการสนับสนุนทางเทคนิคการวินิจฉัยทางไกล อะไหล่ และการแจ้งขอรับบริการสำหรับเครื่อง JHIMS.เปิด →
ส่งภาพหน้าจอชุดควบคุมหรือข้อความแจ้งเตือนและหมายเลขวิดีโอที่คุณกำลังดูอยู่มาให้เรา – วิศวกรของเราตอบภายในหนึ่งวันทำการ















