Адрес
Корпус A1, промышленный парк Runteng, ул. Сишань, 4, община Лунтэн, подрайон Шиянь, район Баоань, Шэньчжэнь 518000, Китай
Часы работы
Понедельник – пятница: 7:00–19:00
Выходные: 10:00–17:00
Адрес
Корпус A1, промышленный парк Runteng, ул. Сишань, 4, община Лунтэн, подрайон Шиянь, район Баоань, Шэньчжэнь 518000, Китай
Часы работы
Понедельник – пятница: 7:00–19:00
Выходные: 10:00–17:00

Аргентинский производитель корпусов LED-дисплеев заменил ручную затяжку винтов установкой JHIMS BL18: повторяемый момент и ускоренная сборка корпусов.

Как производитель корпусов LED-дисплеев в Аргентине перешёл от ручной затяжки винтов — циклов, зависевших от оператора, и момента, менявшегося от винта к винту, — к вертикальной четырёхосевой установке завинчивания винтов JHIMS BL18.
Кратко: кто заказчик, куда поставлена машина и что стало причиной инвестиции.
Производство LED-дисплеев в Аргентине — конкурентный экспортно ориентированный сегмент, и качество корпуса оценивают заказчики, которые видят готовую стену, а не сборочный верстак за ней. Корпус, который неплотно закрывается, или соединение, ослабевающее в эксплуатации, заметны на объекте.
Вот почему проект строился вокруг стабильности в той же мере, что и вокруг скорости. Более быстрое производство корпусов на верстаке, который затягивает каждый винт с разным моментом, лишь переносит проблему на следующие этапы, поэтому с самого начала требовалась машина, выполняющая одинаковое завинчивание на каждом корпусе.
Корпуса LED-дисплеев собирают из листового металла и алюминиевых профилей, а каждый модуль или плата удерживается крепежом M4. До этого проекта операторы заказчика затягивали такие винты вручную электрическими или ручными отвёртками на сборочном верстаке — тем же способом крепления, который годами применялся во всём цехе по производству корпусов.
У ручной затяжки есть две издержки, которые проявляются только при серийном объёме. Первая — темп: каждый винт должен быть взят, установлен, затянут и проверен человеком, поэтому выпуск готовых корпусов зависит от скорости работы оператора.
Вторая — стабильность: при ручной затяжке момент получается таким, какой прикладывает оператор, поэтому усилие зажима различается от винта к винту и от оператора к оператору.
Именно эти две издержки стали толчком к проекту. Заказы на корпуса росли, а разницу между корпусом, который плотно закрывается, и корпусом, требующим доработки, определяло мастерство оператора, а не настройка машины.

Каждая заявленная проблема сводится к одному свойству ручной затяжки: крепёж получает момент от руки человека, а рука не является калиброванным инструментом. Два оператора с одной и той же отвёрткой не создадут одинаковое усилие зажима, и один и тот же оператор не обеспечит его в 08:00 и в 17:00.
Время цикла объясняется той же причиной. При ручной сборке винт — наименьшая единица работы, и оператор выполняет её целиком: взять, установить, затянуть, проверить. Автоматизация сама по себе не ускоряет завинчивание — она исключает оператора из этой последовательности и позволяет сборке корпуса продолжаться параллельно.
Заявленные проблемы, их причины при завинчивании винтов вручную и принятые конструктивные решения.
| Заявленная проблема | Почему это происходит при ручной затяжке | Решение в конструкции |
|---|---|---|
| Момент затяжки различается от винта к винту | Ручная отвёртка передаёт усилие, которое прикладывает оператор | Завинчивание выполняется машиной по заданным параметрам |
| Производительность зависит от темпа оператора | Один оператор выполняет для каждого винта захват, установку, завинчивание и проверку | Головка перемещается и выполняет завинчивание под управлением программы |
| Усталость в течение смены | При повторяющемся завинчивании в течение нескольких часов техника ухудшается | Машина повторяет один и тот же цикл от первого корпуса до последнего |
| Нет повторно используемого шаблона для корпусов | Позиции винтов определяют на глаз для каждой новой партии | 1,000 сохранённых программ, совмещение с помощью камеры для позиционирования |
| Загрузка останавливает завинчивание | Стенд обрабатывает один корпус за раз | Две оснастки: следующий корпус собирается, пока в другом выполняется завинчивание |
Перед заказом BL18 проект определил шесть требований, которым должна соответствовать машина:
Шесть требований описывают одно изменение: перенести решение о моменте и позиции с оператора на машину, не сделав машину сложнее в работе, чем заменяемый ею верстак.
Практическое ограничение — размер оснастки. Корпуса большие, поэтому машина должна принимать корпус целиком, а не модуль, а зажим должен удерживать его достаточно ровно, чтобы винт сел, а панель не прогибалась и не отходила от головки.
Почему JHIMS: машина построена вокруг оснастки заказчика под его корпус, а не вокруг стандартной рабочей зоны, а схема завинчивания программируется по корпусам, которые действительно будут на ней обрабатываться.
Конфигурация решает две проблемы в том порядке, в котором их заявили. Стабильность момента обеспечивается заменой ручной отвёртки на электрический винтовёрт машины и запрограммированным циклом завинчивания, поэтому винт затягивается по заданной настройке, а не по ощущению.
Время цикла определяется компоновкой станций. При двух оснастках головка не ждёт загрузки корпуса: оператор собирает следующий корпус на станции 1 и снимает готовый на станции 3, пока на станции 2 выполняется завинчивание.
| Позиция | Модель | Кол-во |
|---|---|---|
| Установка завинчивания винтов в корпусах LED-дисплеев | JHIMS BL18 (вертикальная 4-осевая компоновка) | 1 |
Для сборки корпусов LED-дисплеев была поставлена одна вертикальная четырёхосевая установка завинчивания винтов JHIMS BL18, настроенная под винты M4×10 и оснастки заказчика под его корпуса.
| Функция | Подробнее |
|---|---|
| Спецификация винта | M4×10 с плоскими и пружинными шайбами |
| Способ подачи | Пневматический выдув питателя |
| Количество осей | 3 оси завинчивания + 1 ось подачи |
| Точность позиционирования | ±0,02 мм |
| Способ завинчивания | Вакуумное завинчивание одной головкой |
| Метод совмещения | Совмещение с помощью камеры |
| Макс. совместимая оснастка | 1024×1024×105mm |
| Габаритные размеры (Д×Ш×В) | 4700×1800×1500mm |
| Масса | Примерно 550kg |
| Способ управления | Плата управления движением + пульт обучения |
| Блок питания | 220 В перем. тока, 50 Гц |
| Рабочее давление воздуха | 0,55–0,65 МПа |

Именно компоновка осей делает единицей работы корпус, а не модуль. Три оси завинчивания позиционируют головку над корпусом, а одна ось подачи подводит винт к соплу, поэтому одна машина охватывает весь габарит корпуса до 1024×1024×105mm.
Выбор компонентов соответствует остальной линейке JHIMS: пневматические цилиндры для осей фиксации и подачи, шлифованная шарико-винтовая передача и линейная направляющая для осей, серводвигатели и электрический винтовёрт для завинчивания, а также промышленный сенсорный экран на платформе платы управления движением.
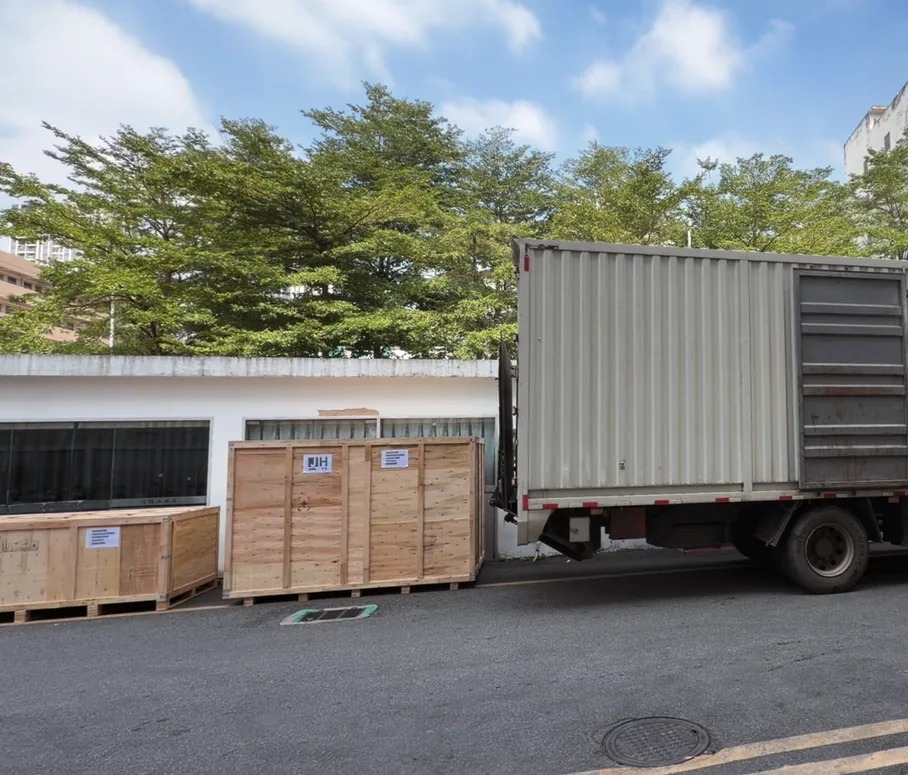
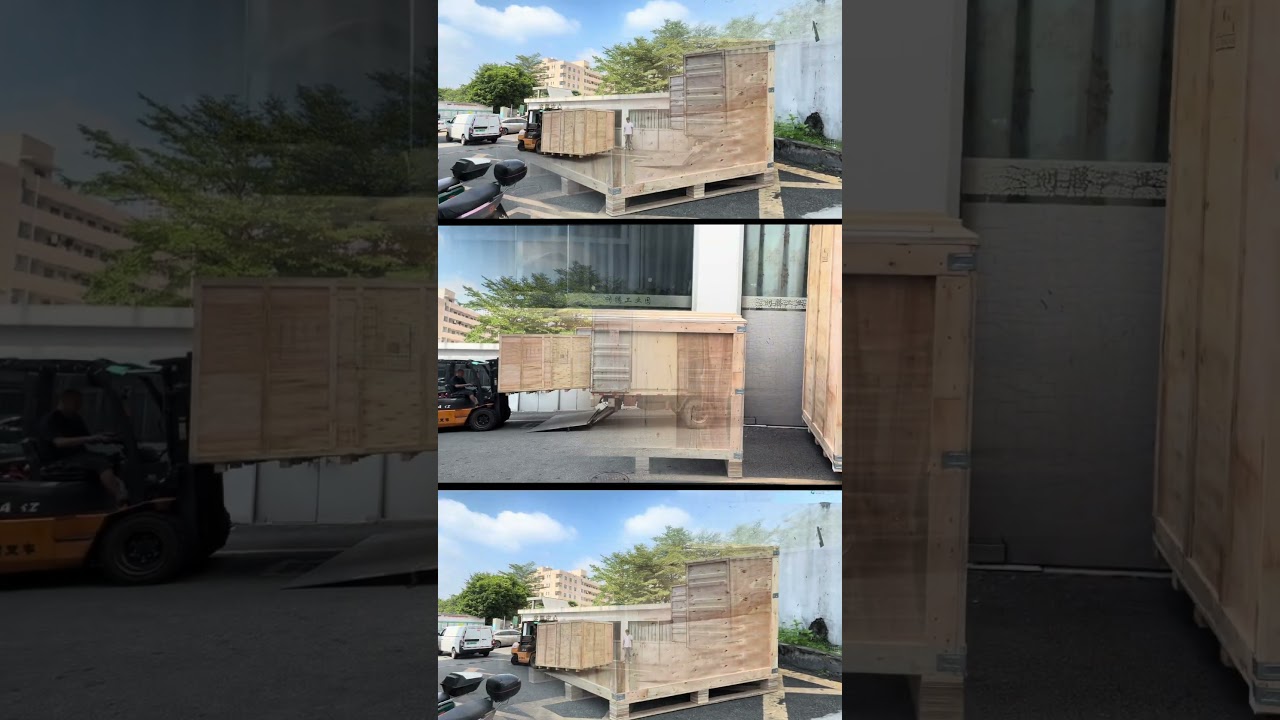
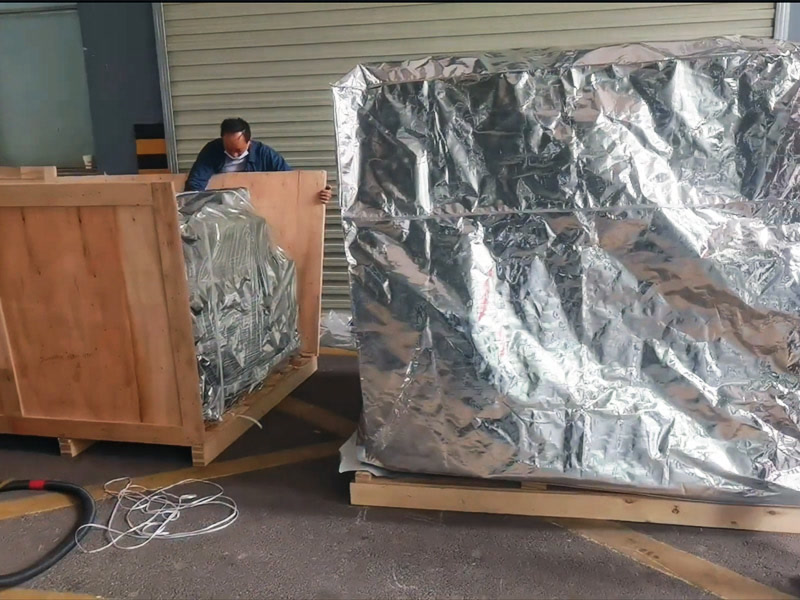
Машину изготовили с оснастками заказчика под его корпуса, а позиции записали в режиме обучения с сохранением по камере, чтобы схема завинчивания хранилась в собственной системе координат машины. Её упаковали в фанерные ящики и отгрузили в августе 2026 года.
По прибытии установку размещают в цехе сборки корпусов, фиксируют на имеющихся оснастках и вводят в эксплуатацию на корпусах самого заказчика. Операторов обучают вызову программ, смене типоразмера винтов и плановому обслуживанию, поскольку машина, требующая специалиста при каждом изменении, возвращает процесс к скорости ручной сборки.
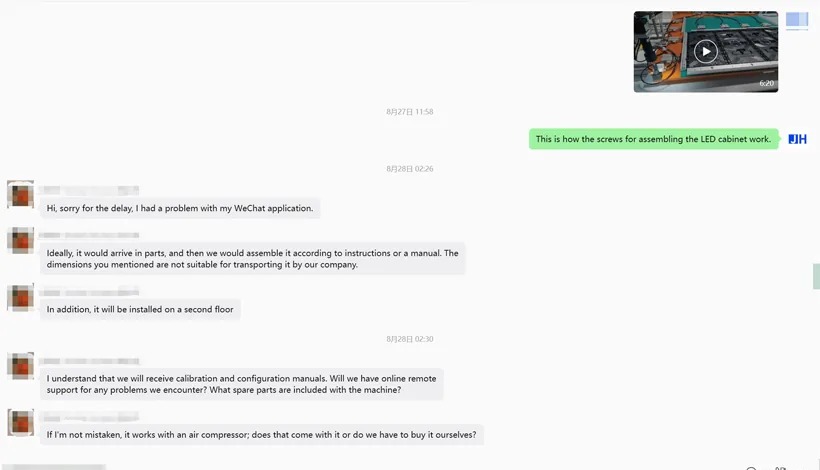
Этот заказ не перевозили в виде готовой машины на одной раме. Транспорт заказчика и доступ в здание не позволяли перевезти её в собранном виде, поэтому BL18 отгрузили модулями и собрали на месте по руководству в производственном помещении на втором этаже.
Именно поэтому при обсуждении поставки речь шла также о руководствах по калибровке и настройке, онлайн-удалённой поддержке при пусконаладке и о том, что входит в комплект машины, а что заказчик обеспечивает на месте, — включая сжатый воздух, указанный здесь как 0.55–0.65MPa, чтобы проверить подачу воздуха в цехе до вскрытия ящиков.
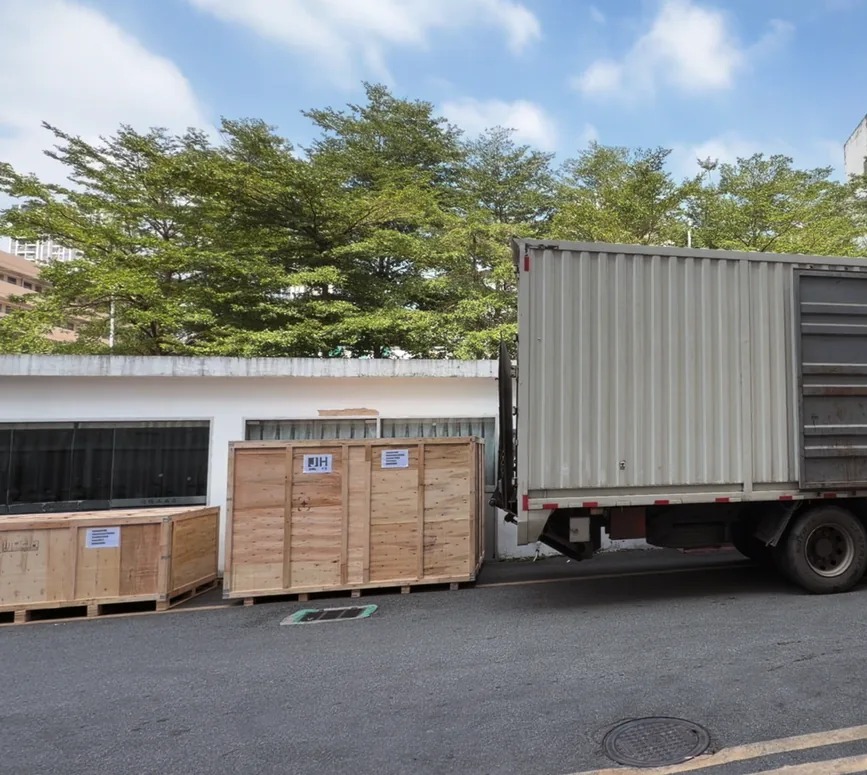

Примеры внедрения легко писать, но в них трудно поверить. Здесь собраны материалы по этому заказу: требования, которые заказчик написал до отгрузки, и видеоролики погрузки, отправленные ему в день выхода ящиков из Шэньчжэня.
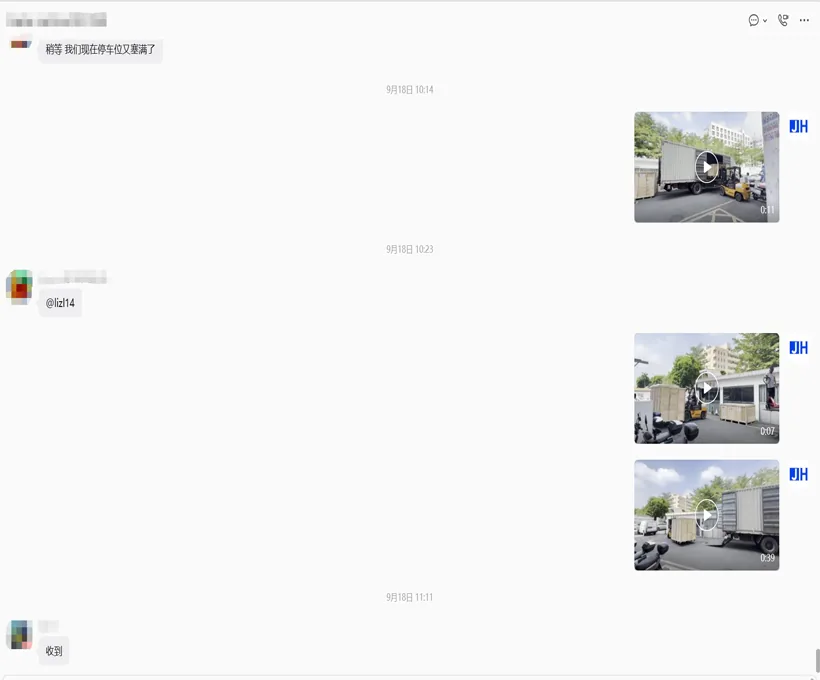
Ящики загрузили в Шэньчжэне в день отгрузки, и заказчику отправили видеозапись того, как это происходило, — а не постановочную фотографию, сделанную задним числом.
Первый ролик — съёмка отгрузки по этому заказу; в остальных показана установка BL18, которая выполняет завинчивание в корпусах LED-дисплеев: сборка модулей, перемещение корпусов и автоматическое завинчивание винтов. JHIMS также публикует серию из 19 частей по эксплуатации (настройка момента, калибровка камеры, регулировка сопла, устранение неполадок питателя), а ссылки на неё приведены канал JHIMS на YouTube. Полный курс для оператора — все 19 процедур в письменном виде и таблица неисправностей — находится на Видеоруководство по BL18.
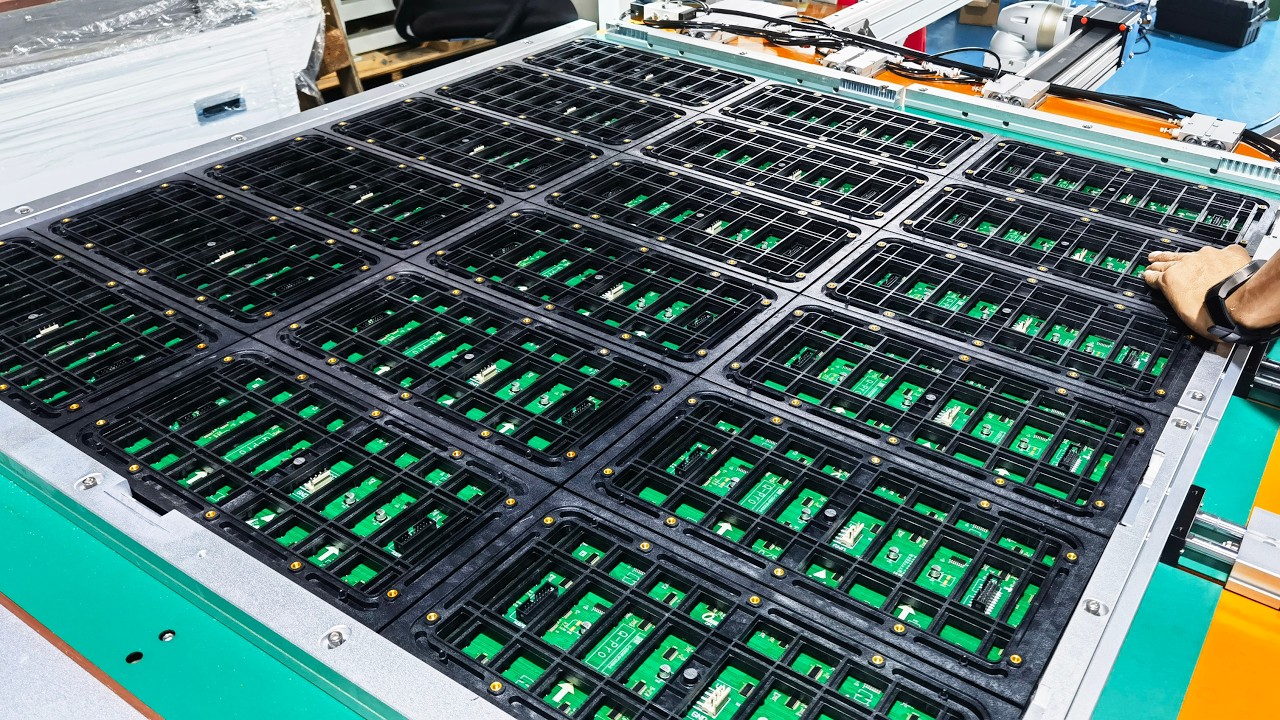
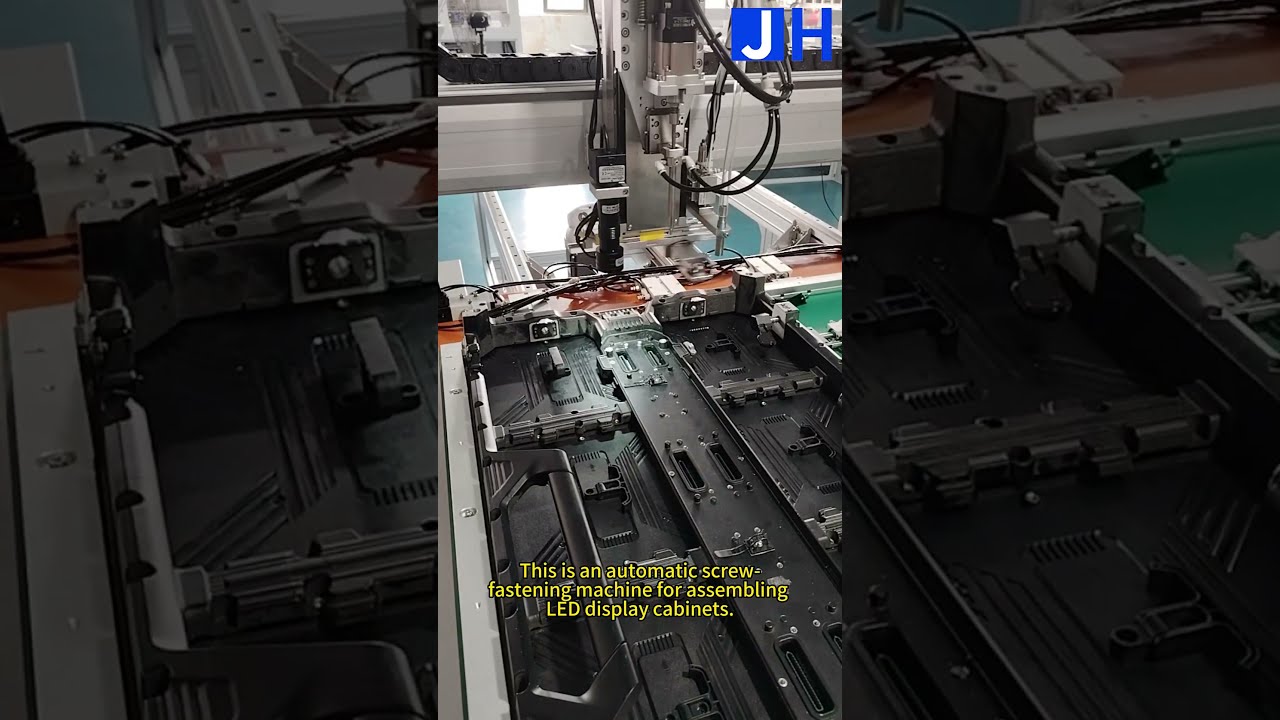
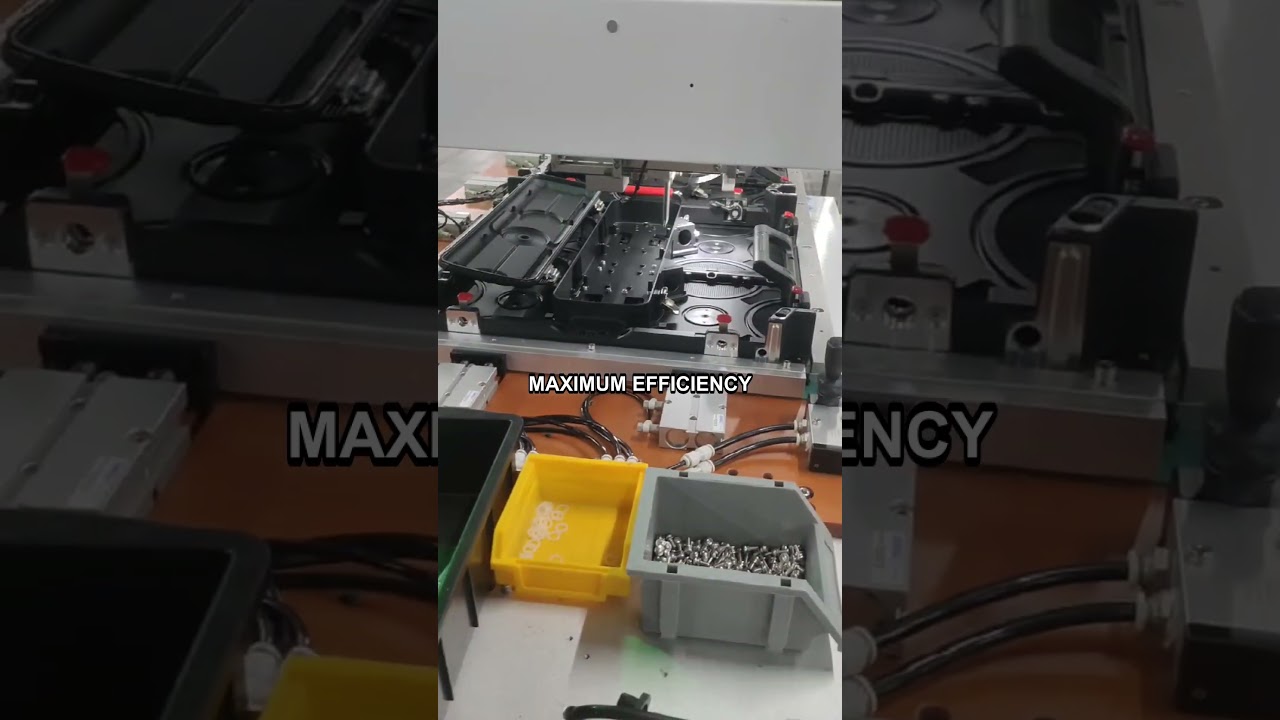
Стоит обратить внимание на две вещи, потому что именно они отличают машину, которая хорошо показывает себя на демонстрации, от машины, которая обеспечивает стабильный выпуск в цехе сборки корпусов: подача винтов должна работать без задержек и двойного захвата, а корпус должен быть прижат достаточно ровно, чтобы момент уходил в резьбу, а не на прогиб панели.
Здесь важно прежде всего заключение самого заказчика: качество продукции повысилось, а эффективность обработки выросла. И то и другое объясняется одним изменением — крепёж больше не получает момент от руки.
Качество повысилось, потому что момент теперь задаётся настройкой, а не зависит от навыка. Каждый винт на каждом корпусе затягивается до одного и того же запрограммированного значения, поэтому корпус, который плотно закрывается на первой станции, так же закрывается и в последнем корпусе за смену.
Производительность повысилась потому, что оператор перестал быть частью цикла завинчивания. При двух оснастках и трёх станциях один корпус завинчивают на станции 2, пока следующий собирают на станции 1, а готовый снимают на станции 3, поэтому головка продолжает работать, а не ждёт загрузки корпуса.
Указанный заказчиком темп — та цифра, которую стоит приводить: около 2.5 секунды на винт. На одной головке завинчивания это составляет примерно 1,440 винтов в час (3,600 ÷ 2.5), а оператор в это время загружает следующий корпус.
| Показатель | Значение | Источник |
|---|---|---|
| Темп завинчивания | Около 2.5 секунды на винт | По данным заказчика |
| Производительность при таком темпе | Около 1,440 винтов в час (3,600 ÷ 2.5) | Рассчитано по заявленному темпу |
| Точность позиционирования | ±0,02 мм | Характеристики машины |
| Стандартный срок поставки | 30 дней | Поставка JHIMS |
| Стабильность завинчивания | Момент, прикладываемый машиной к каждому винту | Характеристики машины |
Что не публикуется: доля брака. Заявленный заказчиком результат — темп, качество и повышение эффективности; измеренные показатели дефектов по корпусам остаются у заказчика.
При сборке одного корпуса ручная затяжка кажется достаточной, но при серийном объёме перестаёт быть таковой. Крепёж M4 настолько мал, что разница между правильно посаженным винтом и перетянутым укладывается в узкий диапазон момента, а ручная отвёртка не показывает, где в этом диапазоне оказался винт.
Обычно эта неравномерность не видна на готовом корпусе. Позже она проявляется в виде ослабшего соединения, панели, которая скрипит под нагрузкой, или поверхности, деформированной сорвавшейся битой шуруповёрта, — поэтому ручное завинчивание чаще приводит к дефектам, которые обнаруживают на финальном контроле, а не на станции, где они возникли.
Автоматизация этого этапа меняет объект управления. Позиция определяется системой координат машины и запрограммированной схемой, момент — настройкой электрического винтовёрта, а последовательность — программой: три параметра, которые оператору больше не нужно одновременно удерживать в руках.
Вот почему оснастка не менее важна, чем головка. Если корпус не прижат ровно и жёстко, момент расходуется на прогиб панели, а не на затяжку резьбы, и результат оказывается той же нестабильностью, ради устранения которой покупали машину. Пневматический зажим на полноразмерной оснастке — часть решения, а не дополнительный аксессуар.
Конфигурация, поставленная для этого проекта.
| Параметр | Спецификация |
|---|---|
| Установка | Вертикальная 4-осевая установка завинчивания винтов JHIMS BL18 |
| Оси завинчивания | 3 оси завинчивания + 1 ось подачи |
| Винт | M4×10 с плоскими и пружинными шайбами |
| Подача | Пневматический обдув, перемещение питателя по оси X |
| Точность позиционирования | ±0,02 мм |
| Совмещение | С поддержкой камеры |
| Макс. оснастка | 1024×1024×105mm |
| Хранение программ | 1,000 программ |
| Станции | Три станции, две оснастки |
| Питание / воздух | AC 220V 50Hz / 0.55–0.65MPa |
| Результат для заказчика (по его данным) | Повышение качества продукции и производительности обработки |
РекомендуемВертикальная 4-осевая установка завинчивания винтов BL18Вертикальное четырёхосевое завинчивание винтов в корпусах — ±0.02mm, M4×10, оснастки до 1024×1024×105mm, 1,000 программ.Смотреть товар → СопутствующийНастольная установка завинчивания винтов ZM320Четырёхосевое настольное завинчивание винтов с подачей винтов воздухом для небольших LED-плат и модулей.Смотреть товар →
 Входной этапПечь оплавления R10Бессвинцовая пайка оплавлением LED-плат перед сборкой корпусов.Смотреть товар →
 Входной этапВибробункер для линз DPS-2Вибрационная подача линз для линий LED-модулей — линзы 3–25mm со скоростью 0.5–1s на линзу.Смотреть товар →КатегорияСистемы завинчивания винтовНастольные, ручные и вакуумные установки завинчивания винтов для сборки электроники.Смотреть товар →
 Пример внедренияЗавинчивание винтов: Саудовская АравияУстановка завинчивания винтов JHIMS, автоматизирующая сборку корпусов LED-дисплеев в Саудовской Аравии.Читать статью →
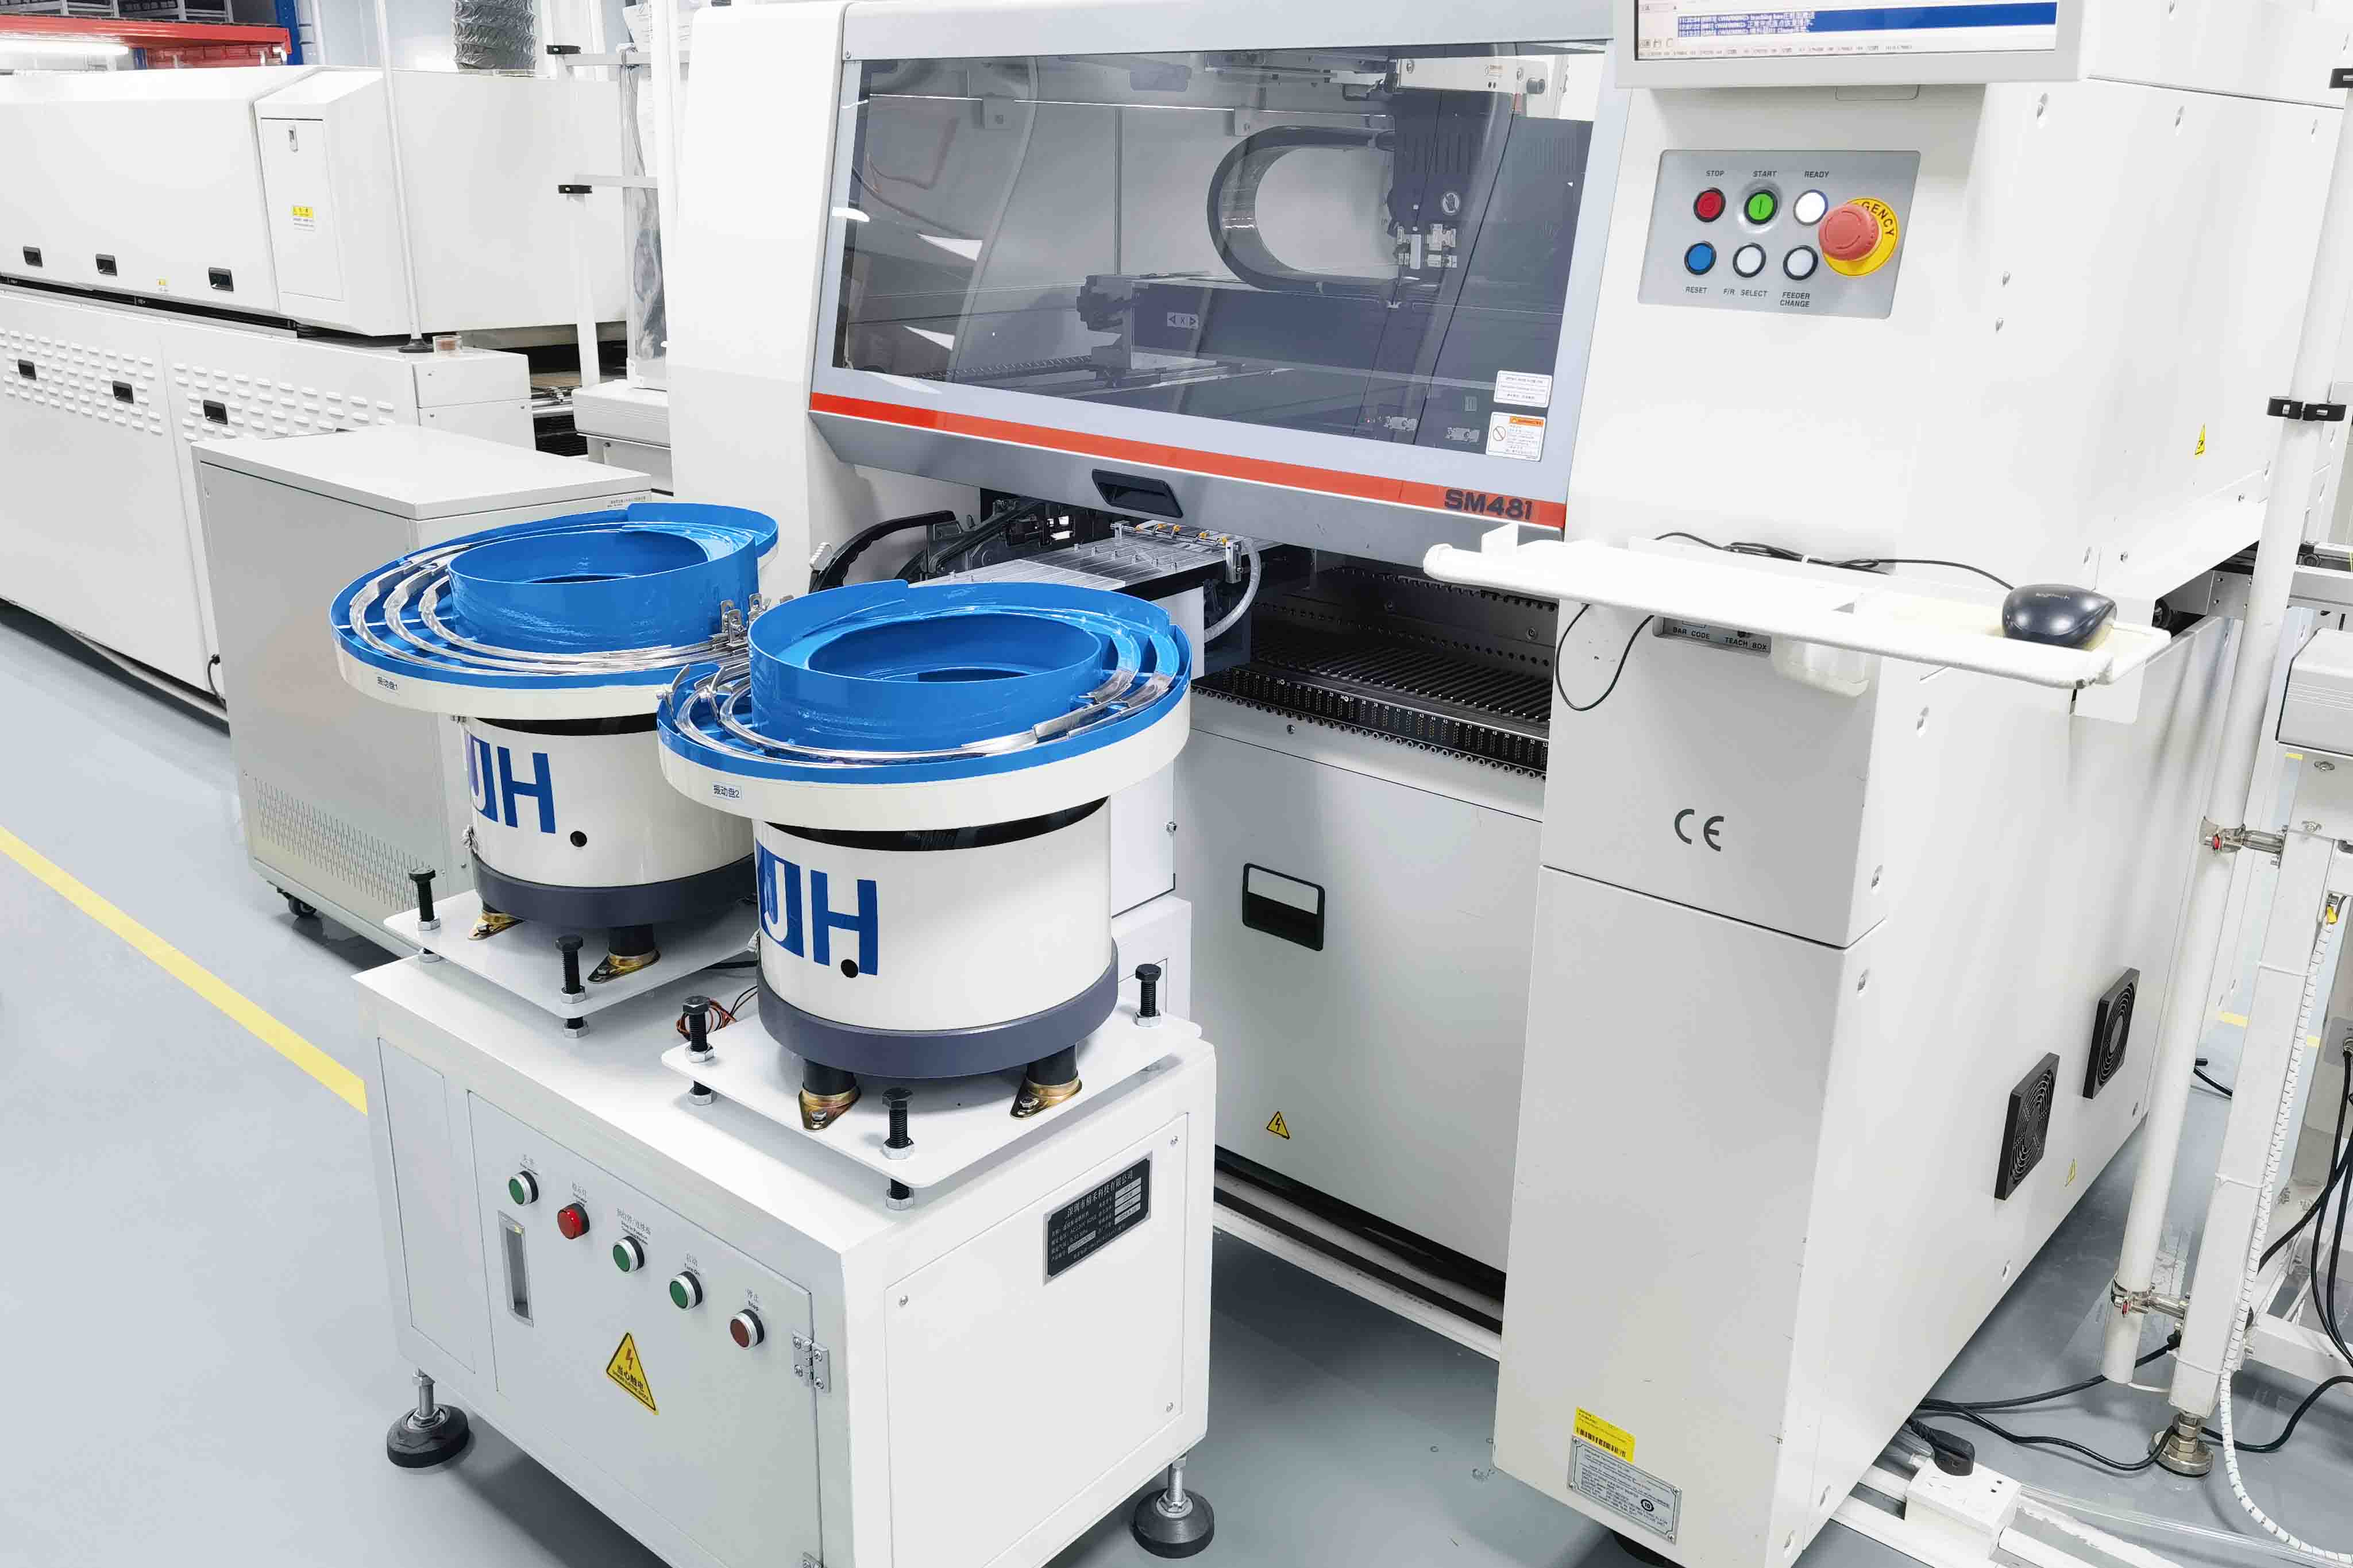
 Пример внедренияПроизводство LED: ИспанияЧетыре бывшие в эксплуатации машины YSM20R для испанского производителя LED-дисплеев.Читать статью →
 Пример внедренияПитатель линз: ДунгуаньЗаказной питатель линз, изготовленный для линии сборки LED в Дунгуане.Читать статью →
 ПоддержкаТехническая поддержкаУдалённая диагностика, запасные части и заявки на обслуживание для машин JHIMS.Читать статью →
Сообщите нам размер корпуса, типоразмер винта и целевую производительность — инженерная служба JHIMS ответит в течение 12 рабочих часов (пн–сб, 09:00–23:00 по китайскому стандартному времени, UTC+8).















