ที่อยู่
อาคาร A1 สวนอุตสาหกรรมหรุนเถิง เลขที่ 4 ถนนซีซาน ชุมชนหลงเถิง ตำบลสือเยี่ยน เขตเป่าอาน เซินเจิ้น 518000 ประเทศจีน
เวลาทำการ
จันทร์ – ศุกร์: 07:00–19:00 น.
วันหยุดสุดสัปดาห์: 10:00–17:00 น.
ที่อยู่
อาคาร A1 สวนอุตสาหกรรมหรุนเถิง เลขที่ 4 ถนนซีซาน ชุมชนหลงเถิง ตำบลสือเยี่ยน เขตเป่าอาน เซินเจิ้น 518000 ประเทศจีน
เวลาทำการ
จันทร์ – ศุกร์: 07:00–19:00 น.
วันหยุดสุดสัปดาห์: 10:00–17:00 น.

เปรียบเทียบระบบป้อนชิ้นงานแบบสั่นความถี่คู่กับความถี่เดี่ยว ในด้านความเสถียรของแอมพลิจูด การแปรผันเมื่อปริมาณชิ้นงานในถาดเปลี่ยน คุณภาพการจัดตำแหน่ง และอัตราการคัดทิ้ง พร้อมการตรวจสอบ 3 ข้อสำหรับเลนส์ของท่านเอง

การเปรียบเทียบสถาปัตยกรรมไดรฟ์สำหรับการป้อนเลนส์ในงาน SMT: เหตุใดความถี่คงที่แบบเดียวจึงคลาดเคลื่อนเมื่อโหลดในจานป้อนเปลี่ยน สองช่องสัญญาณที่ควบคุมด้วย PID แยกอิสระเปลี่ยนอะไรได้บ้าง และวิธีตรวจสอบเสถียรภาพของ amplitude ด้วยเลนส์ของท่านเอง
ฟีดเดอร์แบบสั่นความถี่เดี่ยวใช้ ตัวขับแม่เหล็กไฟฟ้าหนึ่งตัว เชื่อมต่อทั้งกับถาดสั่นและราง ขดลวดขับถูกปรับให้ทำงานที่ความถี่คงที่ ซึ่งจับคู่กับความถี่เรโซแนนซ์ของระบบมวลสปริงที่ระดับการบรรจุปกติ
ระบบทำงานได้ดีที่โหลดพิกัดนั้น แต่ข้อจำกัดจะปรากฏขึ้นทันทีที่โหลดเปลี่ยน
ผลในทางปฏิบัติจะปรากฏออกมาในรูปของขั้นตอนการบำรุงรักษา เนื่องจากขดลวดเพียงชุดเดียวต้องรับผิดชอบทั้งการลำเลียงชิ้นงานจำนวนมากในถาดและการจัดเรียงให้ตรงแนวบนราง จุดทำงานที่เหมาะกับระดับการบรรจุ 50% จึงผิดไปแล้วเมื่อระดับการบรรจุเป็น 100% และ 20%
พนักงานจะเรียนรู้ที่จะชดเชยด้วยปุ่มปรับแอมพลิจูดแทนการปรับอุปกรณ์จับยึด: เร่งถาดให้แรงเมื่อเลนส์เต็มถาด แล้วเร่งเพิ่มอีกเมื่อเลนส์บางลง และยอมรับความเร็วชิ้นงานบนรางที่ต่างกันในแต่ละสภาวะ ไม่มีส่วนใดของเครื่องบันทึกว่าตั้งค่าใดไว้ เลนส์ชนิดเดียวกันจึงถูกป้อนด้วยวิธีต่างกันได้ในกะเช้ากับกะดึกของวันเดียวกัน

ชุดถาดสั่นและรางเป็นระบบสปริง-มวล ความถี่เรโซแนนซ์ของระบบขึ้นอยู่กับมวล:
แต่ความถี่ในการขับถูกกำหนดตายตัว เมื่อมวลเปลี่ยนไปตลอดกะ ระบบจะเคลื่อนออกจากเรโซแนนซ์ การขยายเชิงกลลดลง และแอมพลิจูดลดลง 15–30% การป้อนช้าลง การวางแนวไม่สม่ำเสมอ และผู้ปฏิบัติงานชดเชยด้วยการปรับคอนโทรลเลอร์ด้วยมือใหม่ทุก 1–3 ชั่วโมง นี่ไม่ใช่ข้อบกพร่องที่ "ปรับจนหาย" ได้ แต่เป็นธรรมชาติของการขับสองฟังก์ชันที่เชื่อมโยงกันด้วยความถี่เดียวคงที่
การเลื่อนนี้วัดได้จริง ไม่ใช่เพียงทฤษฎี เมื่อความถี่ขับคงที่ การขยายเชิงกลของระบบมวลกับสปริงจะลดลงจากจุดสูงสุดทันทีที่มวลเปลี่ยน ถาดสั่นที่บรรจุ 80–90% จะทำงานด้วยแอมพลิจูดต่ำกว่าสภาพที่ปรับจูนไว้ประมาณ 15–30% และการสูญเสียนี้ค่อย ๆ เพิ่มขึ้น ไม่ใช่ลดลงทีเดียวเป็นขั้นบันได
บนสายการผลิตเลนส์ อาการจะแสดงออกเป็นสามระยะ เริ่มจากรางลำเลียงรับเลนส์ได้ช้าลง ต่อมาคือการหยิบเลนส์ไม่ติด และสุดท้ายพนักงานต้องเติมเลนส์ด้วยมือเพื่อให้รางเต็มอยู่เสมอ ซึ่งเท่ากับนำการทำงานด้วยมือกลับมา ทั้งที่ติดตั้งฟีดเดอร์ (Feeder) เพื่อขจัดการทำงานด้วยมือนั้นอยู่แล้ว

สถาปัตยกรรมสองความถี่แยกหน้าที่การป้อนสองอย่างออกเป็นช่องทางไฟฟ้าเชิงกลที่เป็นอิสระต่อกัน:
ตัวขับแต่ละตัวแยกออกจากกันทางกลและเป็นอิสระต่อกันทางอิเล็กทรอนิกส์ แต่ละช่องมีตัวควบคุม PID ของตนเอง ที่วัดและปรับกำลังขับอย่างต่อเนื่องเพื่อรักษาค่าแอมพลิจูดที่ตั้งไว้ เมื่อภาระในถาดเปลี่ยน ช่องแบบวงกลมจะชดเชยได้เอง รางจัดเรียงจึงไม่ได้รับผลกระทบนั้นเลย
การแยกการทำงานยังเปลี่ยนสิ่งที่ผู้ปฏิบัติงานต้องทำด้วย รางแบบวงกลมจะดูดซับการเปลี่ยนแปลงภาระได้เอง ดังนั้นรางแบบเส้นตรงจึงรักษาค่าตั้งแอมพลิจูดเดิมไว้ได้ตั้งแต่ถาดที่เต็มจนถึงถาดที่ใกล้หมด ผู้ที่ดูแลสายการผลิตเพียงเปลี่ยน Recipe ไม่ต้องหมุนปุ่มปรับใด ๆ
ในการใช้งานจริง หมายความว่าฟีดเดอร์ (Feeder) เดินได้ตลอดกะโดยไม่ต้องปรับแต่งใหม่ และ Recipe ที่ตรวจรับแล้วยังคงเป็น Recipe ที่ให้อัตราของเสียตามที่ตกลงไว้ได้แม้ผ่านไปสามเดือน ซึ่งเป็นสิ่งที่ทำให้ตัวเลขในข้อตกลงการป้อนชิ้นส่วนอ้างอิงซ้ำได้
| พารามิเตอร์ | แบบความถี่เดียว | แบบสองความถี่ |
|---|---|---|
| สถาปัตยกรรมระบบขับเคลื่อน | ตัวขับแม่เหล็กไฟฟ้าหนึ่งตัว ถาดและรางเชื่อมกันแบบคู่ | ไดรฟ์อิสระสองตัว แยกจากกันทางกล |
| การควบคุม | การตั้งค่าแบบเปิดที่ความถี่คงที่ | ลูป PID แยกอิสระต่อไดรฟ์ |
| ความไวต่อการสั่นพ้อง | สูง — เปลี่ยนตามปริมาณงานในถาด | ต่ำ — การรบกวนจากโหลดถูกดูดซับด้วยลูปของถาดสั่น |
| ความเสถียรของแอมพลิจูด | แปรผัน 15–30% ตามระดับการบรรจุ | ความแปรผัน <5% |
| ความสม่ำเสมอของการป้อนชิ้นงาน | ความคลาดเคลื่อนของความเร็ว ±15–25% | ความสม่ำเสมอของความเร็ว ±3% |
| การปรับตั้งโดยผู้ปฏิบัติงาน | ปรับแต่งใหม่ทุก 1–3 ชั่วโมง | เดินเครื่องได้ตลอดทั้งกะโดยไม่มีพนักงานเฝ้า |
| ทิศทางของเลนส์ | ประสิทธิภาพลดลงเมื่อแอมพลิจูดคลาดเคลื่อน | มั่นคงที่จุดหยิบชิ้นงาน |
| แนวโน้มการเกิดของเสีย | โดยทั่วไป 2–5% | <0.5% |
ให้อ่านสองคอลัมน์นี้เป็นปรัชญาการควบคุมสองแบบ ไม่ใช่จุดราคาสองจุด คอลัมน์ความถี่เดียวอธิบายระบบกลไกที่ลักษณะการทำงานถูกกำหนดตายตัวตั้งแต่ตอนติดตั้งเดินเครื่อง แล้วปล่อยให้คลาดเคลื่อนไปตามภาระการทำงาน ส่วนคอลัมน์สองความถี่อธิบายระบบควบคุมที่ลักษณะการทำงานถูกยึดไว้ด้วยลูปป้อนกลับ (Feedback Loop)
สำหรับสายการผลิตที่เดินเลนส์ชนิดเดียวหลายเดือนในปริมาณปานกลาง แบบแรกก็เพียงพอ ส่วนงานที่ใช้เลนส์หลายชนิดผสมกัน เลนส์บาง หรือเลนส์เคลือบ ซึ่งของเสียหนึ่งชิ้นมีมูลค่าสูงกว่าขั้นตอนการป้อนเอง แบบที่สองคือสถาปัตยกรรมที่ประหยัดกว่าเมื่อคิดจากต้นทุนรวมในการเป็นเจ้าของ (TCO)
ตัวเลขนี้สะท้อนพฤติกรรมโดยทั่วไปของสถาปัตยกรรมทั้งสองแบบในงานป้อนเลนส์สำหรับ SMT ค่าจริงขึ้นอยู่กับรูปทรงของเลนส์และเงื่อนไขการใช้งาน

สถาปัตยกรรมการสั่นไม่ใช่รายละเอียดการออกแบบเชิงนามธรรม — มันส่งผลโดยตรงต่อผลลัพธ์การผลิต:
สำหรับผู้จัดการฝ่ายผลิต ห่วงโซ่นี้จบลงที่คำถามเดียว: สายการผลิตเดินเต็มกะได้หรือไม่โดยไม่มีคนคอยเฝ้าฟีดเดอร์ (Feeder) ระบบความถี่เดี่ยวตอบโจทย์นี้ด้วยตารางการปรับแต่งด้วยมือซ้ำ ๆ ส่วนระบบสองความถี่ตอบโจทย์ด้วยวิศวกรรมการควบคุม
คุณภาพการจัดตำแหน่งเป็นอีกครึ่งหนึ่งของเหตุผลทั้งหมด แอมพลิจูดบนช่องสัญญาณแบบเส้นตรงเป็นตัวกำหนดความเร็วที่เลนส์เคลื่อนไปถึงจุดปล่อยชิ้น และความเร็วนี้เองที่ชี้ขาดว่าเลนส์จะมาถึงในสภาพราบและอยู่กลาง หรือบิดเอียงเล็กน้อย
การดริฟต์เพียงไม่กี่เปอร์เซ็นต์มองไม่เห็นบนชิ้นงานที่พิมพ์ แต่เห็นได้ชัดบนเลนส์ เพราะหัวดูดแบบสุญญากาศเข้าหาผิวเลนส์ในมุมเอียงเล็ก ๆ แทนที่จะเข้าตรง การควบคุมแอมพลิจูดให้อยู่ในช่วง ±3% ทำให้เรขาคณิตของการนำเสนอชิ้นงานคงที่ นี่คือเหตุผลที่ตัวเลขอัตราของเสียที่เผยแพร่สำหรับการป้อนเลนส์แบบสองความถี่อยู่ต่ำกว่า 0.5% ขณะที่การติดตั้งแบบความถี่เดียวโดยทั่วไปรายงานที่ 2–5%
ตารางด้านล่างเปลี่ยนการเลือกสถาปัตยกรรมให้เป็นการตัดสินใจในระดับการผลิต โดยตั้งใจเขียนเป็นเงื่อนไขแทนที่จะเป็นข้อเสนอแนะ ท่านเพียงเทียบสายการผลิตของตนเองกับคอลัมน์ด้านซ้ายแล้วอ่านไล่ไปตามแถว
| เงื่อนไขการผลิต | แบบความถี่เดียว | แบบสองความถี่ |
|---|---|---|
| เลนส์ชนิดเดียว ปริมาณคงที่ | ใช้งานได้ที่ระดับการบรรจุปกติ | เสถียรทุกระดับการบรรจุ |
| เปลี่ยนประเภทเลนส์ทุกสัปดาห์หรือทุกวัน | ปรับแต่งซ้ำทุกครั้งที่เปลี่ยนรุ่น | การเรียกคืน Recipe ต่อเลนส์ |
| งบของเสียต่ำกว่า 1% | โดยทั่วไป 2–5% | ระบุไว้ต่ำกว่า 0.5% |
| กะที่ไม่มีพนักงานเฝ้า | ผู้ปฏิบัติงานต้องเฝ้าระดับการเติม | เดินเครื่องได้ตลอดทั้งกะโดยไม่มีพนักงานเฝ้า |
| เลนส์ขนาดเล็กกว่า 5 mm | ทิศทางการวางชิ้นส่วนเบี่ยงเบนตามแอมพลิจูด | รูปทรงการป้อนชิ้นงานที่คงที่ |
| เลนส์เคลือบหรือเลนส์ที่แตกหักง่าย | เสี่ยงกระแทกเมื่อบรรจุมาก | ช่องป้อนปริมาณมากที่นุ่มนวลกว่า และการจัดตำแหน่งที่แยกกัน |
| หลายช่องป้อนในสายการผลิตเดียว | ปรับตั้งแต่ละช่อง (Lane) ใหม่แยกกัน | ลูปอิสระแยกตามแต่ละช่อง |
| การรายงานข้อมูลไปยัง MES | การบันทึกด้วยมือ | Modbus TCP จาก PLC |
| การ Retrofit (ปรับปรุง) ถาดสั่นที่มีอยู่เดิม | ปรับปรุงได้จำกัด | ต้องใช้สถาปัตยกรรมไดรฟ์ใหม่ |
| กรอบเวลาการตัดสินใจ | ต้นทุนเริ่มต้นต่ำที่สุด | ต้นทุนรวมในการเป็นเจ้าของต่ำที่สุด |

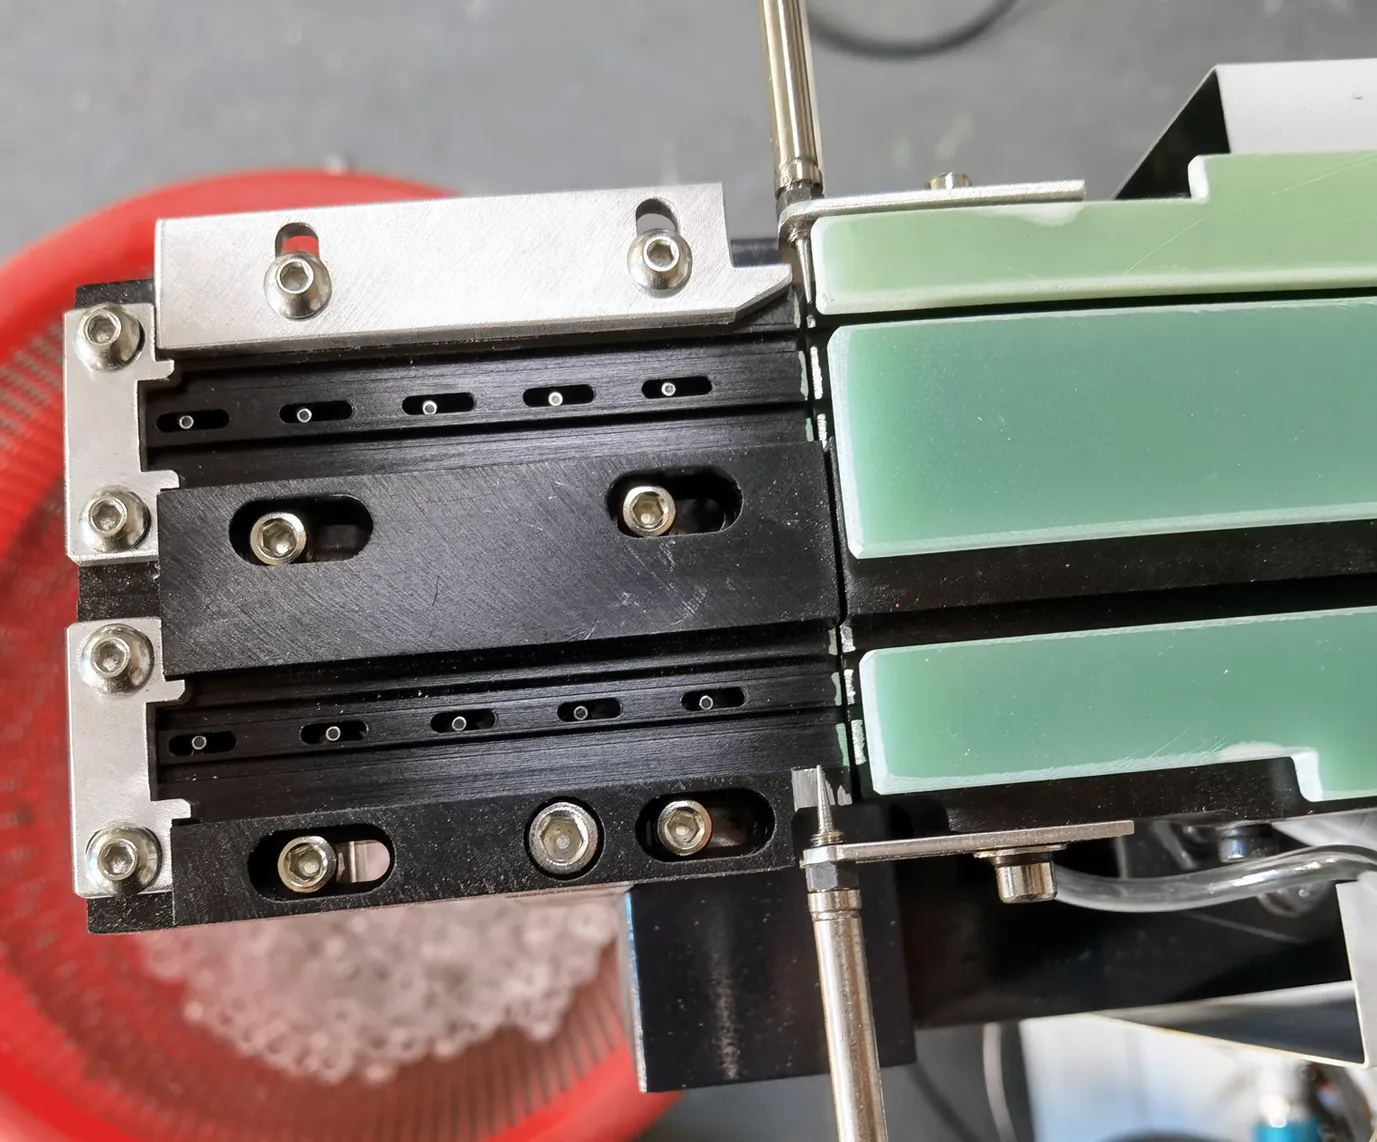
ฟีดเดอร์เลนส์แบบสั่น DPS-2 ของ JHIMS ใช้สถาปัตยกรรมสองความถี่นี้กับการป้อนเลนส์ในงาน SMT: ช่องหมุนเวียน 50–120 Hz สำหรับการเคลื่อนย้ายชิ้นงานจำนวนมาก และช่องตรง 100–200 Hz สำหรับการจัดแนวอย่างแม่นยำ แต่ละช่องอยู่ภายใต้การควบคุม PID อิสระ หากท่านกำลังชั่งน้ำหนักระหว่างการป้อนด้วยมือกับการใช้ระบบอัตโนมัติ โปรดดูคู่มือการตัดสินใจระหว่างการป้อนด้วยมือกับอัตโนมัติ และสำหรับการหาสาเหตุขัดข้องของเครื่องที่ติดตั้งแล้ว คู่มือแก้ไขปัญหา DPS-2 ครอบคลุมอาการที่พบบ่อยที่สุด
ดูสถาปัตยกรรมระบบในการทำงานจริง: Vibratory Bowl Feeder (ถาดสั่น) สำหรับเครื่องหยิบวางชิ้นส่วน (Pick and Place) SMT — JHIMS บน YouTube, หรือเลือกชมเพิ่มเติมได้ที่ ช่อง YouTube ทางการของ JHIMS. มีคำถามเกี่ยวกับรูปทรงเลนส์ของท่านหรือไม่ ส่งข้อความหาวิศวกร JHIMS ทาง WhatsApp.
สถาปัตยกรรมเดียวกันขยายไปสู่การกำหนดค่าแบบหลายช่องทางได้: แต่ละช่องมีถาดสั่นและช่องทางเชิงเส้นของตัวเอง และแต่ละคู่ทำงานด้วยลูป PID ของตัวเองคู่หนึ่ง ดังนั้นการเพิ่มช่องจึงไม่เปลี่ยนพฤติกรรมของช่องที่ผลิตอยู่แล้ว นี่คือสิ่งที่ทำให้สายการผลิตเพิ่มเลนส์ชนิดที่สองได้โดยไม่กระทบตัวเลขการยอมรับของชนิดแรก และเป็นเหตุผลที่ DPS-2 เสนอราคาตามจำนวนช่อง ไม่ใช่ตามขนาดของเครื่อง

การเปรียบเทียบระบบป้อนชิ้นงานจะมีประโยชน์ก็ต่อเมื่อตรวจสอบได้กับชิ้นงานของคุณเอง การตรวจสามข้อก็เพียงพอ และทั้งหมดทำได้ระหว่างการทดสอบตัวอย่างโดยไม่ต้องซื้ออะไร ข้อแรก วัดแอมพลิจูดที่ระดับการบรรจุสามระดับ คือเต็ม ครึ่ง และเกือบว่าง แล้วบันทึกความแปรผัน ระบบสองความถี่ควรอยู่ในระดับไม่กี่เปอร์เซ็นต์ ขณะที่ระบบความถี่เดียวจะแปรผันถึงระดับสองหลัก
ข้อสอง เดินเครื่องฟีดเดอร์ (Feeder) ตลอดหนึ่งกะโดยไม่แตะคอนโทรลเลอร์ แล้วบันทึกจำนวนของที่ถูกคัดออก ระบบที่มีปัญหาดริฟต์จะแสดงจำนวนของเสียเพิ่มขึ้นในช่วงชั่วโมงท้ายของกะ ซึ่งเป็นอาการคลาสสิกของจุดสั่นพ้องที่เพี้ยนไป ข้อสาม ให้นับจำนวนครั้งที่ต้องเข้าไปแทรกแซงด้วยมือ ทุกครั้งที่ผู้ปฏิบัติงานเติมชิ้นงานบนรางด้วยมือหรือหมุนปุ่มปรับแอมพลิจูด ให้จดไว้ จำนวนครั้งต่อกะนี้คือตัวเลขเดี่ยวที่ชัดเจนที่สุด เพราะมันคือแรงงานที่ระบบอัตโนมัติควรจะขจัดไปได้แล้ว
เราเดินการตรวจสอบเหล่านี้กับเลนส์ของลูกค้าเป็นส่วนหนึ่งของการทดสอบตัวอย่างฟรี 48 ชั่วโมงด้วยเลนส์ 500–800 ตัว และรายงานพฤติกรรมแอมพลิจูด คุณภาพการจัดแนว และอัตราของเสีย ควบคู่กับกำลังการผลิต หากเลนส์ของท่านมีสารเคลือบ บาง หรือเล็กกว่า 5 mm ให้ขอบันทึกแอมพลิจูดที่ระดับบรรจุสามระดับแทนตัวเลขเดียวที่ภาระพิกัด เพราะจุดนั้นคือจุดที่สถาปัตยกรรมแต่ละแบบแยกความแตกต่างกัน
 ที่เกี่ยวข้องข้อมูลจำเพาะทั้งหมดของ DPS-2ข้อมูลจำเพาะทั้งหมดของ DPS-2ดูสินค้า →
 อุปกรณ์เสริมMounter Yamaha YSM10 (เครื่องหยิบวางชิ้นส่วน)Mounter แบบโมดูลาร์ขนาดกะทัดรัดความเร็วสูง – 46,000 CPH, ฟีดเดอร์ 96 ตัว, e-Vision + Side Viewดูสินค้า →
 เครื่องหยิบวางชิ้นส่วน Yamaha YSM20Rเครื่องวางชิ้นส่วน (Mounter) แบบโมดูลาร์ 95,000 CPH — ใช้คู่กับสายป้อนเลนส์ DPS-2ดูสินค้า →
 การตรวจสอบครีมบัดกรีด้วย SPI 3Dจับข้อบกพร่องของการพิมพ์ได้ก่อนเข้าเตาอบรีโฟลว์ (Reflow Oven) ด้วยการตรวจครีมบัดกรี 3D แบบ 100%ดูสินค้า →
 เตาอบรีโฟลว์ R10การรีโฟลว์ด้วยลมร้อนแบบไร้สารตะกั่ว พร้อม Profile (โปรไฟล์อุณหภูมิ) ที่เสถียรสำหรับงานประกอบเลนส์ดูสินค้า →
 เครื่องจ่ายกาว D900การจ่ายกาวอย่างแม่นยำสำหรับขั้นตอนการเคลือบผิว (Conformal Coating) และการยึดติดเลนส์ดูสินค้า →
 คู่มือการป้อนเลนส์ด้วยมือ เทียบกับการป้อนอัตโนมัติคู่มือการตัดสินใจพร้อมการเปรียบเทียบต้นทุนและการวิเคราะห์ระยะเวลาคืนทุนอ่านคู่มือ →การสนับสนุนคู่มือการแก้ไขปัญหา DPS-2ขั้นตอน อาการ → สาเหตุ → การแก้ไข สำหรับปัญหาการป้อนชิ้นงานที่พบบ่อยอ่านคู่มือ →
 คำถามที่พบบ่อยคำถามที่พบบ่อย DPS-2 — 40 คำถามจากผู้ซื้อคำตอบด้านเทคนิค การค้า และบริการหลังการขาย ครบในที่เดียวอ่านคำถามที่พบบ่อย →
 คู่มือเลือกซื้อวิธีเลือกฟีดเดอร์เลนส์สำหรับ SMT (2026)เส้นทางการตัดสินใจซื้อ 8 ขั้นตอน คะแนนประเมินซัพพลายเออร์ และการเปรียบเทียบระบบสองความถี่กับความถี่เดียวอ่านบทความ →
 กรณีศึกษากรณีศึกษา ROI ของฟีดเดอร์ป้อนเลนส์ SMTผล KPI ที่เกิดขึ้นจริง: อัตราของเสีย 12%→0.3%, UPH 900→3420, ระยะเวลาคืนทุน 7 เดือนอ่านบทความ →
 อภิธานศัพท์อภิธานศัพท์การป้อนเลนส์ SMTคำศัพท์สำหรับการป้อนแบบสั่น การควบคุม PID และตัวชี้วัด UPHอ่านอภิธานศัพท์ →
ส่งขนาดเส้นผ่านศูนย์กลาง รูปทรง และเป้าหมาย UPH ของเลนส์มาให้เรา — วิศวกรของเราจะประเมินว่าการป้อนแบบทวิความถี่ (dual-frequency) เหมาะกับสายการผลิตของท่านหรือไม่ โดยประเมินให้ฟรี และตอบกลับครั้งแรกภายใน 12 ชั่วโมงทำการ (จ.–ส. 09:00–23:00 ตามเวลามาตรฐานจีน UTC+8)















